\[f-KX(s)=s^2MX(s)\]
即
\[X(s)=\frac{f}{Ms^2+K}\]
由上式可知,重物的运动规律的确为一振荡过程。
仿真结果如图2-90所示(设\(M=1\),\(K=0.5\),\(f=2\))。
MATLAB程序:exe247.m
t=0:0.01:20;  [t,x]=ode45('sys',t,[0 0]');
plot(t,x(:,1),'-',t,x(:,2),':');  grid on
调用函数:sys.m
function  dx=sys(t,x)
M=1;  K=0.5;  f=2;  dx1=x(2);
dx2=(1/M)*[-K*x(1)+f];
dx=[dx1 dx2]';
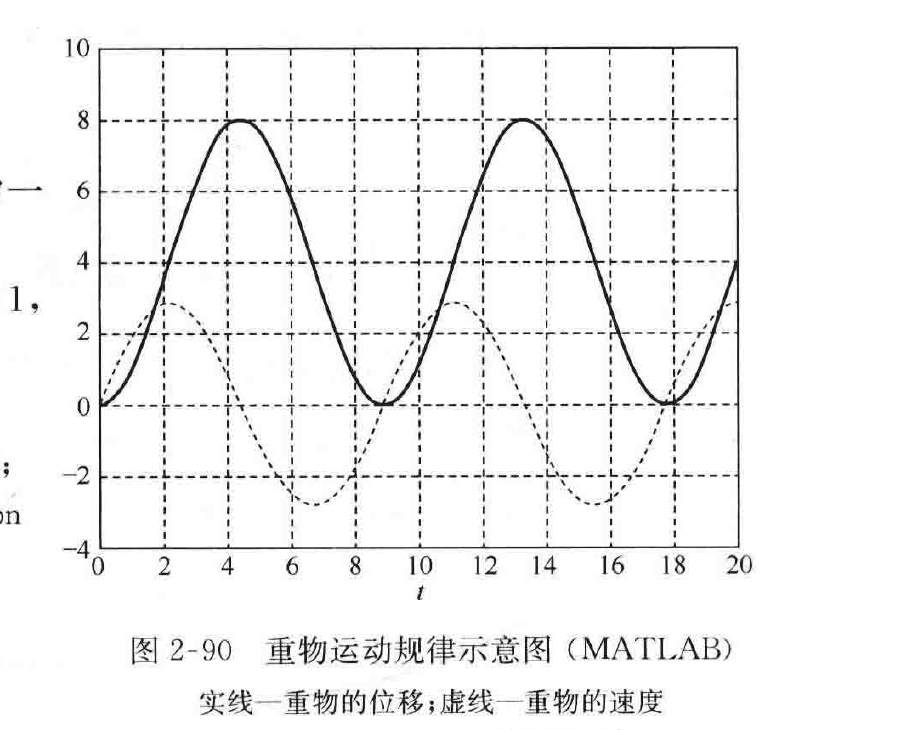
图2-90 重物运动规律示意图(MATLAB)
实线—重物的位移;虚线—重物的速度
向右为正,并以地面作为惯性系统
2-48 已知直流电动机调速系统的原理图如图2-91所示,图中:\(u_1\)为参考电压;\(u_2\)为放大器输出电压,\(u_2=K_1\Delta u\),\(\Delta u=u_1-u_3\);\(i\)为电动机电枢电流;\(M\)为电动机电磁转矩,\(M=C_mi\);\(\omega\)为电动机转速;\(E\)为电动机电枢反电势,\(E=C_e\omega\);\(K_1\)为放大器增益;\(R\)为电枢电路电阻;\(L\)为电枢电路电感;\(J\)为电动机轴上转动惯量;\(f\)为电动机轴上黏性摩擦系数;\(u_3\)为测速发电机输出电压,\(u_3=K_3\omega\)。试绘出系统结构图,并求系统传递函数\(\Omega(s)/U_1(s)\)。
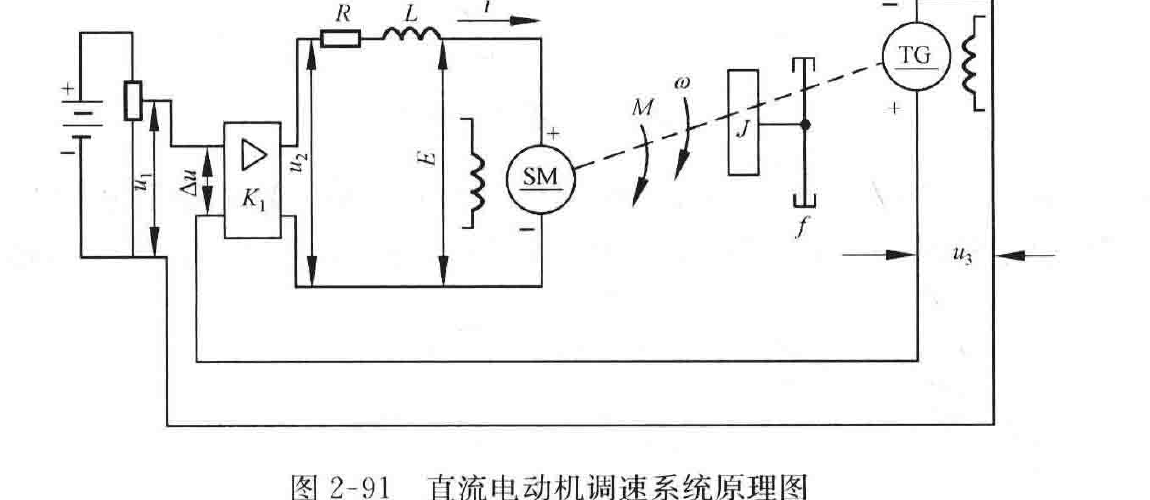
图2-91 直流电动机调速系统原理图
解 误差检测器 \(\Delta u=u_1-u_3\)
放大器 \(u_2=K_1\Delta u\)
电枢回路电压平衡方程 \(Ri+L\dfrac{\mathrm{d}i}{\mathrm{d}t}+E=u_2\)
电动机电枢反电势 \(E=C_e\omega\)
电机轴上的力矩平衡方程 \(J\dfrac{\mathrm{d}\omega}{\mathrm{d}t}+f\omega=M\)
测速发电机 \(u_3=K_3\omega\)
· 65 ·