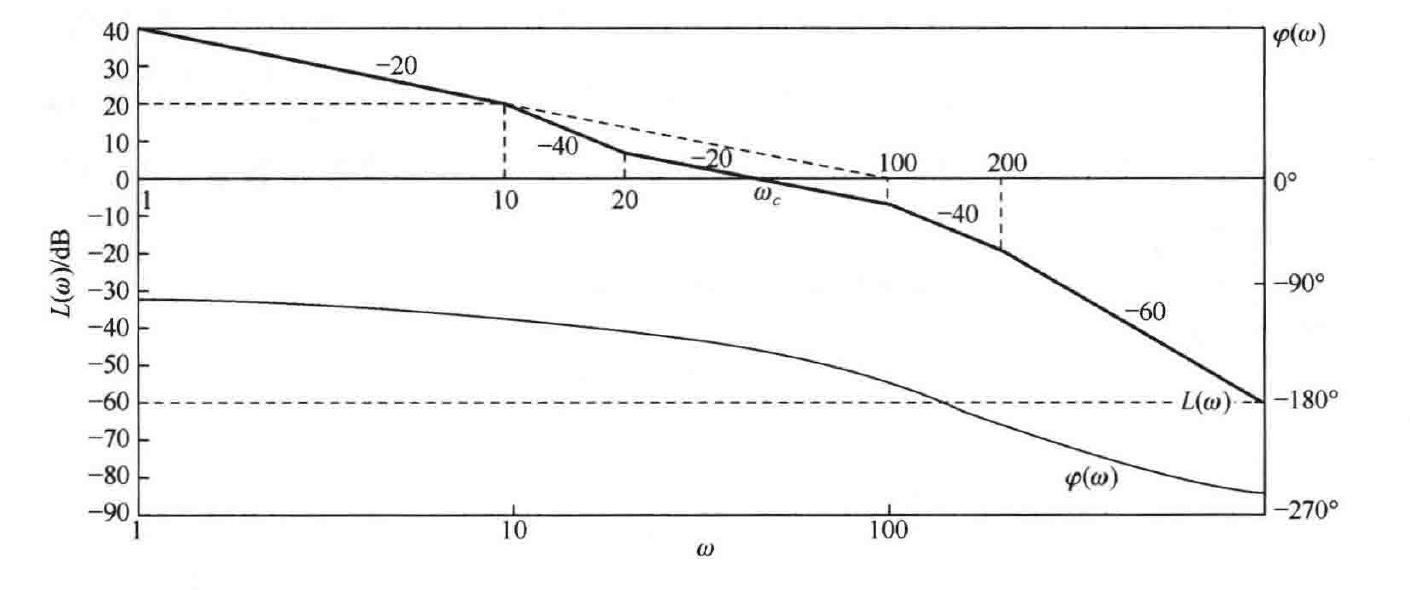
图 6-63 校正后系统开环伯德图
性能。
6-21 已知系统结构图如图 6-64 所示,试设计串联校正网络,使系统相角裕度为 \(50°\)、截止频率为 \(6\)。要求:(1) 设计校正网络参数,并选择相应的电路,其中元件参数不设计;(2) 画出校正前后系统的伯德图;(3) 若不采用串联校正,而采用速度反馈校正,试画出系统结构图,并确定使系统单位阶跃响应的超调量不超过 \(15\%\) 的反馈系数。
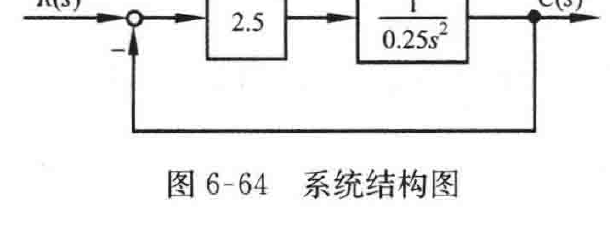
图 6-64 系统结构图
解 (1) 设计串联校正网络。
因待校正系统
\[G_0(s)=\dfrac{10}{s^2}\]
\[\omega_c'=\sqrt{10}=3.16,\quad \gamma'=0°\]
超前校正网络
\[G_c(s)=\dfrac{1+T_2 s}{1+T_1 s},\quad T_2>T_1\]
要求 \(\omega_c=\omega_c''=6\),所以选择超前网络 \(\omega_m=\omega_c=6\)。因
\[L_0(\omega_m)=20\lg 10-20\lg \omega_m^2=-11.126\text{dB}\]
所以选择
\[L_c(\omega_m)=-L_0(\omega_m)=11.126\text{dB}\]
在 \(L_c(\omega)\) 特性上,显然有
\[\dfrac{0-11.126}{\lg\dfrac{1}{T_2}-\lg\omega_m}=20\]
如图 6-65 所示。从而解得
\[\lg T_2=-0.22,\quad T_2=0.6\]
校正后系统
\[G(s)=G_c(s)G_0(s)=\dfrac{10(1+T_2 s)}{s^2(1+T_1 s)}\]
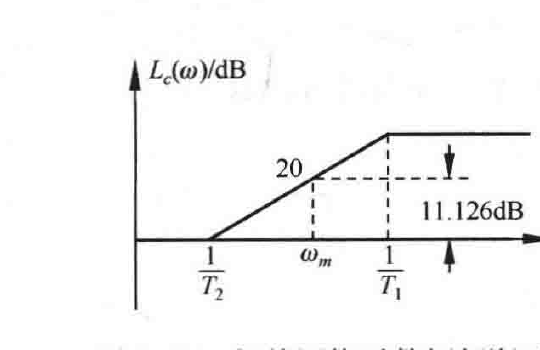
图 6-65 超前网络对数幅频渐近特性
要求 \(\gamma=50°\),则由
\[\gamma=180°+\angle G(j6)=\arctan 6T_2-\arctan 6T_1\]
· 368 ·