\(A_0=0\)。而 \(y(t)=\dfrac{1}{2}A^3\sin^3\omega t\) 为 \(t\) 的奇函数,故 \(A_1=0\),又因为 \(y(t)\) 为半周期对称函数,
因此
\[B_1=\frac{4}{\pi}\int_0^{\frac{\pi}{2}}\frac{1}{2}A^3\sin^4\omega t\,\mathrm{d}t\]
由定积分公式
\[I_n=\int_0^{\frac{\pi}{2}}\sin^n\omega t\,\mathrm{d}t=\begin{cases}\dfrac{(n-1)(n-3)\cdots\times4\times2}{n(n-2)(n-4)\cdots\times5\times3}, & n\text{ 为奇整数}\\[2ex]\dfrac{(n-1)(n-3)\cdots\times5\times3\times1}{n(n-2)\cdots\times4\times2}\cdot\dfrac{\pi}{2}, & n\text{ 为偶整数}\end{cases}\]
得 \(B_1=\dfrac{4}{\pi}\times\dfrac{1}{2}A^3\times\dfrac{3}{8}\times\dfrac{\pi}{2}=\dfrac{3}{8}A^3\),则该非线性元件的描述函数为
\[N(A)=\frac{B_1}{A}=\frac{3}{8}A^2\]
其负倒描述函数为
\[-\frac{1}{N(A)}=-\frac{8}{3A^2}\]
利用下列 MATLAB 程序可绘制相应的曲线于图 8-40 中。由图 8-40 可知,当幅值 \(A\) 增加时,\(-1/N(A)\) 从稳定区域进入不稳定区域,因此 \(G(\mathrm{j}\omega)\) 与 \(-1/N(A)\) 的交点 \(c\) 是不稳定的自振点,系统自振不稳定,无稳定周期运动。
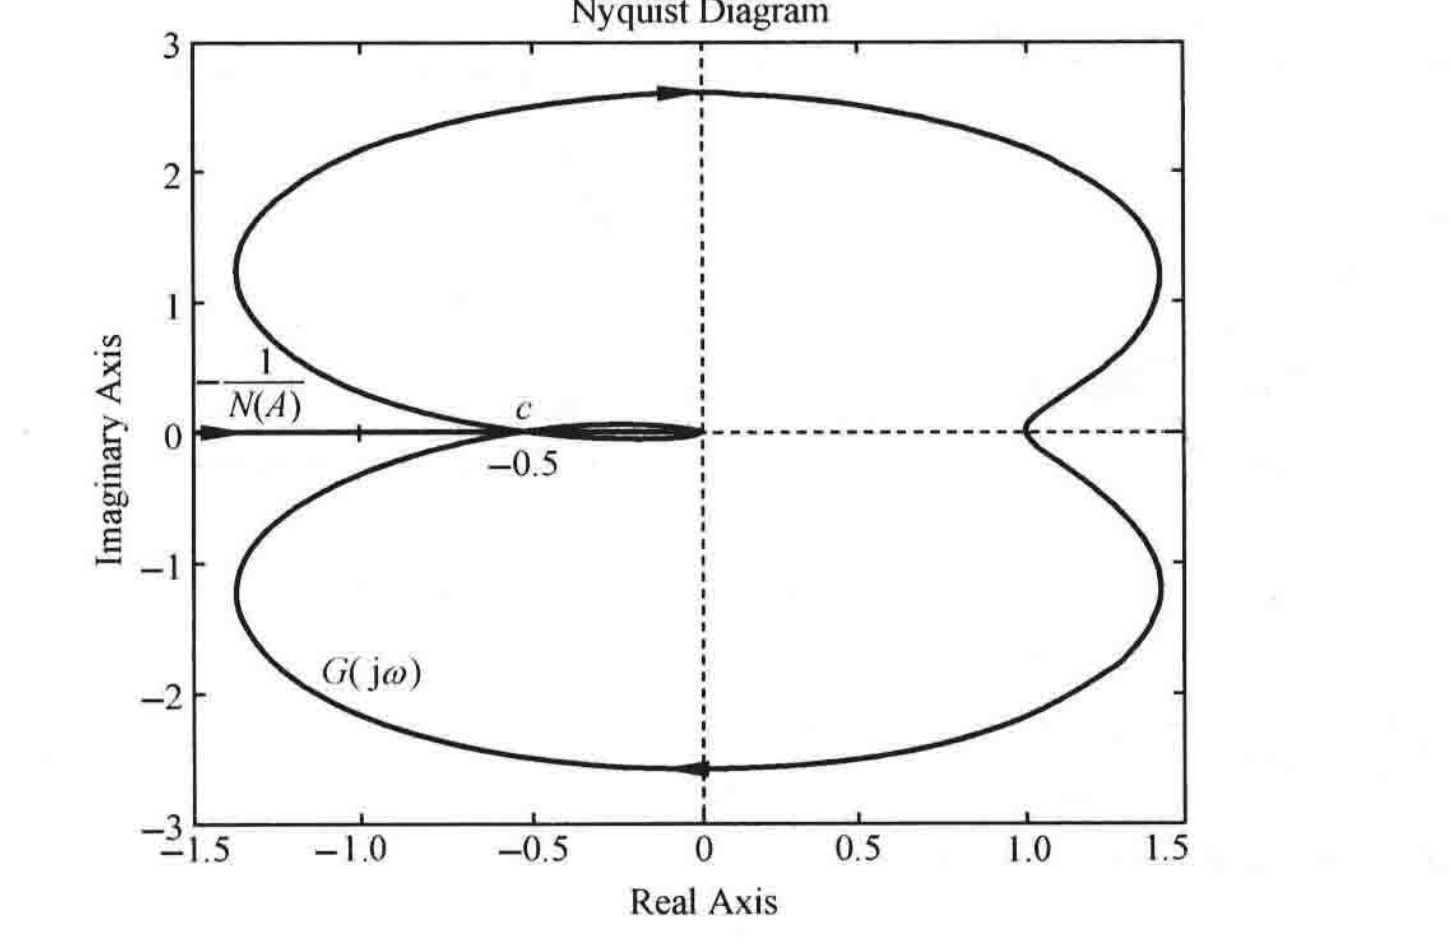
图 8-40 系统稳定性分析(MATLAB)
MATLAB 程序:exe816.m
A=0.01:0.01:100;NA1=-8./(3A.A);
x=real(NA1);y=imag(NA1);
plot(x,y);hold on
G=tf([1],[1 3 1 1]);w=0:0.01:100;
nyquist(G,w);axis([-1.5,1.5,-3,3]);
8-17 带有弹簧轴的仪表伺服机构的结构如图 8-41 所示,试用描述函数法确定线