(接上页MATLAB代码)
[x0,y0]=bd_asymp(G0,w);[xc,yc]=bd_asymp(Gc,w);
[x,y]=bd_asymp(G,w);
figure(1);
semilogx(x0,y0,'r'); hold on;                    % 待校正系统的开环对数幅频渐近线
semilogx(xc,yc,'b');                              % 滞后校正网络的对数幅频渐近线
semilogx(x,y,'k');                                % 已校正系统的开环对数幅频渐近线
grid;hold off;
figure(2);margin(G0);grid
figure(3);margin(G);grid
close0=feedback(G0,1);close=feedback(G,1);
figure(4);step(close0);grid;
figure(5);step(close);grid;
6-4
设单位反馈系统的开环传递函数为 \(G_0(s)=\dfrac{K}{s(s+1)(s+5)}\),要求:(1) 绘制系统根轨迹,确定阻尼比 \(\zeta=0.3\) 的 \(K\) 值;(2) 串入校正网络 \(G_c(s)=\dfrac{10(10s+1)}{100s+1}\),求闭环响应仍具有相同阻尼比的新的 \(K\) 值;(3) 比较待校正系统与已校正系统的速度误差系数和调节时间。
解 (1) 绘制系统根轨迹图。待校正系统的根轨迹如图6-16所示,并作 \(\zeta=0.3\) 的等阻尼线。由图6-16可知,待校正系统在 \(\zeta=0.3\) 时的闭环极点为 \(s=-0.344\pm j1.09\),则待校正系统的增益
\[K=\left|s(s+1)(s+5)\right|_{s=-0.344+j1.09}=6.95\]
(2) 求校正后系统的 \(K\) 值。
\[G(s)=G_0(s)G_c(s)=\frac{10K(10s+1)}{s(s+1)(s+5)(100s+1)}=\frac{K(s+0.1)}{s(s+1)(s+5)(s+0.01)}\]
滞后校正后系统的根轨迹如图6-17所示,并作 \(\zeta=0.3\) 的等阻尼线。
由图6-17可知,校正后系统在 \(\zeta=0.3\) 时的闭环极点为 \(s=-0.316\pm j0.994\),则已校正闭环系统的增益
\[K=\left|\frac{s(s+1)(s+5)(s+0.01)}{s+0.1}\right|_{s=-0.316+j0.994}=6.14\]
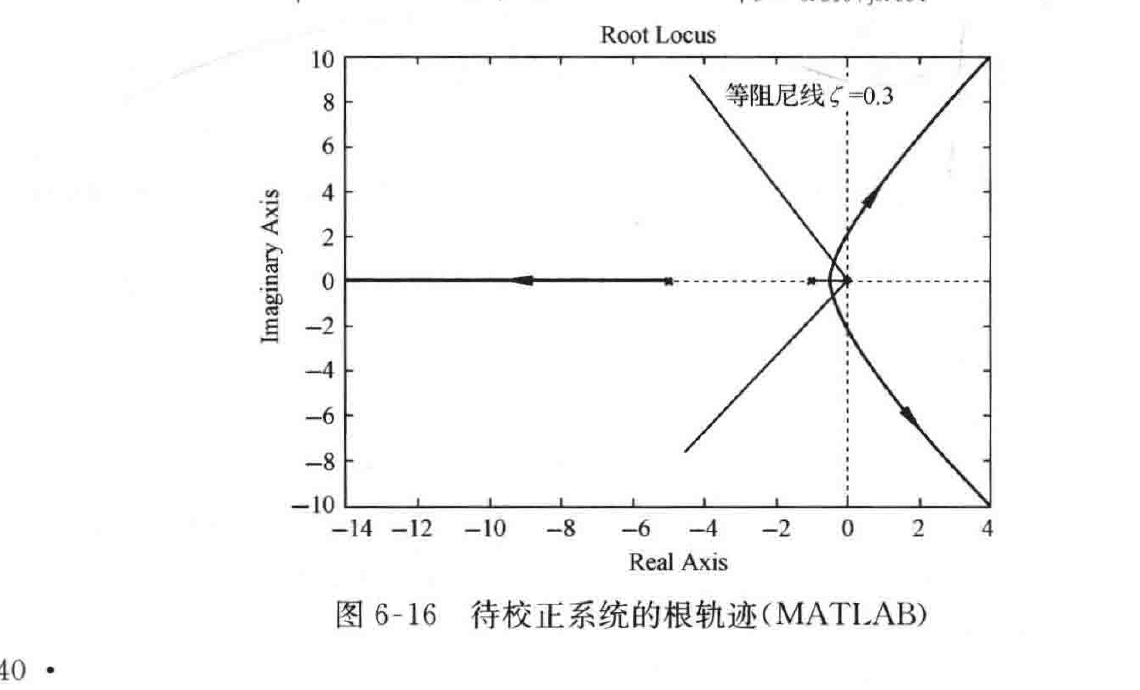
图6-16 待校正系统的根轨迹(MATLAB)
· 340 ·