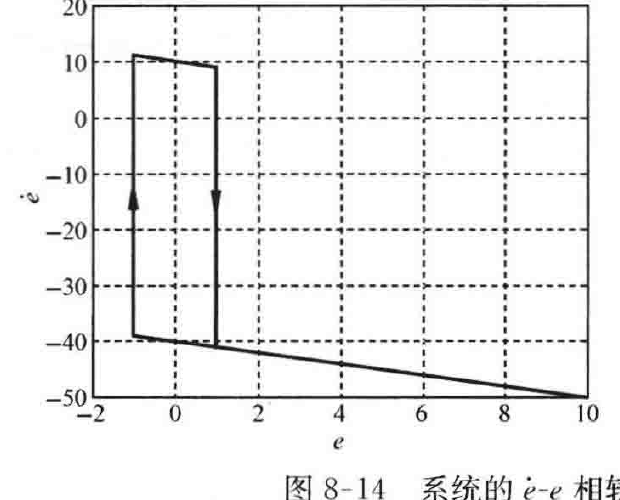
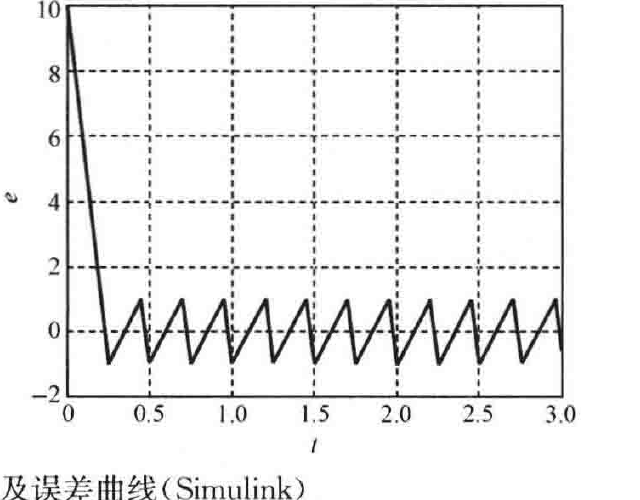
图 8-14 系统的 \(\dot{e}\)-\(e\) 相轨迹及误差曲线(Simulink)
8-5
设非线性系统结构如图 8-15 所示,试绘制 \(\dot{c}\)-\(c\) 相轨迹和 \(c(t)\) 曲线。已知 \(c(0)=-2\)。
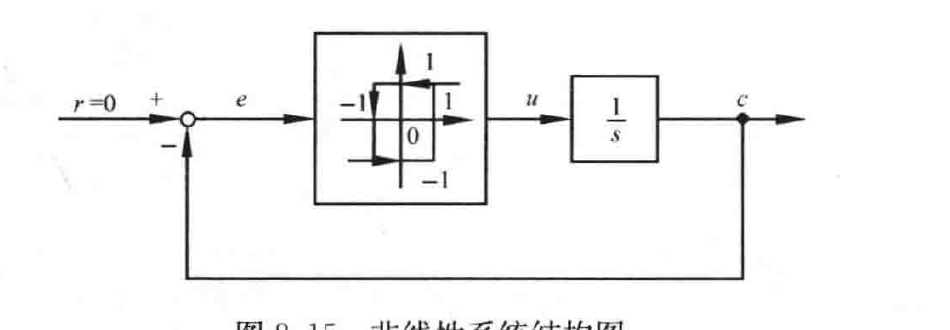
图 8-15 非线性系统结构图
解 由结构图可知 \(\dot{c}=u\),系统的非线性环节部分的输出为
\[
u=\begin{cases}
+1, & \begin{cases} e>1 \\ -1<e<1, \dot{e}<0 \end{cases} \\
-1, & \begin{cases} e<-1 \\ -1<e<1, \dot{e}>0 \end{cases}
\end{cases}
\]
在比较点处有 \(e=r-c=-c\),\(\dot{e}=-\dot{c}\),因此整理可得微分方程为
\[
\dot{c}=\begin{cases}
-1, & \begin{cases} c>1 \\ -1<c<1, \dot{c}<0 \end{cases} \\
1, & \begin{cases} c<-1 \\ -1<c<1, \dot{c}>0 \end{cases}
\end{cases}
\]
由于初始条件为 \(c(0)=-2\),从 Ⅲ 区(\(c<-1\))出发,\(c(t)=t+c(0)\),经 1s 后进入 Ⅳ 区(\(-1<c<1,\dot{c}>0\))。然后经过 3s 后 \(c(3)=1\),到达 Ⅰ 区(\(c>1\)),在开关线上变向跳跃至 \(\dot{c}=-1\),又经过 2s 后进入 Ⅱ 区(\(-1<c<1,\dot{c}<0\)),再经 2s 进入 Ⅳ 区,循环往复。在 Simulink 环境下构建如图 8-16 所示的非线性系统,设定仿真时间为 14s,同时根据分段微分方程可得相应的 \(\dot{c}\)-\(c\) 相轨迹和输出曲线分别如图 8-17 所示,由图可知,输出 \(c(t)\) 为三角型曲线。
8-6
绘出图 8-18 所示非线性系统的 \(\dot{c}\)-\(c\) 相轨迹图,并分析该系统的运动特点。
解 在比较点处 \(e=r-c=-c\),\(\dot{e}=-\dot{c}\),系统的非线性环节输出为