4-15 (续,上接前页)
欲使系统无超调,则有
解得
故在系统无超调情况下:\(K\geqslant 23.32\) 或 \(K\leqslant 0.68\)。
仿真曲线如图 4-45 所示。
MATLAB 程序:exe415.m
G=zpk([-4],[0 -2],1); figure(1), rlocus(G);
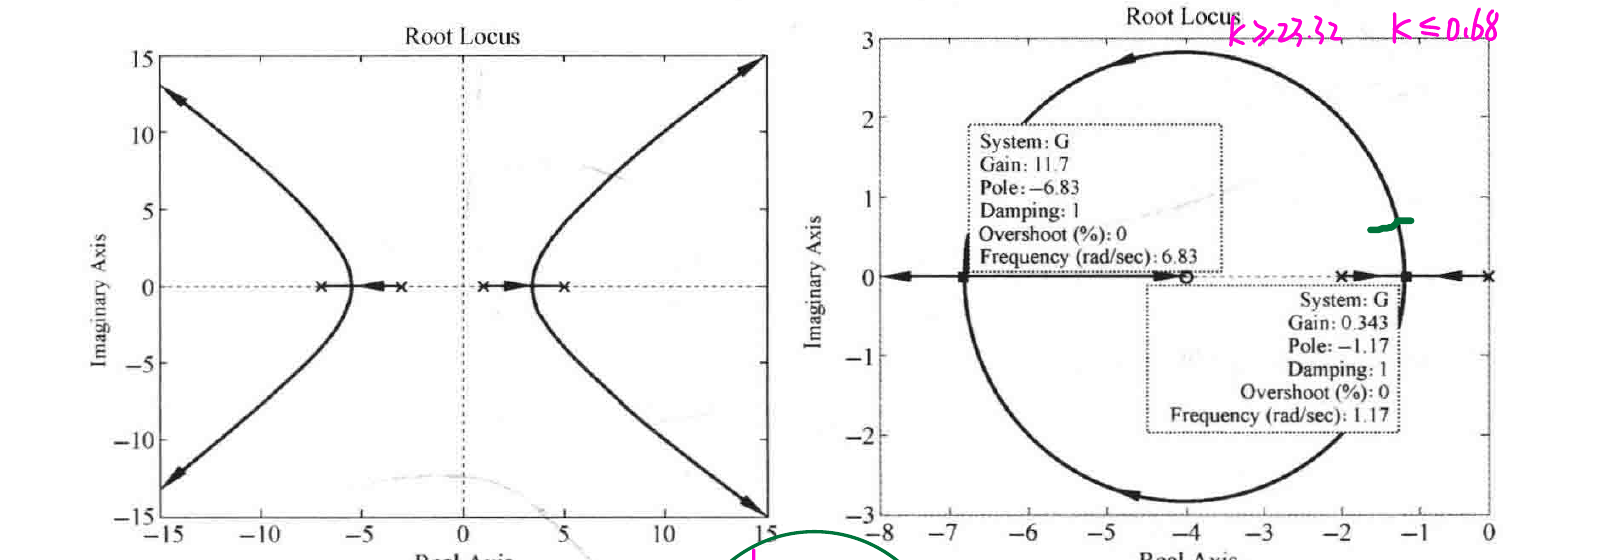
图 4-44 根轨迹图(MATLAB) 图 4-45 \(1+\dfrac{K^*(s+4)}{s(s+2)}=0\) 根轨迹图(MATLAB)
(图4-44、图4-45下方页面留白处有手绘根轨迹草图,实轴上标注 -2、-1.21、0、1,并附紫色文字"①渐近 ②分离点:\(\frac{1}{d}+\frac{1}{d+2}=\frac{1}{d+4}\)")
4-16 单位反馈控制系统的开环传递函数为 \(G(s)=\dfrac{K(1-s)}{s(s+2)}\),\(K\) 的变化范围为 \(0\to\infty\),试绘制系统根轨迹。
解 系统开环根轨迹增益 \(K^*=-K\),\(K^*\) 的变化范围为 \(0\to-\infty\),因此应绘制零度根轨迹。
按照零度根轨迹的基本法则依次确定根轨迹的参数;
(1) 系统开环有限零点为 1;开环有限极点为 0,-2。
(2) 实轴上的根轨迹区间为 \([-2,0]\) 和 \([1,+\infty]\)。
(3) 根轨迹只有 1 条渐近线,\(\varphi_a=0°\)。
(4) 确定根轨迹的分离点:由分离点方程
解得 \(d_1=2.732\),\(d_2=-0.732\)。
(5) 确定根轨迹与虚轴的交点:系统闭环特征方程为
当 \(K^*=-2\) 时,闭环特征方程的根为 \(s_{1,2}=\pm\mathrm{j}\sqrt{2}\)。绘制系统根轨迹如图 4-46 所示,其复数
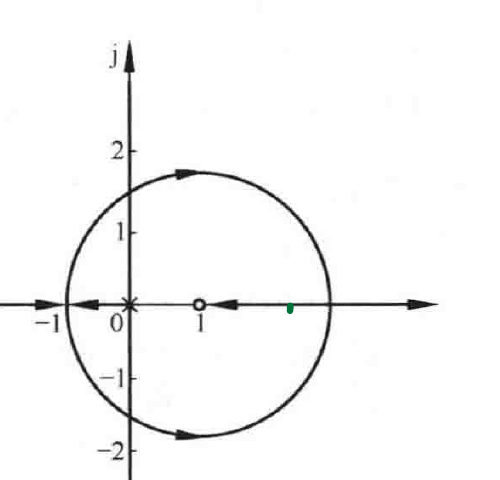
图 4-46 闭环系统零度根轨迹
(正文内容在本页末尾跨页截断,后续复数部分内容在下一页继续)
· 169 ·