(页面顶部,承接上题代码)
x012=[15 -6.1]';[t,x12]=ode45('sys803d',t,x012);
plot(x1(:,1),x1(:,2),x2(:,1),x2(:,2),x3(:,1),x3(:,2),x4(:,1),x4(:,2));hold on
plot(x5(:,1),x5(:,2),x6(:,1),x6(:,2),x7(:,1),x7(:,2),x8(:,1),x8(:,2));hold on
plot(x9(:,1),x9(:,2),x10(:,1),x10(:,2),x11(:,1),x11(:,2),x12(:,1),x12(:,2));grid;
axis([-20 20 -10 10])
调用函数:sys803d.m
function dx=sys803d(t,x)
dx1=x(2);
dx2=2*x(2)+x(1);
dx=[dx1 dx2]';
8-4
设继电型控制系统结构如图 8-12 所示,输入 \(r(t)=R\cdot 1(t)\),\(c(0)=0\)。要求:(1) 列写该系统的微分方程式;(2) 绘制该系统在给定初始条件下的相轨迹。
解 (1) 系统微分方程。由结构图可知 \(T\dot{c}+c=K\Delta u\),其中 \(u\) 为非线性环节的输出,且有
\[
u=\begin{cases}
1, & \begin{cases} e>\Delta \\ -\Delta<e<\Delta, & \dot{e}<0 \end{cases} \\[2ex]
0, & \begin{cases} e<-\Delta \\ -\Delta<e<\Delta, & \dot{e}>0 \end{cases}
\end{cases}
\]
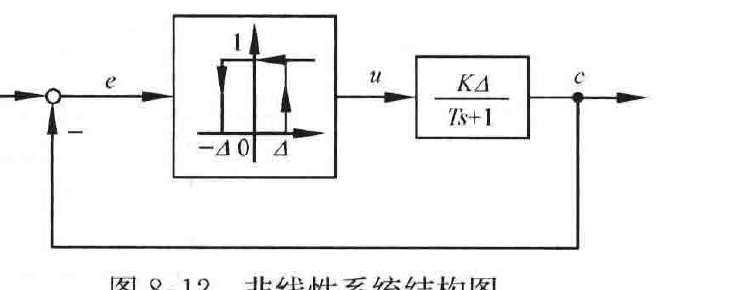
图 8-12 非线性系统结构图
开关线为 \(e=\Delta\),\(e=-\Delta\)。
在比较点处有 \(e=r-c\),\(\dot{e}=-\dot{c}\),综合各式并整理可得系统的分段微分方程为
\[
T\dot{e}+e=\begin{cases}
R-K\Delta, & \begin{cases} e>\Delta \\ -\Delta<e<\Delta, & \dot{e}<0 \end{cases} \\[2ex]
R, & \begin{cases} e<-\Delta \\ -\Delta<e<\Delta, & \dot{e}>0 \end{cases}
\end{cases}
\]
(2) 系统相轨迹。取 \(T=1,K=50,R=10,\Delta=1\),并由此设定继电型非线性环节参数,在 Simulink 环境下构建如图 8-13 所示的非线性系统,仿真时间设为 3s,同时根据分段微分方程可绘制出相应的相轨迹和误差曲线分别如图 8-14 所示。相轨迹在开关线上跳跃运动,并由相轨迹和误差曲线可知,系统的稳态误差为 \(\pm\Delta(\pm1)\)。
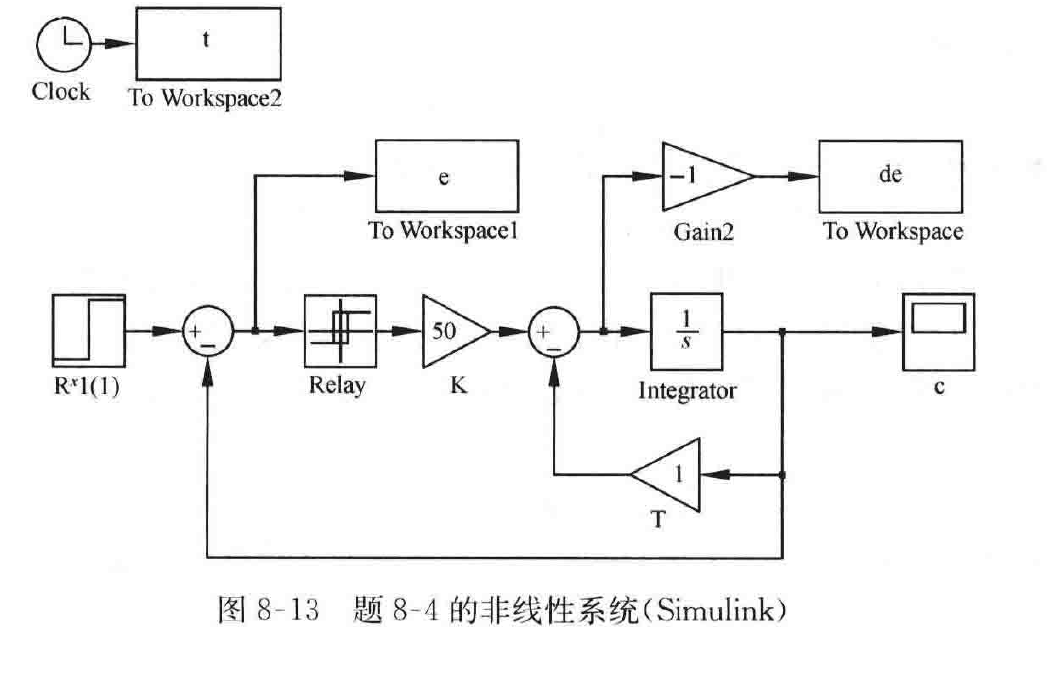
图 8-13 题 8-4 的非线性系统(Simulink)
· 427 ·