MATLAB程序:exe819.m
clc;clear
t=0:0.01:5;x0=[0 0 0]';[t,x]=ode45('sys819',t,x0);
c=-0.1*(x(:,1)+0.1*x(:,2));dc=-0.1*(x(:,2)+0.1*x(:,3));
figure(1);plot(c,dc);grid;axis([-0.15 0.15 -1.2 1.2])
figure(2);plot(t,c);grid
调用函数:sys819.m
function dx=sys819(t,x)
K=pi/4;M=sqrt(2);
dx1=x(2);
dx2=x(3);
if (x(1)<0)
    u=-M;
else u=M;
end
dx3=-20*x(3)-100*x(2)-1000*K*u;
dx=[dx1 dx2 dx3]';
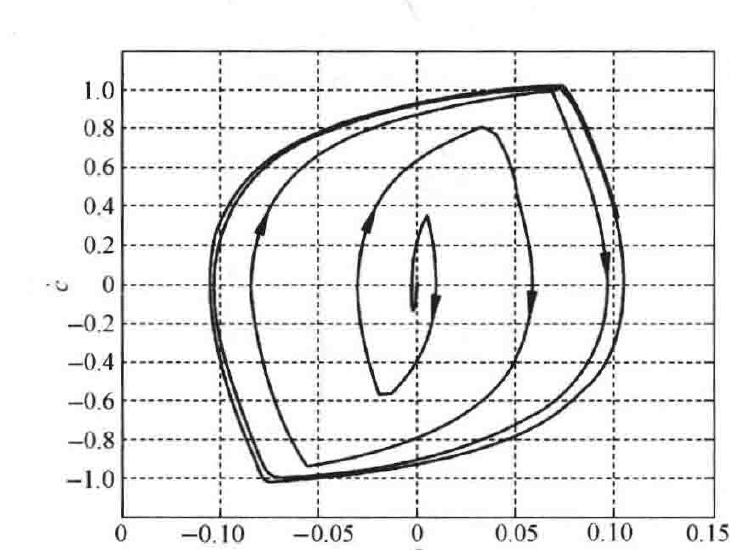
图8-47 非线性系统的\(\dot{c}\)-\(c\)相轨迹(MATLAB)
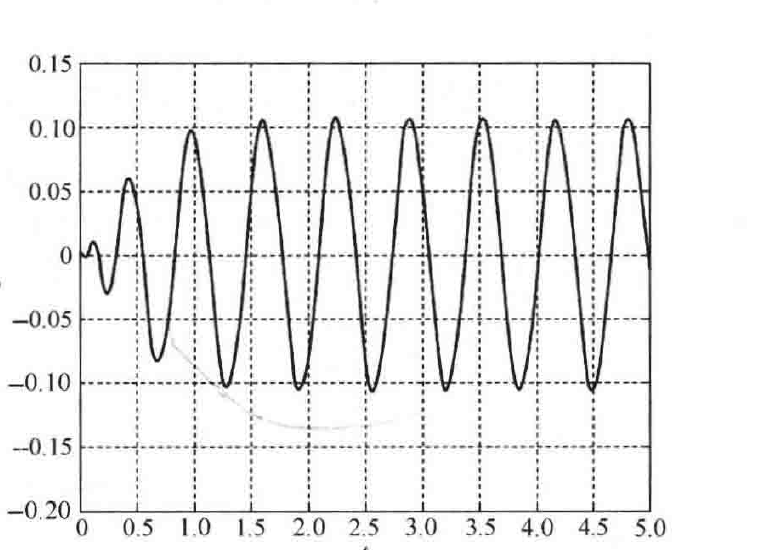
图8-48 非线性系统的自振输出曲线(MATLAB)
8-20 设非线性系统如图8-49所示。(1)若要求偏差\(e\)趋于零,试用描述函数法确定初始偏差\(e_0\)和增益\(K\)的关系;(2)用\(\dot{e}\)-\(e\)相平面图校验上面结果。
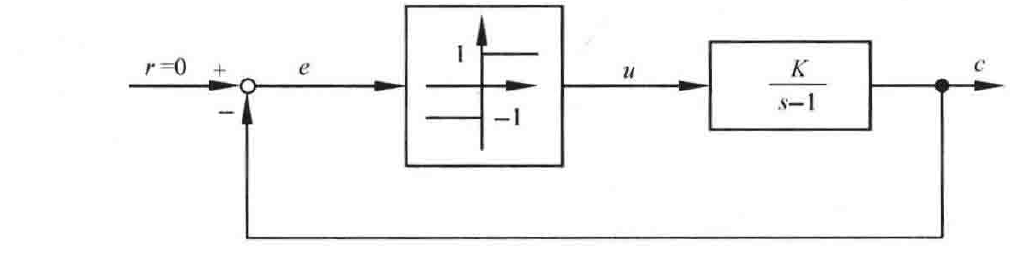
图8-49 非线性系统结构图
解 (1)描述函数法。非线性环节的描述函数为\(N(A)=4M/\pi A\),\(M=1\),负倒描述函数为\(-1/N(A)=-\pi A/4\),而线性部分的频率特性为
· 448 ·