\[
G_0(s) = \dfrac{2\left(\dfrac{1}{20}s+1\right)}{s\left(\dfrac{1}{6.32}s+1\right)^2\left(\dfrac{1}{50}s+1\right)}
\]
(2) 设计 \(G_c(s)\)。由系统的开环对数幅频渐近特性曲线可知,开环系统的截止频率为
\[
\omega_c = 2\text{rad/s}
\]
开环系统的相角裕度为
\[
\gamma = 180° + \angle G(\omega_c)
\]
\[
= \left(90° + \arctan\dfrac{\omega_c}{20} - 2\arctan\dfrac{\omega_c}{6.32} - \arctan\dfrac{\omega_c}{50}\right)\Bigg|_{\omega_c=2} = 58.3°
\]
由题意知,若稳态误差降为原来的 1/10,并保持系统动态性能,故串联校正网络可选用滞后超前校正网络,设其传递函数为
\[
G_c(s) = \dfrac{10\left(\dfrac{1}{\omega_{c1}}s+1\right)\left(\dfrac{1}{\omega_{c2}}s+1\right)}{\left(\dfrac{1}{\omega_{c3}}s+1\right)\left(\dfrac{1}{\omega_{c4}}s+1\right)} \qquad (\omega_{c1} > \omega_{c3}, \omega_{c2} < \omega_{c4})
\]
为了将系统的稳态速度误差降为原来的 1/10,可将校正前系统的开环对数幅频渐近特性曲线的低频段向上平移 20dB,如图 6-47 所示;同时选取 \(\omega_{c1}=0.2\text{rad/s}\),过 \(\omega_{c1}\) 作斜率为 \(-40\text{dB/dec}\) 的直线,交低频段于 \(\omega_{c3}=0.02\text{rad/s}\) 处。
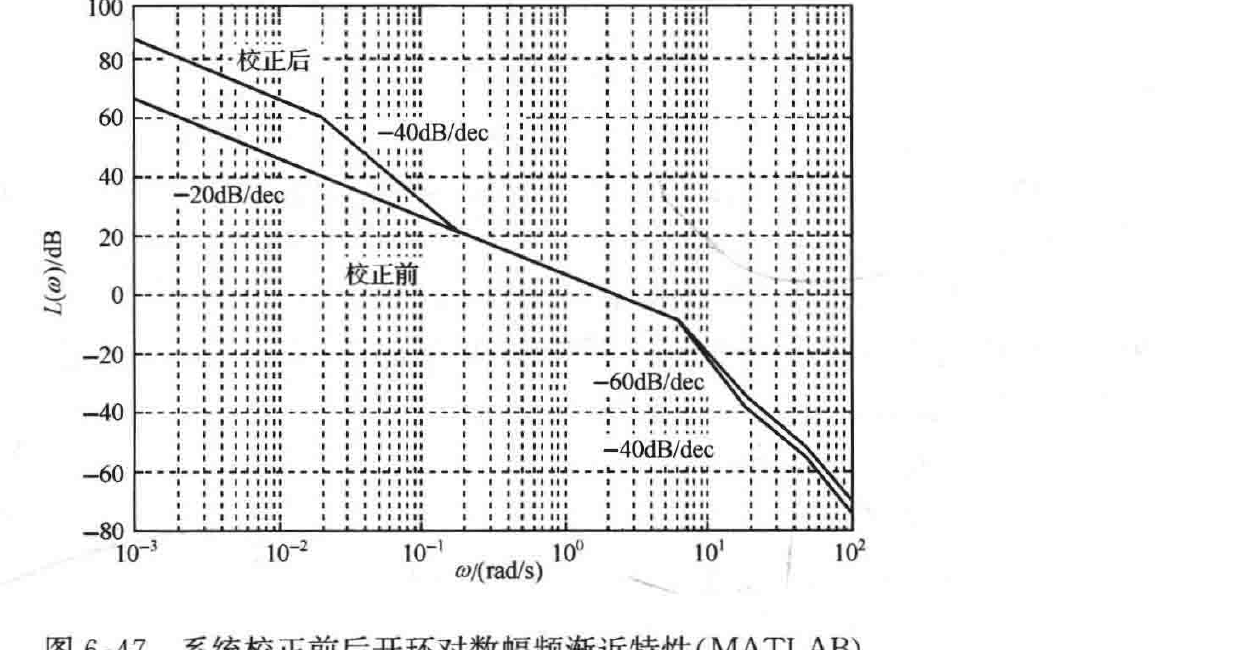
图 6-47 系统校正前后开环对数幅频渐近特性(MATLAB)
为了保持系统动态性能,可保持校正前系统的开环对数幅频渐近特性曲线的中频段,同时选取 \(\omega_{c2}=6.32\text{rad/s}\),则校正后系统的传递函数为
\[
G(s) = G_0(s)G_c(s) = \dfrac{20\left(\dfrac{1}{0.2}s+1\right)\left(\dfrac{1}{20}s+1\right)}{s\left(\dfrac{1}{0.02}s+1\right)\left(\dfrac{1}{6.32}s+1\right)\left(\dfrac{1}{\omega_{c4}}s+1\right)\left(\dfrac{1}{50}s+1\right)}
\]
校正后系统的截止频率为
\[
\omega_c' = 2\text{rad/s}
\]
· 358 ·