在 Ⅱ 区 \((e + \dot{e} < 0)\),对 \(\ddot{e} = 0.5\) 积分并消去 \(t\) 后可得
为一向左凸的抛物线方程。其 \(\dot{e} - e\) 相轨迹如图 8-88 所示。
由于 \(c(0) = \dot{c}(0) = 0\),可得 \(e(0) = 6, \dot{e}(0) = 0\)。由①式可得 \(A\) 点坐标为 \((2, -2)\),由②式可得 \(B\) 点坐标为 \((-1, 1)\)。
相轨迹起始点为 \(e(0) = 6, \dot{e}(0) = 0\),在 Ⅰ 区 \((e + \dot{e} > 0)\),按抛物线①运动,直到 \(A\) 点,后进入 Ⅱ 区 \((e + \dot{e} < 0)\),又按抛物线②运动,与开关线交于 \(B\) 点,在 \(B\) 点再次切换,又按①运动,最后收敛于原点。
从起始点运动到 \(A\) 点所需时间按①计算:\(t_1 = 2[\dot{e}(0) - \dot{e}(A)] = 2[0 - (-2)] = 4\text{s}\)
从 \(A\) 点运动到 \(B\) 点所需时间按②计算:\(t_2 = 2[\dot{e}(B) - \dot{e}(A)] = 2[1 - (-2)] = 6\text{s}\)
从 \(B\) 点运动到原点所需时间按①计算:\(t_3 = 2[\dot{e}(B) - \dot{e}(0)] = 2(1 - 0) = 2\text{s}\)
因此,总共需时间
则系统的状态可以到达平衡位置。
利用下列 MATLAB 程序可得系统的 \(\dot{e} - e\) 相轨迹如图 8-88 所示,误差响应曲线如图 8-89 所示。由仿真结果可知,系统的状态到达平衡位置需要 12.5s,与计算结果基本一致。
MATLAB 程序:exe829.m
t=0:0.01:15;e0=[6 0]';[t,e]=ode45('sys829',t,e0);
figure(1);plot(e(:,1),e(:,2));grid
figure(2);plot(t,e(:,1));grid
调用函数:sys829.m
function de=sys829(t,e)
de1=e(2);
if ((e(1)+e(2))<0)
    u=0.5;
else u=-0.5;
end
de2=u;
de=[de1 de2]';
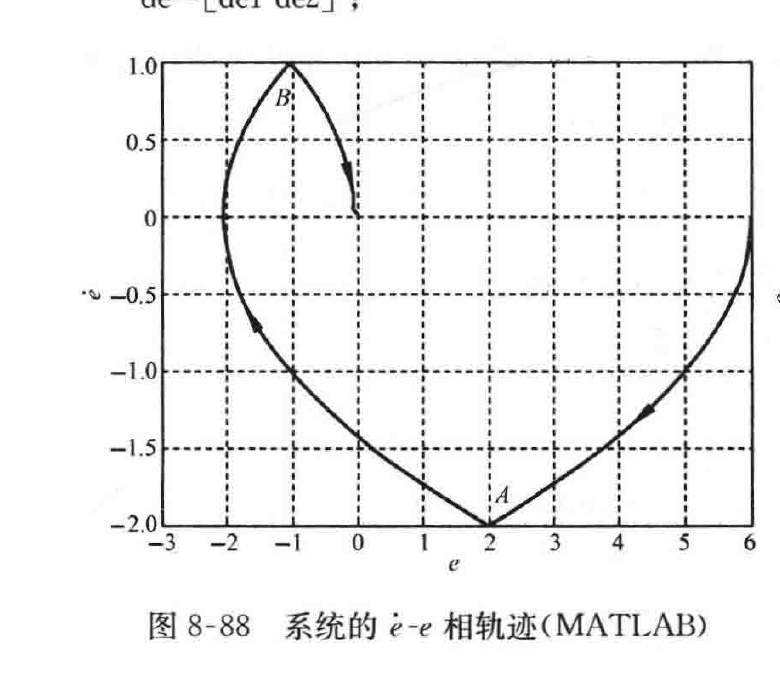
图 8-88 系统的 \(\dot{e}\)-\(e\) 相轨迹(MATLAB)
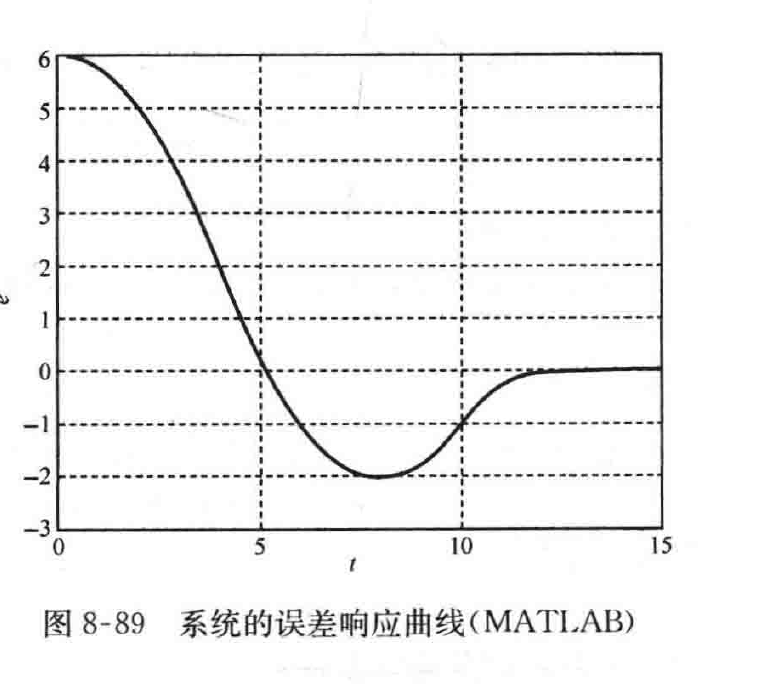
图 8-89 系统的误差响应曲线(MATLAB)
・464・