MATLAB程序:exe410.m
num1=[1 12 32];                    den1=[1 24 144 0 0];
[p1 z1]=pzmap(num1,den1)           figure,          rlocus(num1,den1)
num2=[1 6 0];                      den2=[1 12 60 144 160];
[p2 z2]=pzmap(num2,den2)           figure,          rlocus(num2,den2)
num3=[1];                          den3=[1 6 22 48 72 64 32];
[p3 z3]=pzmap(num3,den3)           figure,          rlocus(num3,den3)
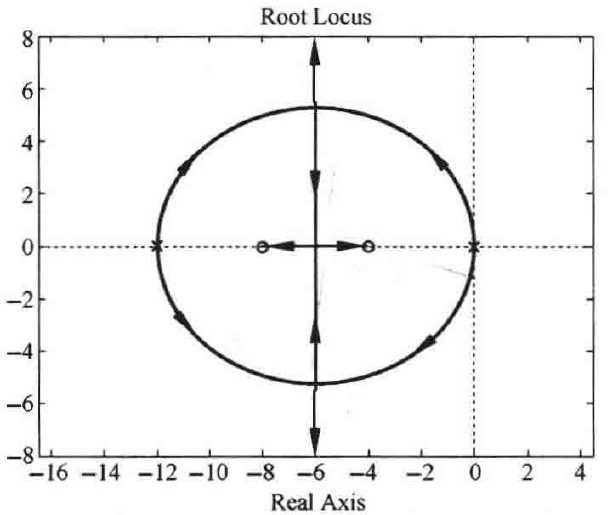
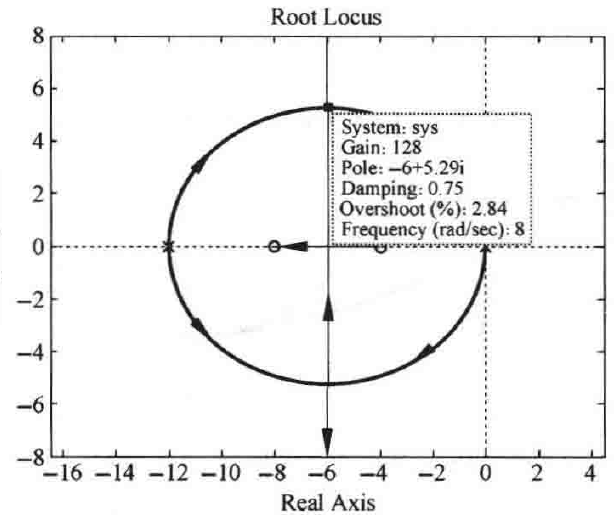
图4-31 系统(1)的 \(1+\dfrac{K^{*}(s+4)(s+8)}{s^{2}(s+12)^{2}}=0\) 根轨迹图(MATLAB)以及分离点信息
(右图标注:System: sys, Gain: 128, Pole: −6+5.29i, Damping: 0.75, Overshoot (%): 2.84, Frequency (rad/sec): 8)
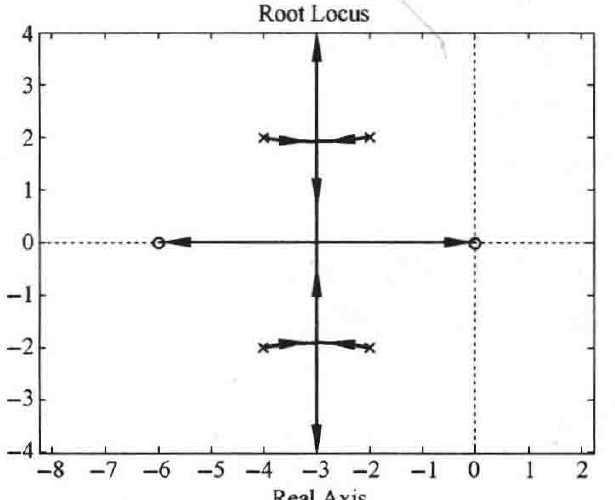
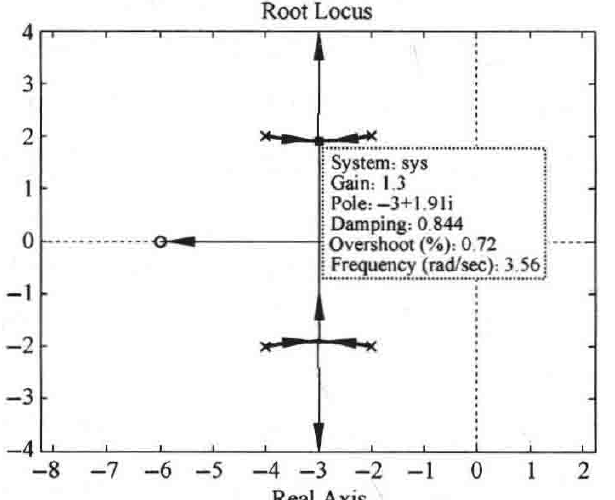
图4-32 系统(2)的 \(1+\dfrac{K^{*}s(s+6)}{(s^{2}+4s+8)(s^{2}+8s+20)}=0\) 根轨迹图(MATLAB)以及分离点信息
(右图标注:System: sys, Gain: 1.3, Pole: −3+1.91i, Damping: 0.844, Overshoot (%): 0.72, Frequency (rad/sec): 3.56)
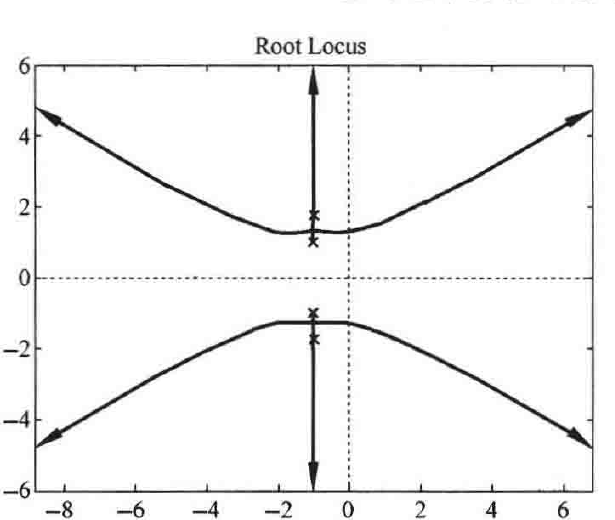
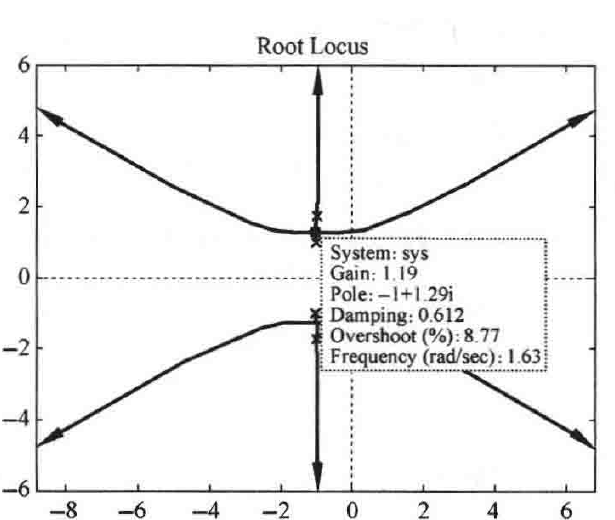
图4-33 系统(3)的 \(1+\dfrac{K^{*}}{(s^{2}+2s+8)(s^{2}+2s+4)^{2}}=0\) 根轨迹图(MATLAB)以及分离点信息
(右图标注:System: sys, Gain: 1.19, Pole: −1+1.29i, Damping: 0.612, Overshoot (%): 8.77, Frequency (rad/sec): 1.63)
· 163 ·