\[\theta_{p_3} = 150.98°\]
根轨迹的终止角
\[\varphi_{z_1} = 180° + \theta_{p_1 z_1} + \theta_{p_2 z_1} + \theta_{p_3 z_1} - \varphi_{z_2 z_1}\]
\[= 180° + \arctan(1/4) + [-90° - \arctan(0.5/0.94)]\]
\[+ [90° + \arctan(0.5/2.94)] - 90° = 85.68°\]
\[\varphi_{z_2} = -85.68°\]
仿真曲线如图4-5~图4-7所示。
MATLAB程序:exe405.m
G1=zpk([-2],[-1-2i -1+2i],1);
G2=zpk([-20],[0 -10-10i -10+10i],1);
num=[1 2 2];  den=[1 6 9 20];  figure(1),  rlocus(G1);  figure(2),  rlocus(G2);
figure(3),  rlocus(num,den);
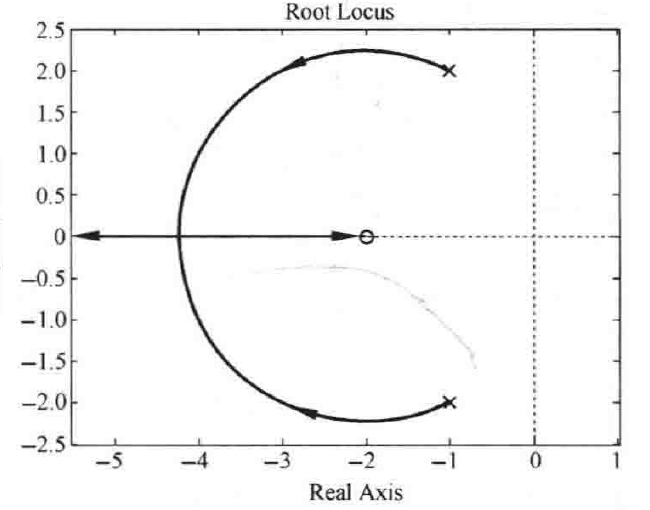
图4-5 系统(1)根轨迹图(MATLAB)
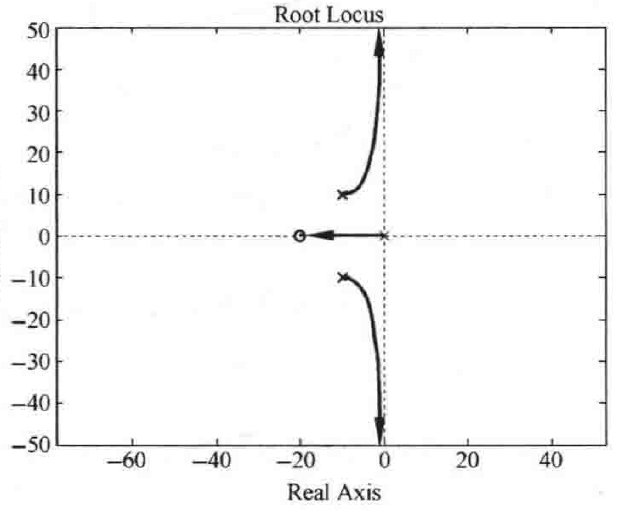
图4-6 系统(2)根轨迹图(MATLAB)
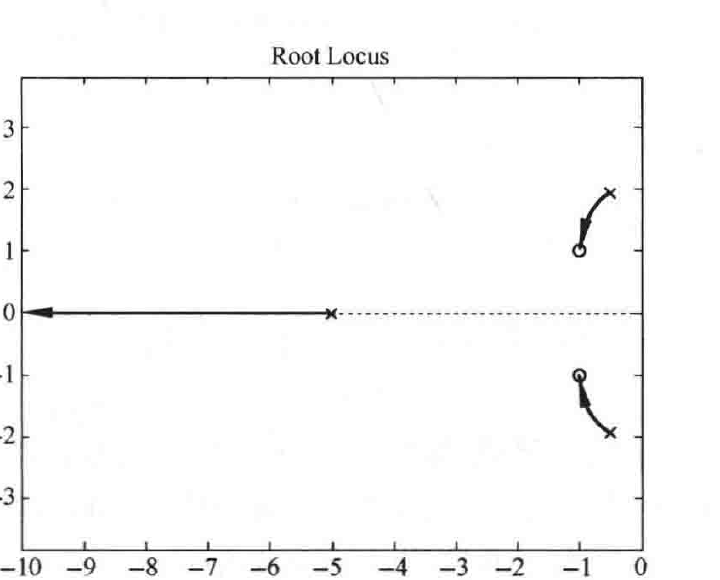
图4-7 系统(3)根轨迹图(MATLAB)
4-6 设系统开环传递函数
\[G(s)H(s) = \frac{K(as+1)}{(s+1)(s+2)}, \text{其中 } 0 < a^2 \leqslant \frac{1}{9}。\]
试证明:\(K\)从零变化到无穷大时,系统根轨迹的复数部分为圆,并确定圆心和半径。
证明 由系统的开环传递函数可知,该系统的闭环特征方程为
\[D(s) = (s+1)(s+2) + K(as+1)\]
\[= s^2 + (3+aK)s + (2+K) = 0\]
解得
\[s_{1,2} = -\frac{1}{2}(3+aK) \pm \frac{j}{2}\sqrt{4(2+K)-(3+aK)^2}\]
令
\[x = -\frac{1}{2}(3+aK), \quad y = \frac{1}{2}\sqrt{4(2+K)-(3+aK)^2}\]