根据以上分析可画出系统的结构图,如图 2-92 所示。通过结构图简化可得系统传递函数为
\[
\frac{\Omega(s)}{U_1(s)} = \frac{\dfrac{K_1 \cdot C_m}{(Ls+R)(Js+f)} \Big/ \left[1 + \dfrac{C_m C_e}{(Ls+R)(Js+f)}\right]}{1 + K_1 K_3 \cdot \left[\dfrac{C_m}{(Ls+R)(Js+f)}\right] \Big/ \left[1 + \dfrac{C_m C_e}{(Ls+R)(Js+f)}\right]}
\]
\[
= \frac{C_m K_1}{(Ls+R)(Js+f) + C_m C_e + C_m K_1 K_3}
\]
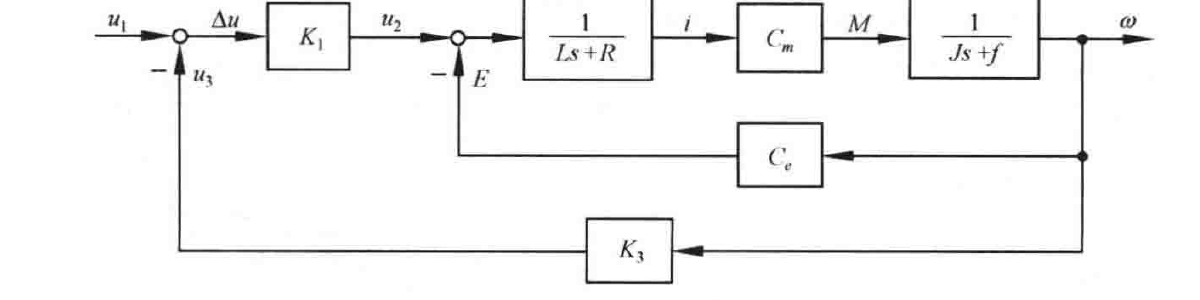
图 2-92 系统结构图
2-49 已知系统结构图如图 2-93 所示,试简化结构图并求传递函数 \(C(s)/R(s)\)。
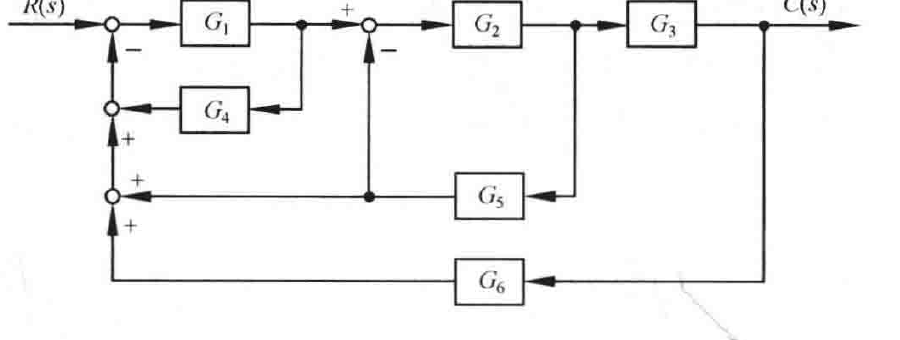
图 2-93 系统结构图
解 考察图 2-93,经过分离引出点和引出点前移,可得系统的简化结构图如图 2-94 所示,再通过并联等效与反馈等效,可得系统的简化结构图如图 2-95 所示,则系统的传递函数为
\[
\frac{C(s)}{R(s)} = \frac{\dfrac{G_1}{1+G_1G_4} \cdot \dfrac{G_2}{1+G_2G_5}}{1 + \dfrac{G_1}{1+G_1G_4} \cdot \dfrac{G_2}{1+G_2G_5} \cdot (G_5+G_3G_6)} \cdot G_3
\]
\[
= \frac{G_1G_2G_3}{(1+G_1G_4)(1+G_2G_5) + G_1G_2(G_5+G_3G_6)}
\]
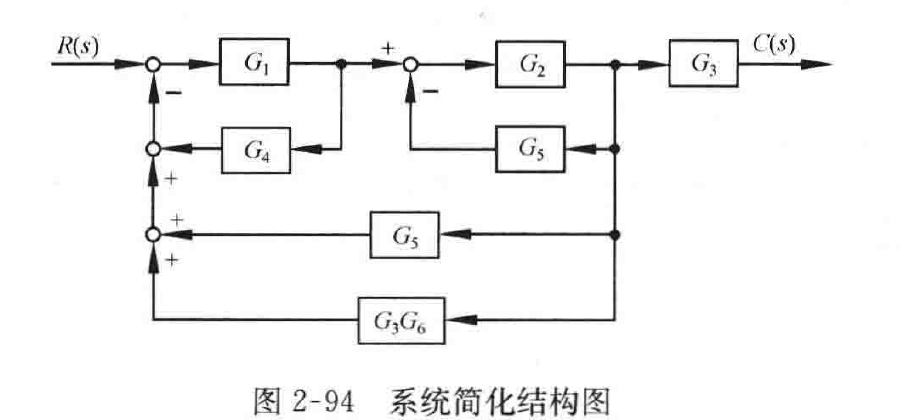
图 2-94 系统简化结构图
· 66 ·