求出根轨迹的起始角为\(\pm198.4°\)时,参数\(b=10\)。
仿真曲线如图4-12、图4-13所示。
MATLAB程序:exe407.m
b = [10 16];
for  i=1:length(b),   num=[1 6 b(i)];   den=[1 2 b(i)];   figure,   rlocus(num,den);
end
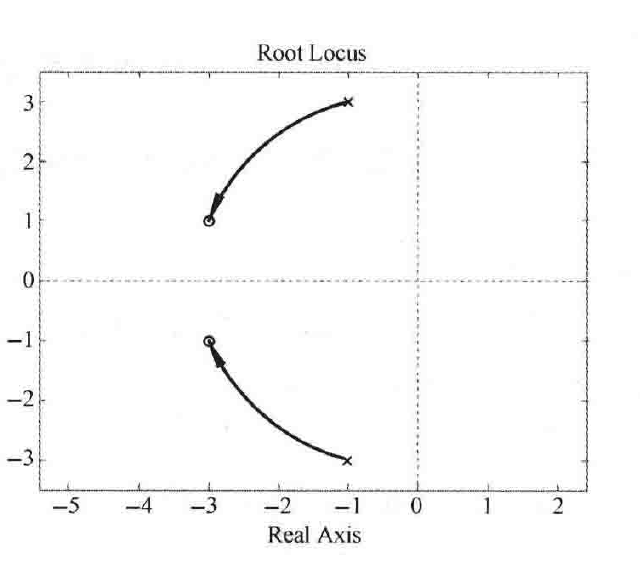
图4-12 b=10时系统根轨迹图(MATLAB)
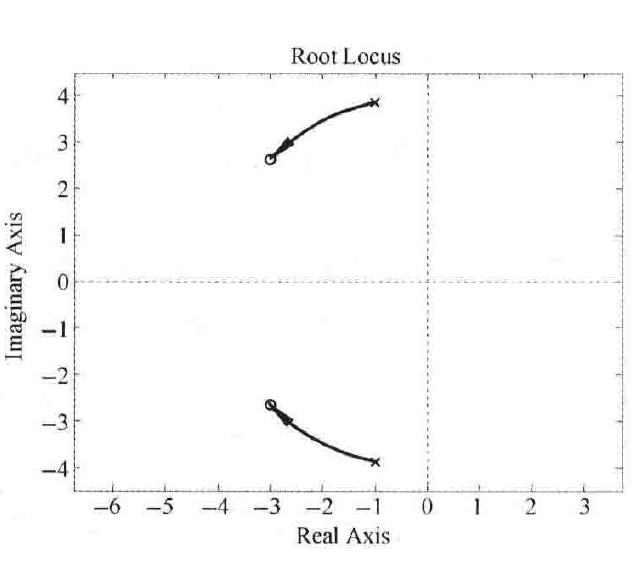
图4-13 b=16时系统根轨迹图(MATLAB)
4-8 设单位反馈控制系统的开环传递函数如下,试概略绘制闭环根轨迹图。
(1) \(G(s)=\dfrac{K}{s(0.2s+1)(0.5s+1)}\); (2) \(G(s)=\dfrac{K^*(s+5)}{s(s+2)(s+3)}\);
(3) \(G(s)=\dfrac{K^*(s+3)}{(s+1)(s+5)(s+10)}\); (4) \(G(s)=\dfrac{K^*(s+1)^3}{(s+2)^3}\)。
解 (1) 系统的开环传递函数
\[G(s)=\dfrac{K}{s(0.2s+1)(0.5s+1)}=\dfrac{10K}{s(s+5)(s+2)}\]
令\(K^*=10K\),\(K^*\)为根轨迹增益。
① 实轴上的根轨迹:\([0,-2],[-5,-\infty)\)。
② 根轨迹的渐近线:\(\sigma_a=\dfrac{0-2-5}{3}=-\dfrac{7}{3}\), \(\varphi_a=\pm\dfrac{\pi}{3},\pi\)。
③ 根轨迹的分离点:根轨迹的分离点坐标满足
\[\dfrac{1}{d}+\dfrac{1}{d+2}+\dfrac{1}{d+5}=0\]
解得 \(d_1=-0.88\), \(d_2=-3.79\)(舍去)
求得分离点的坐标为\(d=-0.88\)。
④ 根轨迹与虚轴的交点:由系统的开环传递函数可知系统的闭环特征方程
\[D(s)=s(s+5)(s+2)+K^*=s^3+7s^2+10s+K^*=0\]
令\(s=j\omega\),将其代入上式可得
\[(j\omega)^3+7(j\omega)^2+10(j\omega)+K^*=0\]
・156・