[x,y]=bd_ asymp(G,w);
figure(1);
semilogx(x0,y0); hold on;
semilogx(xc,yc); semilogx(x,y);
grid; hold off;
figure(2);margin(G0);grid
figure(3);margin(G);grid
考研参考题
6-19 已知某单位负反馈系统的开环传递函数为 \(G(s)=\dfrac{10}{s^2(0.2s+1)}\),要求:(1) 判定该系统是否稳定,并求出系统的相角裕度;(2) 证明采用图 6-60 所示的两级超前网络串联校正,能保证系统具有 35°的相角裕度,且保持静态加速度误差系数 \(K_a=10\);(3) 概略绘出校正前后系统的伯德图。
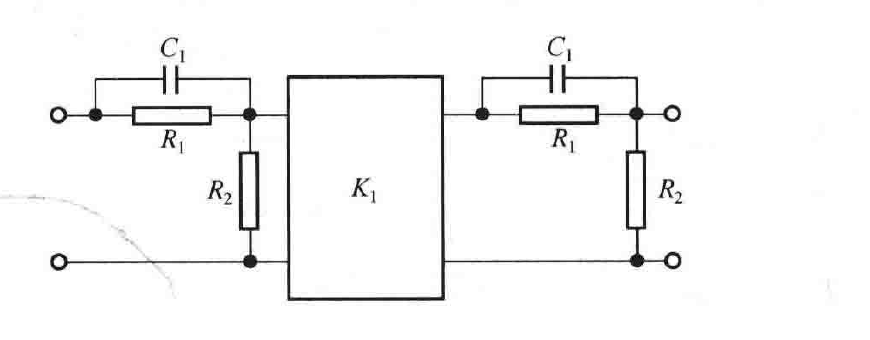
图 6-60 两级超前网络
\((R_1=35.7\text{k}\Omega,R_2=7.83\text{k}\Omega,C_1=10\mu F,K_1=30.9)\)
解 (1) 判定系统稳定性。
作待校正系统伯德图,如图 6-61 中 \(L'(\omega)\) 和 \(\varphi'(\omega)\) 所示,其中 \(20\lg K=20\lg 10=20\text{dB}\)。
由
\[\dfrac{20-0}{\lg 1-\lg\omega_c'}=-40\]
求出待校正系统的截止频率为
\[\omega_c'=\sqrt{10}=3.16\]
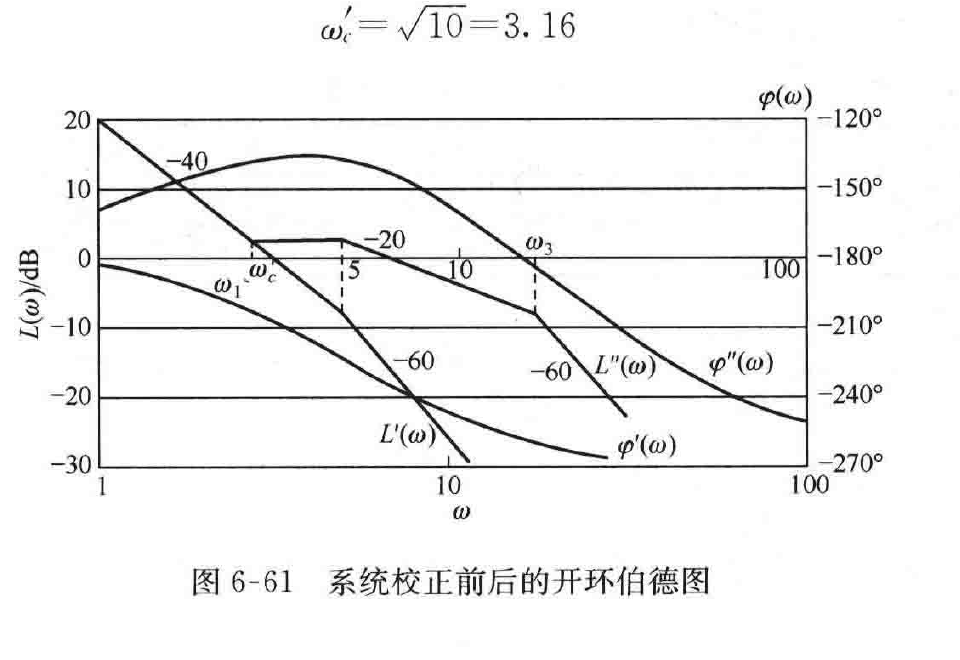
图 6-61 系统校正前后的开环伯德图
· 365 ·