function dc=sys817b(t,c)
dc1=c(2);
if (c(1)>1)
   dc2=-0.1*c(2)-2*c(1)+2;
elseif (abs(c(1))<1)
   dc2=-0.1*c(2);
else
   dc2=-0.1*c(2)-2*c(1)-2;
end
dc=[dc1 dc2]';
(4) 仿真结果。
由仿真可得 \(G(j\omega) = \dfrac{4000}{j\omega(1+j20\omega)(1+j10\omega)}\) 曲线与 \(-1/N(A)\) 曲线,如图 8-42(a) 所示;当初始条件 \(c(0)=2\) 时,系统的零输入响应如图 8-42(b) 所示。由图 8-42 可知,仪表伺服系统在取 \(G(s) = \dfrac{4000}{s(20s+1)(10s+1)}\) 时,存在不稳定自振。
同理,可得 \(G(s) = \dfrac{20}{s(10s+1)}\) 曲线与 \(-1/N(A)\) 曲线如图 8-43(a) 所示;当初始条件 \(c(0)=2\) 时,系统的零输入响应如图 8-43(b) 所示。由图 8-43 可见,仪表伺服系统稳定。
8-18
设非线性系统及其 \(G(j\omega)\) 和 \(-1/N(A)\) 曲线如图 8-44 所示,两曲线交点处的 \(A\) 值分别为 \(a,b,c(a<b<c)\)。试讨论 \(P=0\) 和 \(P=2\) 两种情况下,初始振幅 \(A_0\) 在什么范围内,\(A\) 的值不断增大或不断减小?
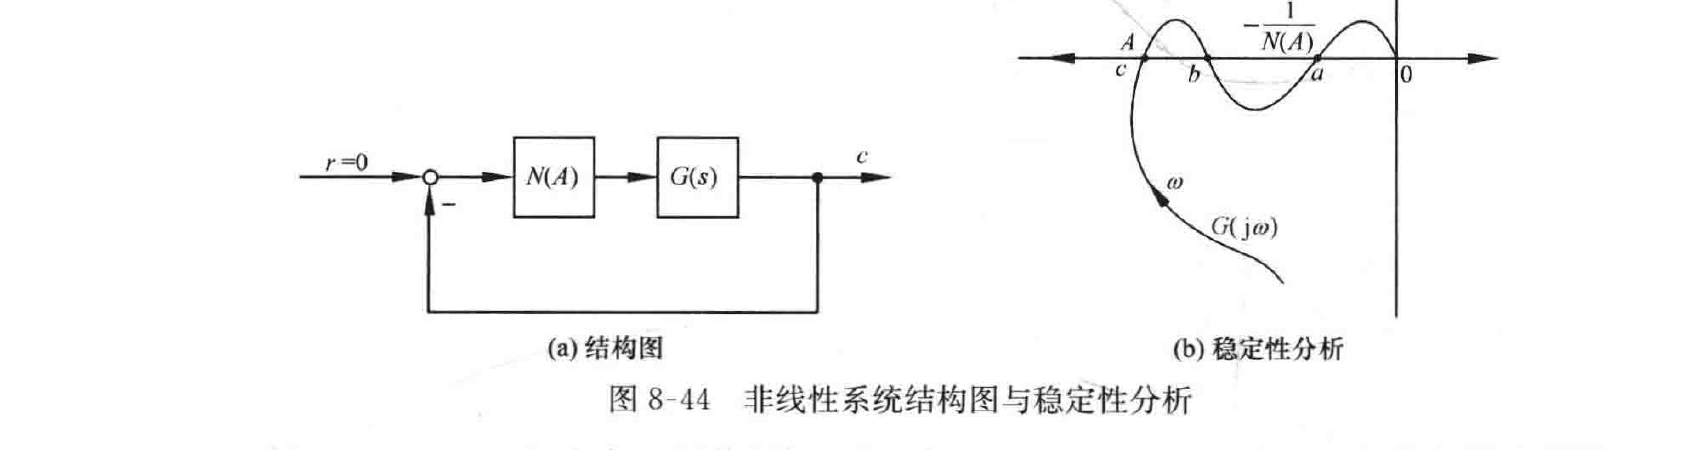
图 8-44 非线性系统结构图与稳定性分析
(a) 结构图:\(r=0 \to (\bigcirc,-) \to N(A) \to G(s) \to c\),输出 \(c\) 反馈至比较环节负输入端
(b) 稳定性分析:复平面(横轴、纵轴 j),\(-1/N(A)\) 曲线沿实轴,标注点 \(c,b,a\)(自左向右,靠近原点 \(0\)),曲线上标 \(A\);另有 \(G(j\omega)\) 曲线(带箭头,箭头方向标注 \(\omega\)),曲线在第三象限延伸向下
解
(1) \(P=0\) 时,由奈奎斯特判据可知:当 \(0<A_0<a, b<A_0<c\) 时,由奈奎斯特判据可知初始振幅位于不稳定区域,因此 \(A\) 的值不断增大。同理可知,当 \(a<A_0<b, c<A_0\) 时,初始振幅位于稳定区域,\(A\) 的值会不断减小。
(2) \(P=2\) 时,由奈奎斯特判据可知:当 \(a<A_0<b, c<A_0\) 时,由奈奎斯特判据可知初始振幅位于不稳定区域,因此 \(A\) 的值不断增大。同时可知,当 \(0<A_0<a, b<A_0<c\) 时,初始振幅位于稳定区域,\(A\) 的值不断减小。
8-19
若要求图 8-45 所示非线性系统输出量 \(c\) 的自振振幅 \(A_c=0.1\),角频率 \(\omega=10\),试确定参数 \(T,K\) 的数值(\(T,K\) 均大于零)。
解 由结构图变换法得到系统线性环节的传递函数为