(接上题) 复合控制系统结构图解答
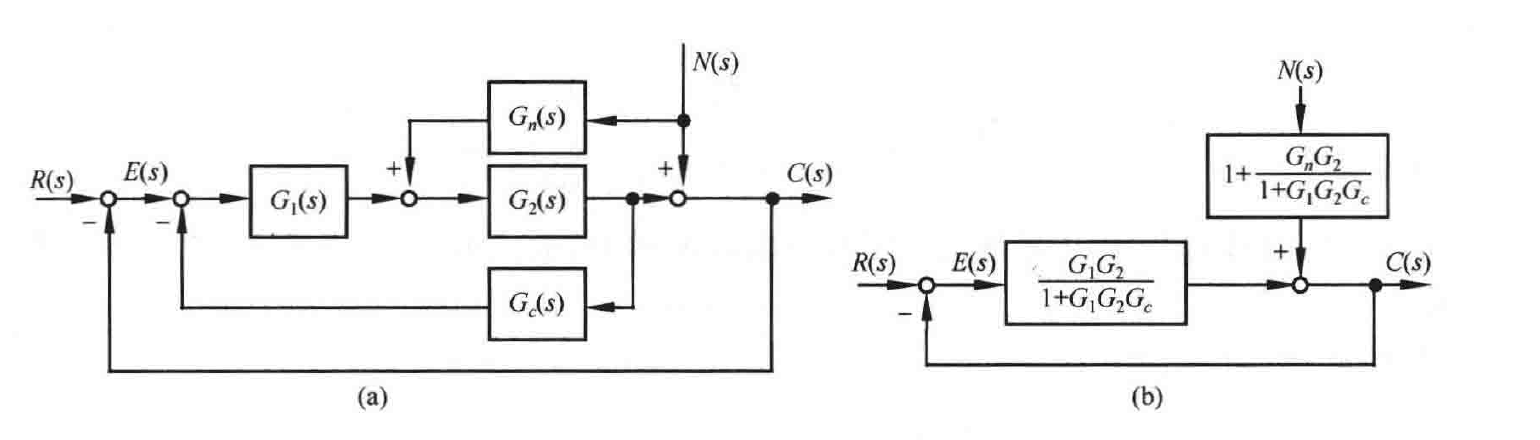
图 6-45 复合控制系统结构图
系统对输入的开环传递函数为
\[G(s)=\frac{G_1 G_2}{1+G_1 G_2 G_c}=\frac{K_1}{s(s+K_1 K_t)}=\frac{\omega_n^2}{s(s+2\zeta\omega_n)}\]
按题意要求
\[\sigma\% = e^{-\pi\zeta/\sqrt{1-\zeta^2}}=0.25,\quad t_p=\frac{\pi}{\omega_n\sqrt{1-\zeta^2}}=2\]
从而解得
\[\zeta=\frac{\ln 4}{\sqrt{\pi^2+(\ln 4)^2}}=0.404,\quad \omega_n=\frac{\pi}{2\sqrt{1-\zeta^2}}=1.717\]
因此 \(K_1=\omega_n^2=2.948,\quad K_1=\dfrac{2\zeta\omega_n}{K_1}=0.471\)
于是
\[G_c(s)=K_t s=0.471s\]
\[G_n(s)=-s(s+K_1 K_t)=-s(s+1.389)\]
6-16
已知某最小相位系统开环对数幅频渐近特性曲线如图 6-46 所示。要求:(1) 写出开环传递函数 \(G_0(s)\) 一种可能的形式;(2) 假定系统动态性能已满足要求,欲将稳态速度误差降为原来的 1/10,试设计串联校正装置,并绘制校正后系统对数幅频渐近特性曲线。
解 (1) 确定 \(G_0(s)\)。由系统的开环对数幅频渐近特性曲线可知,系统的开环传递函数应为
\[G_0(s)=\frac{K\left(\dfrac{1}{\omega_2}s+1\right)}{s\left(\dfrac{1}{\omega_1}s+1\right)^2\left(\dfrac{1}{50}s+1\right)}\]
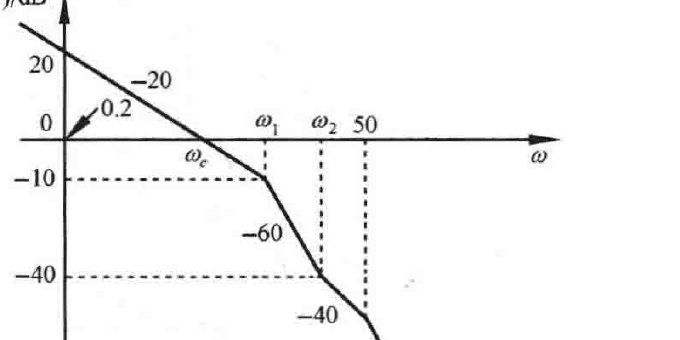
图 6-46 开环对数幅频渐近特性曲线
再由系统的开环对数幅频渐近特性曲线的几何特性,可得到以下等式:
\[20\lg\frac{K}{0.2}=20 \Rightarrow K=2,\quad 20\lg\frac{\omega_c}{0.2}=20 \Rightarrow \omega_c=2\]
\[20\lg\frac{\omega_1}{\omega_c}=10 \Rightarrow \omega_1=6.32,\quad 60\lg\frac{\omega_2}{\omega_1}=30 \Rightarrow \omega_2=20\]
故系统的开环传递函数为
(本页内容至此截断,续见下一页)