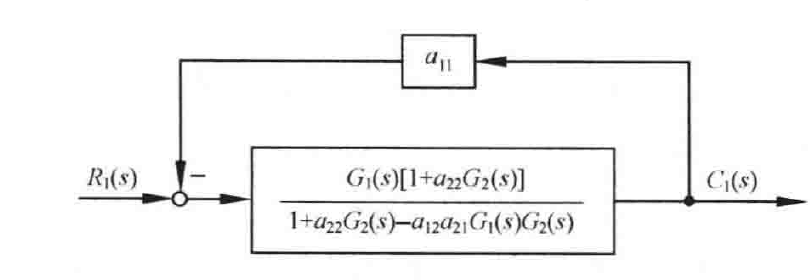
图 2-111 系统简化结构图(\(C_1(s)/R_1(s)\))
则系统的传递函数为
\[
\frac{C_1(s)}{R_1(s)} = \frac{\dfrac{G_1(s)[1+a_{22}G_2(s)]}{1+a_{22}G_2(s)-a_{12}a_{21}G_1(s)G_2(s)}}{1+\dfrac{a_{11}G_1(s)[1+a_{22}G_2(s)]}{1+a_{22}G_2(s)-a_{12}a_{21}G_1(s)G_2(s)}}
\]
\[
= \frac{G_1(s)[1+a_{22}G_2(s)]}{1+a_{11}G_1(s)+a_{22}G_2(s)+(a_{11}a_{22}-a_{12}a_{21})G_1(s)G_2(s)}
\]
同理,可求解 \(C_1(s)/R_2(s)\),\(C_2(s)/R_1(s)\) 和 \(C_2(s)/R_2(s)\)。
2-54 图 2-112 是两个相互有联系的控制系统,试确定传递函数 \(C_1(s)/R_1(s)\),\(C_1(s)/R_2(s)\),\(C_2(s)/R_1(s)\) 和 \(C_2(s)/R_2(s)\)。
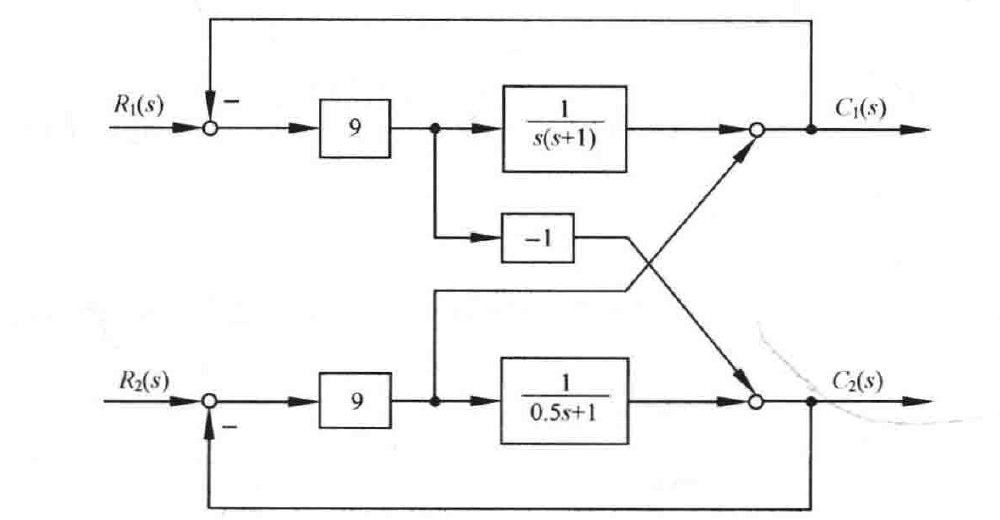
图 2-112 关联系统结构图
解 考察图 2-112,可得关联系统的信号流图如图 2-113 所示。
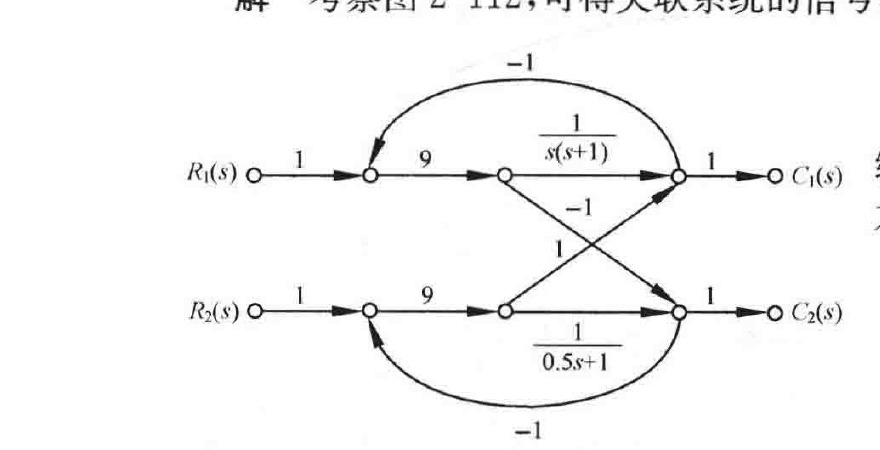
图 2-113 关联系统信号流图
(1) 求 \(C_1(s)/R_1(s)\)。
考察系统信号流图 2-113 可知,此时系统有两条前向通道,三个单独回路,有一对不接触回路,即
\[
L_1 = -\frac{9}{s(s+1)}
\]
\[
L_2 = -\frac{9}{0.5s+1}
\]
\[
L_3 = -81
\]
其中 \(L_1\) 和 \(L_2\) 互不接触,\(L_1L_2 = \dfrac{81}{s(0.5s+1)(s+1)}\)。