仿真曲线如图4-60~图4-62所示。
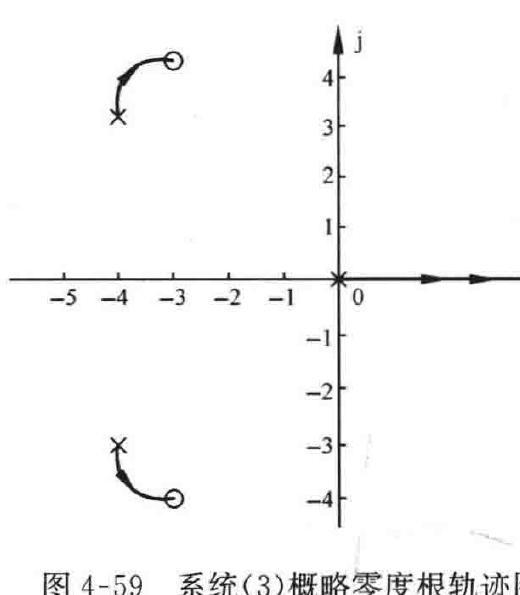
图4-59 系统(3)概略零度根轨迹图
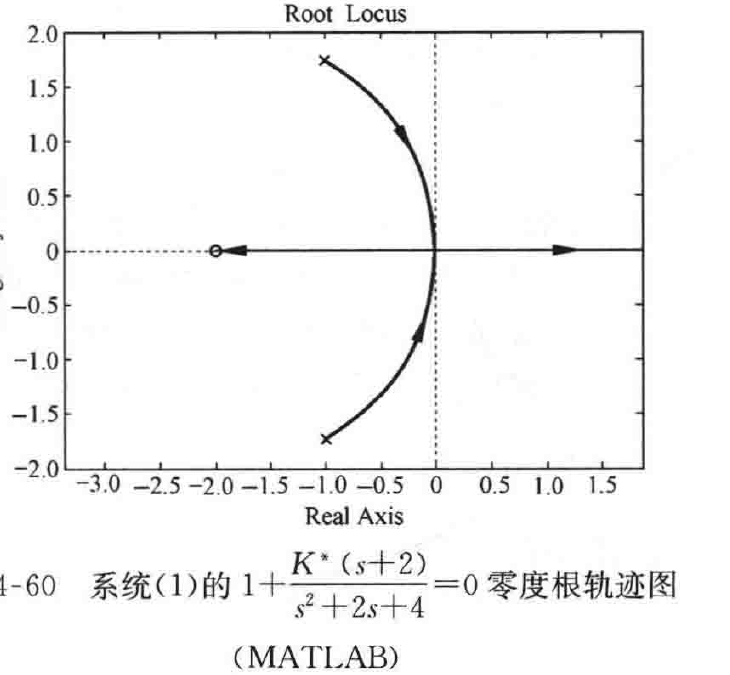
图4-60 系统(1)的\(1+\dfrac{K^*(s+2)}{s^2+2s+4}=0\)零度根轨迹图
(MATLAB)
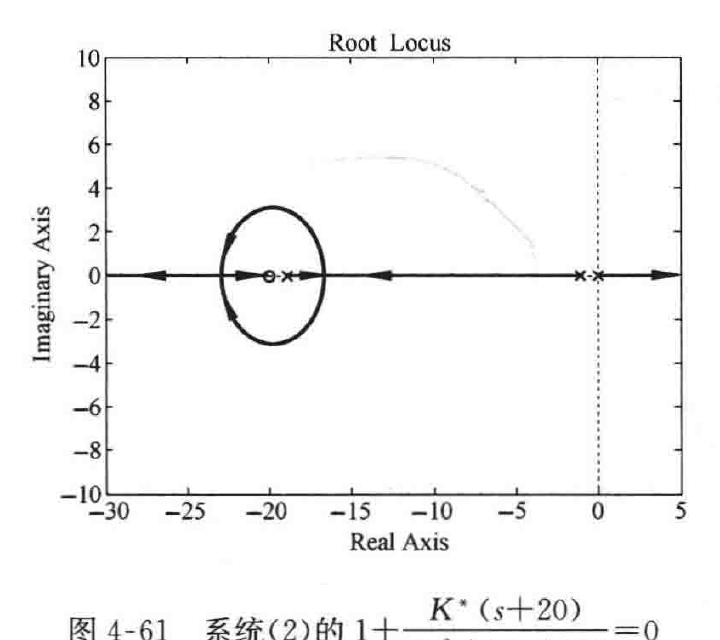
图4-61 系统(2)的\(1+\dfrac{K^*(s+20)}{s(s^2+20s+20)}=0\)
零度根轨迹图(MATLAB)
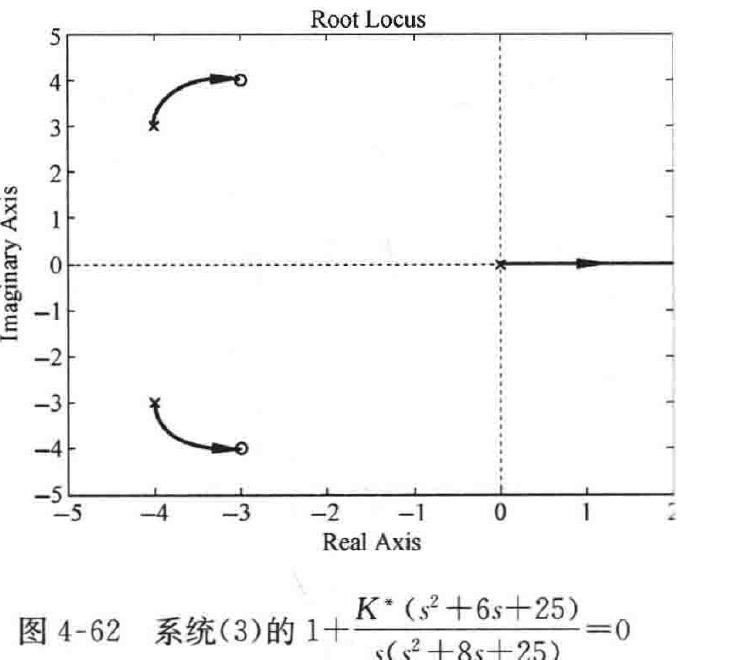
图4-62 系统(3)的\(1+\dfrac{K^*(s^2+6s+25)}{s(s^2+8s+25)}=0\)
零度根轨迹图(MATLAB)
MATLAB程序:exe419.m
G1=zpk([-2],[-1-sqrt(3)i -1+sqrt(3)i],-1); figure, rlocus(G1)
G2=zpk([-20],[0 -1.06 -18.94],-1); figure, rlocus(G2)
G3=zpk([-3-4i -3+4i],[0 -4-3i -4+3i],-1); figure, rlocus(G3)
4-20 设单位反馈系统的开环传递函数\(G(s)=\dfrac{K^*(s+2)}{(s+6)(s^2+2s+2)}\),试绘制\(K^*\)从\(-\infty\to+\infty\)时系统的闭环根轨迹图,并确定系统无超调时\(K^*\)的范围。
解 系统的开环传递函数
\[G(s)=\frac{K^*(s+2)}{(s+6)(s^2+2s+2)}=\frac{K^*(s+2)}{(s+6)(s+1-j)(s+1+j)}\]
(1) \(K^*\)从\(0\to+\infty\)时系统的闭环根轨迹。
① 实轴上的根轨迹:\([-6,-2]\)。