当 \(A\to1\) 时,\(-1/N(A)\to-\infty\);当 \(A\to\infty\),\(-1/N(A)\to-\infty\)。
令
求得 \(A=\sqrt{2}\) 时,\(-1/N(A)\) 存在极值
而系统线性部分的频率特性为
令 \(\operatorname{Im}G(\mathrm{j}\omega)=0\),代入 \(K=11\),可解得 \(\omega=\sqrt{10}=3.162\),\(\operatorname{Re}G(\mathrm{j}\omega)\big|_{\omega=\sqrt{10}}=-1\)。由图 8-72 可知,由于 \(\operatorname{Re}G(\mathrm{j}\sqrt{10})=-1<-0.524\),因此 \(G(\mathrm{j}\omega)\) 曲线与 \(-1/N(A)\) 曲线相交,且有两个交点。令
即
可得 \(A_1=1.04\),\(A_2=3.68\)。其中 \(A_2=3.68\) 对应的交点为稳定自振点。
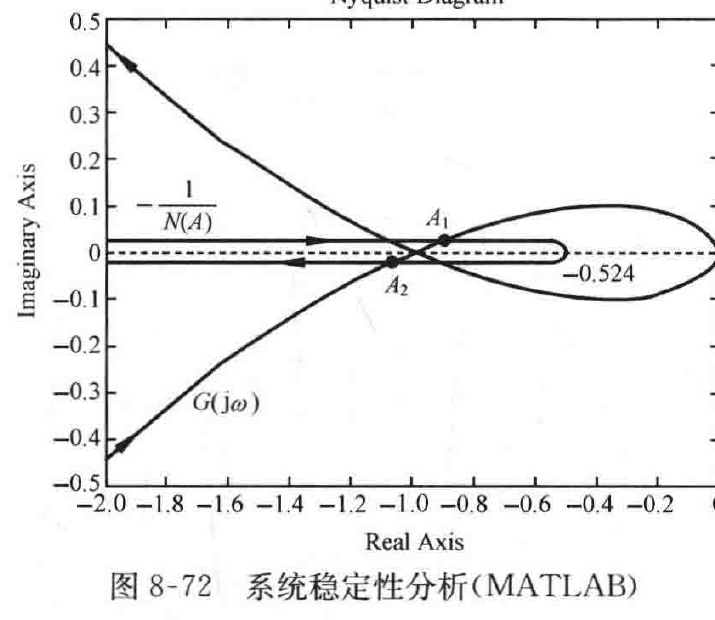
图 8-72 系统稳定性分析(MATLAB)
消除自激振荡,应使
则继电器参数 \(a/M>0.637\) 时无自激振荡现象出现。
(2) 无自振时的继电器参数。为了消除自激振荡,应使
(3) 无自振时的 \(K\) 值调整。由于当 \(\omega=\sqrt{10}=3.162\) 时,\(G(\mathrm{j}\omega)\) 曲线与负实轴的交点坐标为
所以,为了消除自激振荡,应使
则 \(K<5.76\) 时无自激振荡。
(4) MATLAB 验证。最后,利用下列 MATLAB 程序可得自振情形下的系统相轨迹和输出曲线分别如图 8-73 和图 8-74 所示。而当取 \(K=2\) 时,系统的相轨迹和输出曲线分别如图 8-75 和图 8-76 所示。此时系统无自激振荡,但稳态值非零。
MATLAB 程序:exe826.m
clc;clear
G=zpk([],[0 -10 -1,110]);
· 458 ·