图 4-53 系统(1)的\(1+\dfrac{K}{s(0.2s+1)(0.5s+1)}=0\)
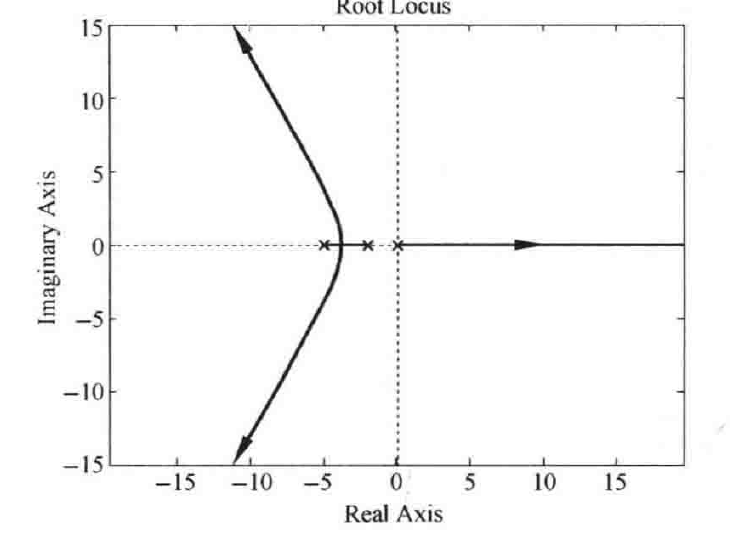
零度根轨迹图(\(K^*=0 \rightarrow -\infty\),MATLAB)
图 4-54 系统(2)的\(1+\dfrac{K^*(s+5)}{s(s+2)(s+3)}=0\)
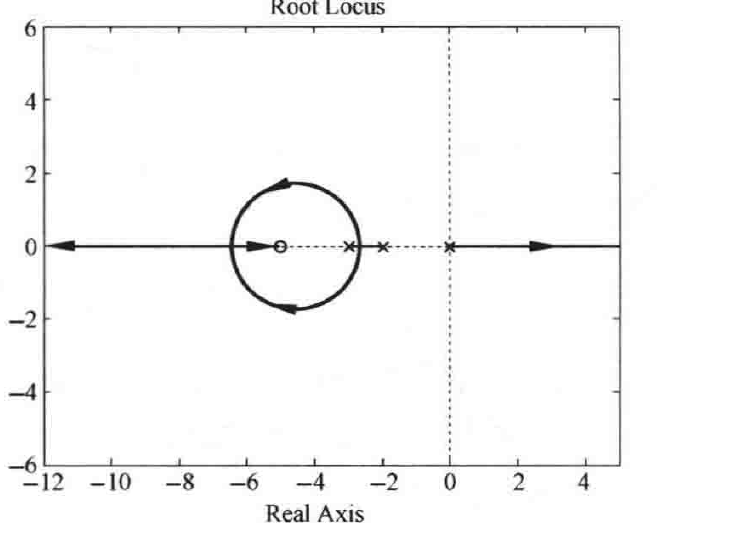
零度根轨迹图(\(K^*=0 \rightarrow -\infty\),MATLAB)
图 4-55 系统(3)的\(1+\dfrac{K^*(s+3)}{(s+1)(s+5)(s+10)}=0\)
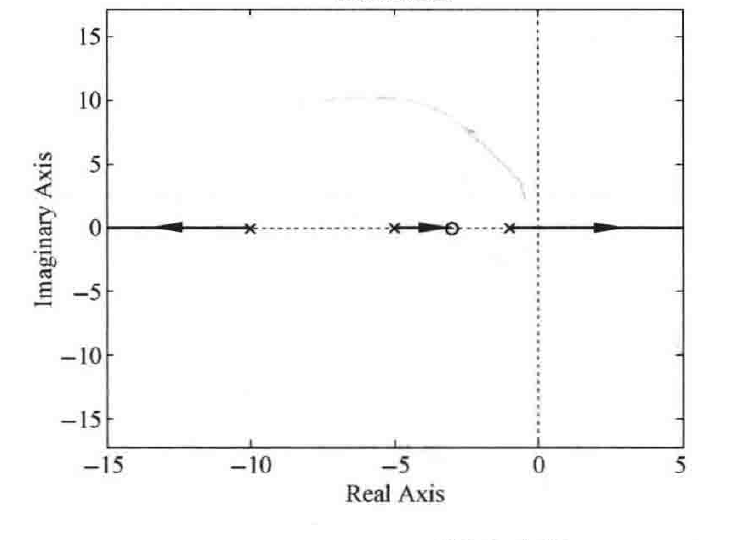
零度根轨迹图(\(K^*=0 \rightarrow -\infty\),MATLAB)
图 4-56 系统(4)的\(1+\dfrac{K^*(s+1)^3}{(s+2)^3}=0\)
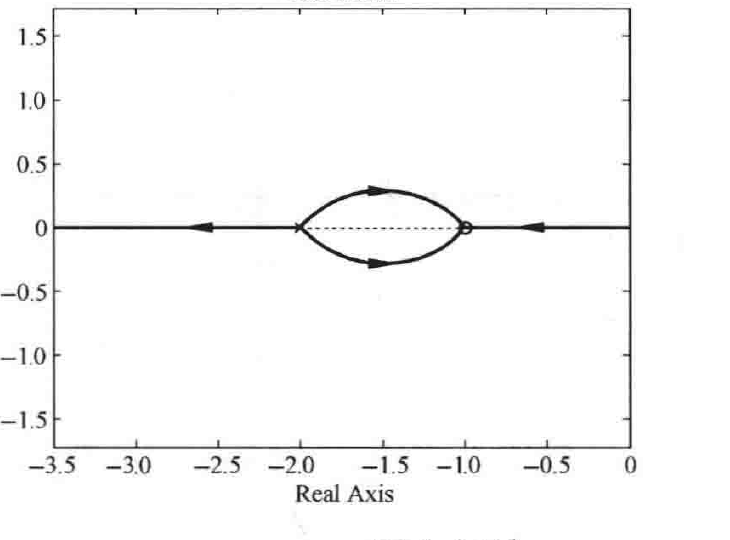
零度根轨迹图(\(K^*=0 \rightarrow -\infty\),MATLAB)
4-19 若题 4-9 中的反馈极性由负变为正,试概略绘制各系统的闭环根轨迹图。
解 (1) 系统(1)的开环传递函数
\[G(s)=\dfrac{K^*(s+2)}{s^2+2s+4}=\dfrac{K^*(s+2)}{(s+1+\mathrm{j}\sqrt{3})(s+1-\mathrm{j}\sqrt{3})}\]
① 实轴上的根轨迹分布区:\([-2,+\infty)\)。
② 根轨迹的分离点:根轨迹的分离点坐标满足
\[\dfrac{1}{d+1+\mathrm{j}\sqrt{3}}+\dfrac{1}{d+1-\mathrm{j}\sqrt{3}}=\dfrac{1}{d+2}\]
即
\[d^2+4d=0\]
解得
\[d_1=-4\text{(舍去)},\quad d_2=0\]
故分离点的坐标为 \(d=0\)。