校正后系统的相角裕度为
\[
\gamma'' = \left(90° + \arctan 0.02T\omega_c'' - 0.01 \times 57.3°\omega_c'' - \arctan 0.1\omega_c'' - \arctan 0.01\omega_c'' - \arctan T\omega_c''\right)\Big|_{\omega_c''=2} = 45°
\]
解得
\[
T = 39.86 \text{ 或 } T = 0.312
\]
若 \(T=0.312\),由图 6-57 可知 \(\omega_c'' > 2\text{rad/s}\),故取 \(T=39.86\)。于是串联滞后校正网络的对数幅频特性曲线 \(L_c(\omega)\) 如图 6-57 所示,其传递函数为
\[
C_c(s) = \frac{1+bTs}{1+Ts} = \frac{1+0.8s}{1+39.86s}
\]
校正后系统的开环对数幅频渐近特性曲线 \(L''(\omega)\) 如图 6-57 所示,其传递函数为
\[
G_c(s)G_0(s) = \frac{100(0.8s+1)e^{-0.01s}}{s(0.1s+1)(0.01s+1)(39.86s+1)}
\]
(3) 验算性能指标
\[
\gamma'' = 180° + \angle G_c(j\omega_c'')G_0(j\omega_c'')
\]
\[
= 90° + \left(\arctan 0.8\omega_c'' - 0.01\times 57.3°\omega_c'' - \arctan 0.1\omega_c'' - \arctan 0.01\omega_c'' - \arctan 39.86\omega_c''\right)\Big|_{\omega_c''=2} = 45.1°
\]
(4) MATLAB 验证
待校正系统的开环 Bode 图如图 6-58 所示,测得
\[
\omega_c' = 30.1\text{rad/s}, \quad \gamma' = -15.7°
\]
已校正系统的开环 Bode 图如图 6-59 所示,测得
\[
\omega_c'' = 2.24\text{rad/s}, \quad \gamma'' = 46.3°
\]
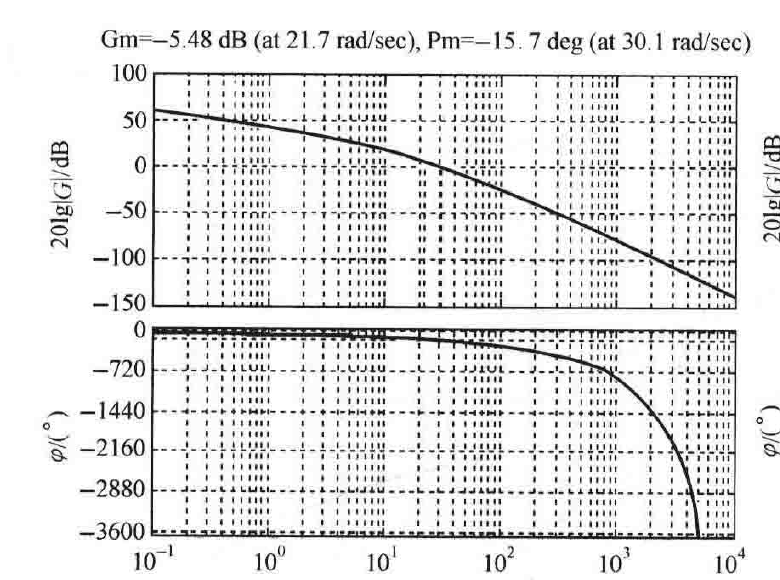
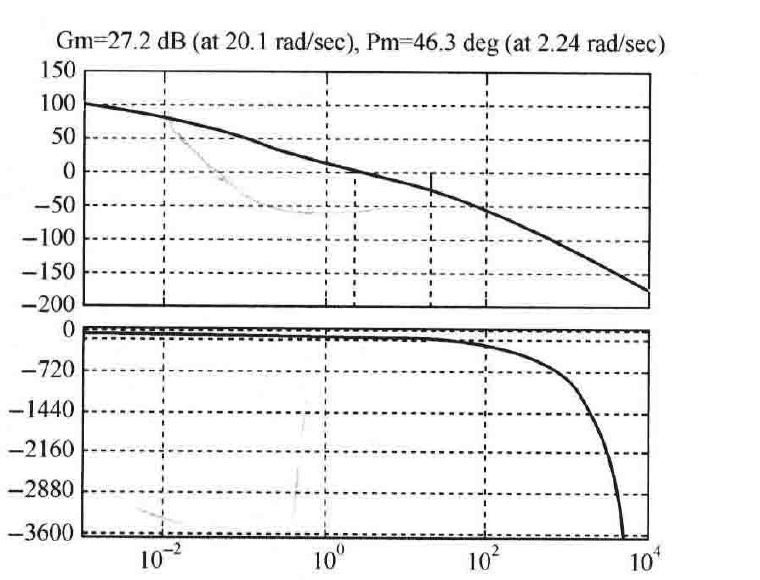
图 6-58 待校正系统的开环 Bode 图(MATLAB) 图 6-59 已校正系统的开环 Bode 图(MATLAB)
MATLAB 文本:exe618.m
T=0.01;
w=0.01:1:1000;
% 待校正系统的开环传递函数
G0=tf(100,conv(conv([1,0],[0.1,1]),[0.01,1]),'inputdelay',T);
Gc=tf([0.8,1],[39.86,1]);          % 超前校正网络的传递函数
G=series(Gc,G0);                    % 已校正系统的开环传递函数
[x0,y0]=bd_asymp(G0,w);[xc,yc]=bd_asymp(Gc,w);
(本页末尾正文被截断,MATLAB 代码续行在下一页)