(续前页证明)
\(-\theta_{sp_1}-\theta_{sp_2}-\theta_{sp_3}=(2k+1)\pi\) 可得,当 \(s_1=-1+\mathrm{j}\sqrt{3}\) 时,
\[-\theta_{sp_1}-\theta_{sp_2}-\theta_{sp_3}\]
\[=-90°-\arctan(\sqrt{3}/1)-\arctan(\sqrt{3}/3)\]
\[=-90°-60°-30°=-180°\]
故 \(s_1=-1+\mathrm{j}\sqrt{3}\) 点在根轨迹上。
由闭环根轨迹的幅值条件可知,此时
\[K^*=|s_1-p_1|\cdot|s_1-p_2|\cdot|s_1-p_3|=12\]
即相应的根轨迹增益 \(K^*=12\) 和系统开环增益 \(K=K^*/8=1.5\)。
仿真曲线如图4-2所示。
MATLAB程序:exe402.m
G=zpk([],[-1 -2 -4],1);
figure,   rlocus(G);
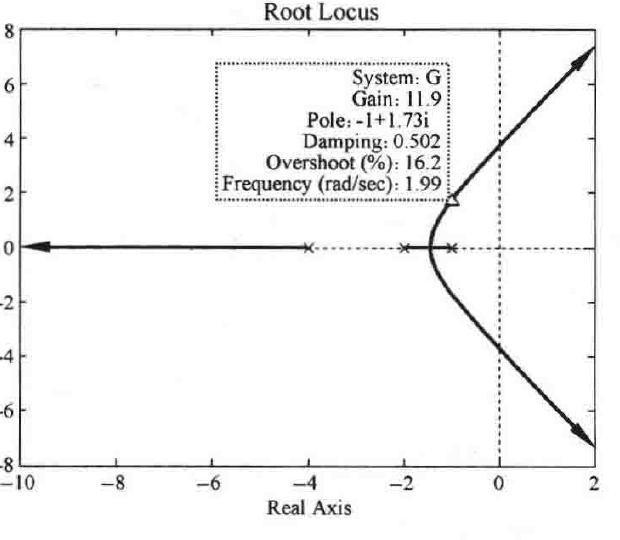
图4-2 \(1+\dfrac{K^*}{(s+1)(s+2)(s+4)}=0\) 根轨迹图(MATLAB)
4-3
设系统开环传递函数 \(G(s)=\dfrac{K^*(s+1)}{s^2+s+1}\),试用解析法证明:\(K^*\) 从零变化到无穷大时,根轨迹的复数部分为圆弧。
证明 由系统的开环传递函数可知,该系统的闭环特征方程为
\[D(s)=s^2+s+1+K^*(s+1)=s^2+(1+K^*)s+(1+K^*)=0\]
解得
\[s_{1,2}=-\frac{1}{2}(1+K^*)\pm\frac{\mathrm{j}}{2}\sqrt{4(1+K^*)-(1+K^*)^2}\]
令
\[x=-\frac{1}{2}(1+K^*),\quad y=\frac{1}{2}\sqrt{4(1+K^*)-(1+K^*)^2}\]
则由 \(x=-\dfrac{1}{2}(1+K^*)\) 可得 \(K^*=-1-2x\),将其代入 \(y\) 的表达式,有
\[(x+1)^2+y^2=1\]
证得复数根轨迹部分是以 \((-1,\mathrm{j}0)\) 为圆心,以 1 为半径的一个圆。
MATLAB文本及仿真曲线如图4-3所示。
MATLAB程序:exe403.m
num=[1 1]; den=[1 1 1]; figure, rlocus(num,den);
4-4
设反馈系统开环传递函数为 \(G(s)H(s)=\dfrac{K^*}{s^3(s+4)}\),试确定分离点坐标。
解 根据系统的开环传递函数,可知根轨迹的分离点坐标满足
\[\frac{3}{d}+\frac{1}{d+4}=0\]
解得
\[d=-3\]
故分离点的坐标为 \(d=-3\)。
仿真曲线如图4-4所示。
MATLAB程序:exe404.m
G=zpk([],[0 0 0 -4],1); figure, rlocus(G);
· 151 ·