由劳斯判据可知,\(K^*=10\) 时,系统闭环临界稳定,根轨迹与虚轴的交点为 \(s=0\)。作反馈极性为正时的根轨迹如图4-48所示。
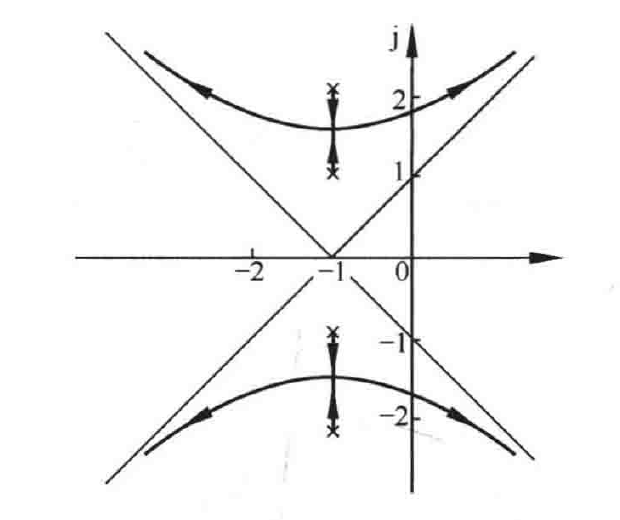
图4-47 反馈极性为负时系统的概略常规根轨迹
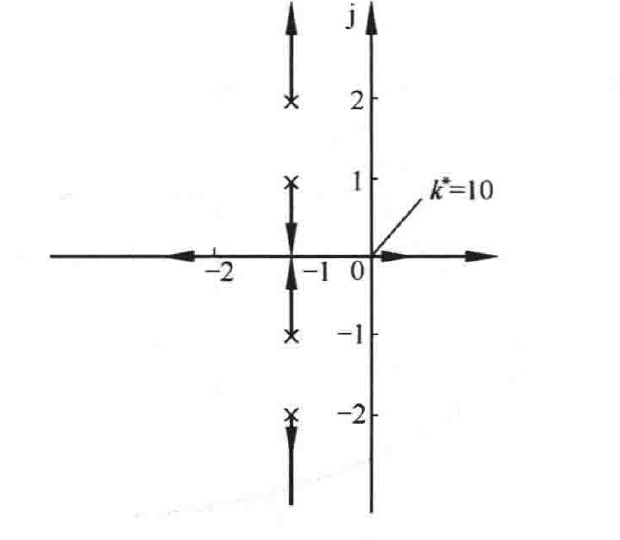
图4-48 反馈极性为正时系统的零度根轨迹
由图4-47知,反馈极性为负时,使系统闭环稳定的 \(K^*\) 范围为 \([0,16.25)\);由图4-48知,反馈极性为正时,使系统闭环稳定的 \(K^*\) 范围 \([0,10)\)。因此反馈极性未知时,使系统闭环稳定的 \(K^*\) 范围 \([0,10)\)。
4-18 若题4-8中的 \(K^*\) 从 \(0\rightarrow-\infty\),试概略绘制闭环根轨迹图。
解 (1) 系统(1)的开环传递函数可变换为
令 \(K^*=10K\),即 \(K^*\) 为根轨迹增益。
① 实轴上的根轨迹分布区:\((-5,-2]\),\([0,+\infty)\)。
② 根轨迹的渐近线:\(\sigma_a=\dfrac{0-2-5}{3}=-\dfrac{7}{3}\),\(\varphi_a=\pm\dfrac{2\pi}{3},0\)。
③ 根轨迹的分离点:根轨迹的分离点坐标满足
解得 \(d_1=-0.88\)(舍去),\(d_2=-3.79\)
求得分离点的坐标为 \(d=-3.79\)。
根据以上几点,可以画出概略零度根轨迹如图4-49所示。
(2) 系统(2)的开环传递函数 \(G(s)=\dfrac{K^*(s+5)}{s(s+2)(s+3)}\)
① 实轴上的根轨迹分布区:\((-\infty,-5]\),\([-2,-3]\),\([0,+\infty)\)。
② 根轨迹的渐近线:\(\sigma_a=\dfrac{-2-3+5}{2}=0\),\(\varphi_a=\pm\pi\)。
③ 根轨迹的分离点:根轨迹的分离点坐标满足
解得 \(d_1=-2.6\),\(d_2=-6.52\),\(d_3=-0.89\)(舍去)
求得分离点的坐标为 \(d=-2.6\) 和 \(d=-6.52\)。
· 171 ·