图 4-26 系统(2)的\(1+\dfrac{K^{*}(s+20)}{s(s^{2}+20s+20)}=0\)
根轨迹图(MATLAB)
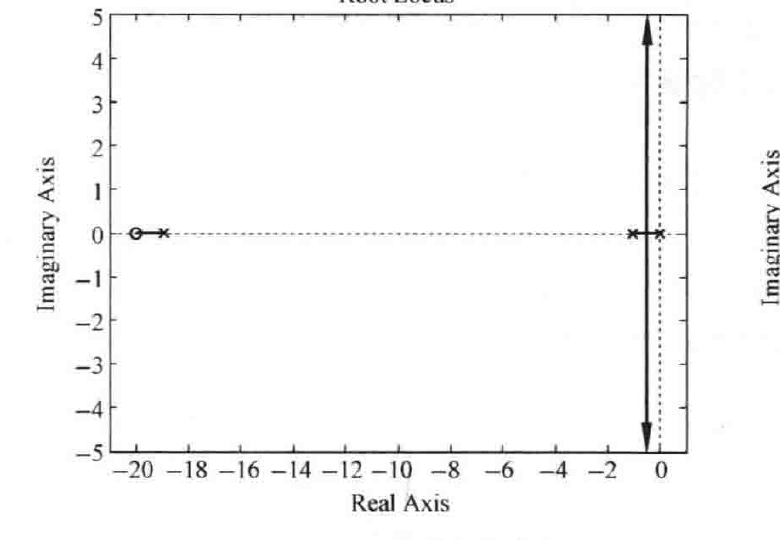
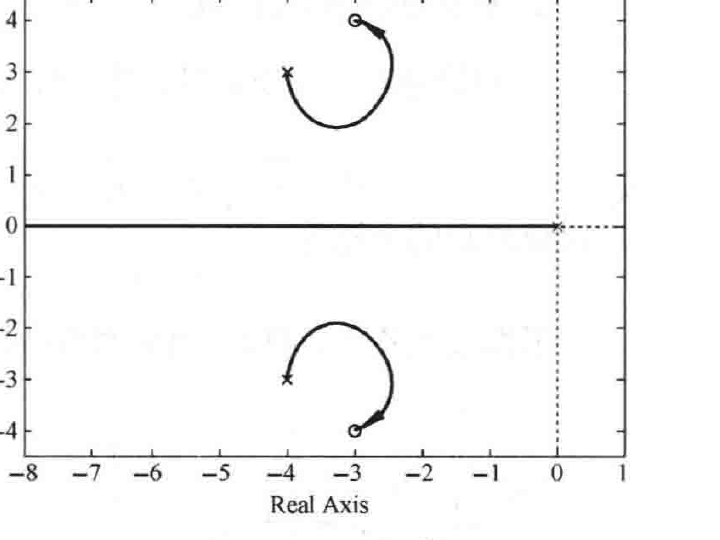
图 4-27 系统(3)的\(1+\dfrac{K^{*}(s^{2}+6s+25)}{s(s^{2}+8s+25)}=0\)
根轨迹图(MATLAB)
MATLAB 程序:exe409.m
num1=[1 2]; den1=[1 2 4]; figure, rlocus(num1,den1)
num2=[1 20]; den2=[1 20 20 0]; figure, rlocus(num2,den2)
num3=[1 6 25]; den3=[1 8 25 0]; figure, rlocus(num3,den3)
4-10 已知系统的传递函数如下,试概略绘制闭环根轨迹图(注意复数分离点的确定)。
(1) \(G(s)=\dfrac{K^{*}(s+4)(s+8)}{s(s+12)^{2}}\), \(H(s)=\dfrac{1}{s}\);
(2) \(G(s)=\dfrac{K^{*}s(s+6)}{(s^{2}+4s+8)(s^{2}+8s+20)}\), \(H(s)=1\);
(3) \(G(s)=\dfrac{K^{*}}{(s^{2}+2s+2)(s^{2}+2s+4)^{2}}\), \(H(s)=1\)。
解 (1) 系统的开环传递函数
① 实轴上的根轨迹:\([-8,-4]\)。
② 根轨迹的渐近线:\(\sigma_a=\dfrac{0-12-12+4+8}{2}=-6\),\(\varphi_a=\pm\dfrac{\pi}{2}\)。
③ 根轨迹的分离点:根轨迹的分离点坐标满足
求得分离点的坐标为
根据以上几点,可以画出概略根轨迹如图 4-28 所示。
(2) 系统的开环传递函数
① 实轴上的根轨迹:\([-6,0]\)。