其 \(L_c(\omega)\) 及校正后系统 \(L''(\omega),\varphi''(\omega)\) 如图 6-30 所示。
6-10 已知系统开环传递函数为 \(G(s)=\dfrac{K}{s(1+0.5s)(1+0.1s)}\),试设计 PID 校正装置,使系统 \(K_v \geqslant 10\),\(\gamma(\omega_c'')\geqslant 50°\) 且 \(\omega_c''\geqslant 4\)。
解 令 \(K=K_v=10\),作待校正系统 \(L'(\omega)\),如图 6-31(a) 所示。由图知,\(\omega_c'=4.47\),\(\gamma(\omega_c')\approx 0°\)。
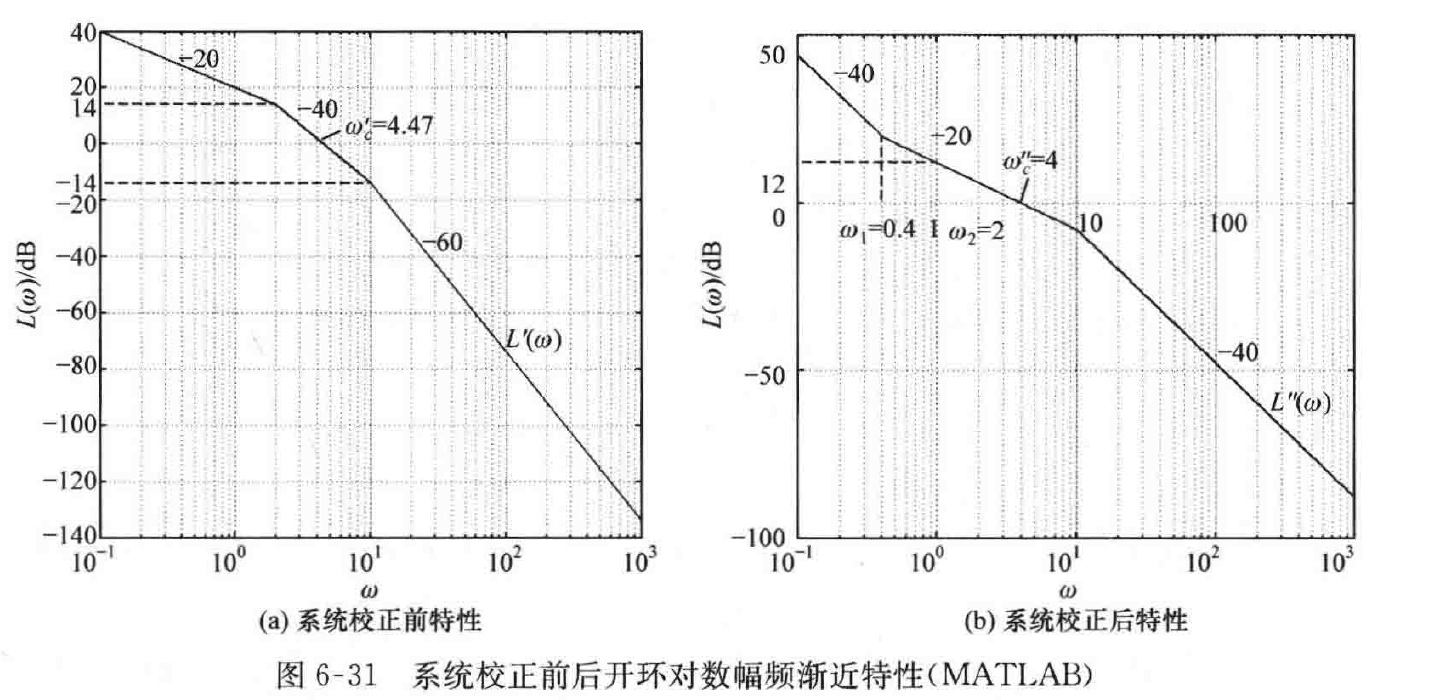
图 6-31 系统校正前后开环对数幅频渐近特性(MATLAB)
设 PID 校正装置传递函数为
则校正后系统频率特性为
由于校正后为Ⅱ型系统,故 \(K_v\) 的要求肯定满足,系统开环增益可任选,由其他条件而定。
初选 \(\omega_c''=4\)。为降低系统阶次,选 \(\omega_2=2\),并选 \(\omega_1=0.4\),此时
其对数幅频特性应通过截止频率 \(\omega_c''=4\),故由近似式
得 \(K_1=1.6\),从而 \(K=4\)。由此画出已校正系统开环对数幅频渐近特性,如图 6-31(b) 所示。不难验算
全部满足设计指标要求。
6-11 设具有反馈校正的系统结构图如图 6-32 所示,待校正对象的开环传递函数 \(G_0(s)=G_1(s)G_2(s)\),其中 \(G_1(s)=\dfrac{K_1}{s(T_1s+1)}\),\(K_1=100\),\(T_1=1.1\);\(G_2(s)=\dfrac{1}{T_2s+1}\),\(T_2=\)