当 \(\omega=\sqrt{2}+1\) 时,
幅相特性曲线位与虚轴交于点\((0,-\mathrm{j}0.125)\)。
当 \(\omega>\sqrt{2}+1\) 时,
幅相特性曲线位于第Ⅲ象限。
其内回路开环幅相特性曲线如图5-49所示,由该曲线可知,\(N=0\)。
再根据奈奎斯特判据
此处 \(Z\) 即系统的全部开环极点,均具有负实部,故系统的 \(P=0\)。
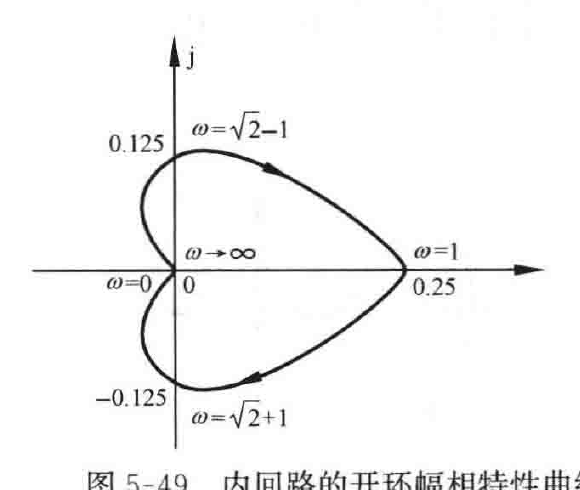
图5-49 内回路的开环幅相特性曲线
系统的开环传递函数为
对于系统的开环幅相特性曲线图5-49,因为 \(\upsilon=1\),从幅相特性曲线 \(\omega=0^+\) 处按逆时针方向补作 \(90°\),半径为无穷大的虚圆弧。\(G(s)\) 在 \(s\) 右半平面极点个数 \(P=0\)。由奈奎斯特曲线知 \(N_-=2,N_+=1\),故 \(N=N_+-N_-=-1\)。
再根据奈奎斯特判据
即闭环系统不稳定,有两个闭环极点具有正实部。
MATLAB验证:系统闭环特征方程
应用求根程序exe529.m,可得闭环极点为:\(s_1=-5.2048,s_2=1.6179+\mathrm{j}4.0255,s_3=1.6179-\mathrm{j}4.0255,s_4=-1.1183,s_5=-0.9128\),其中正实部极点数为2。
MATLAB文本:exe529.m
p=[1,4,7,104,201,100];
roots(p);
5-30 试证明闭环系统稳定的必要条件是开环幅相特性曲线包围\((-1,\mathrm{j}0)\)点的圈数 \(N\geqslant0\)。
证明 由奈奎斯特判据可知,\(Z=P-2N\)。其中,\(Z\) 为闭环极点位于 \(s\) 右半平面的个数,\(P\) 为开环极点位于 \(s\) 右半平面的个数,\(N\) 为开环幅相特性曲线包围\((-1,\mathrm{j}0)\)点的圈数。
若使闭环系统稳定,即 \(Z=0\),则
由上式可知:若开环极点全部位于 \(s\) 左半平面,即 \(P=0\),则 \(N=0\);若开环极点全部位于 \(s\) 右半平面的个数为 \(P\),则 \(N=\dfrac{P}{2}>0\)。
综上,若使闭环系统稳定,则开环幅相特性曲线包围\((-1,\mathrm{j}0)\)点的圈数 \(N\geqslant0\)。
· 272 ·