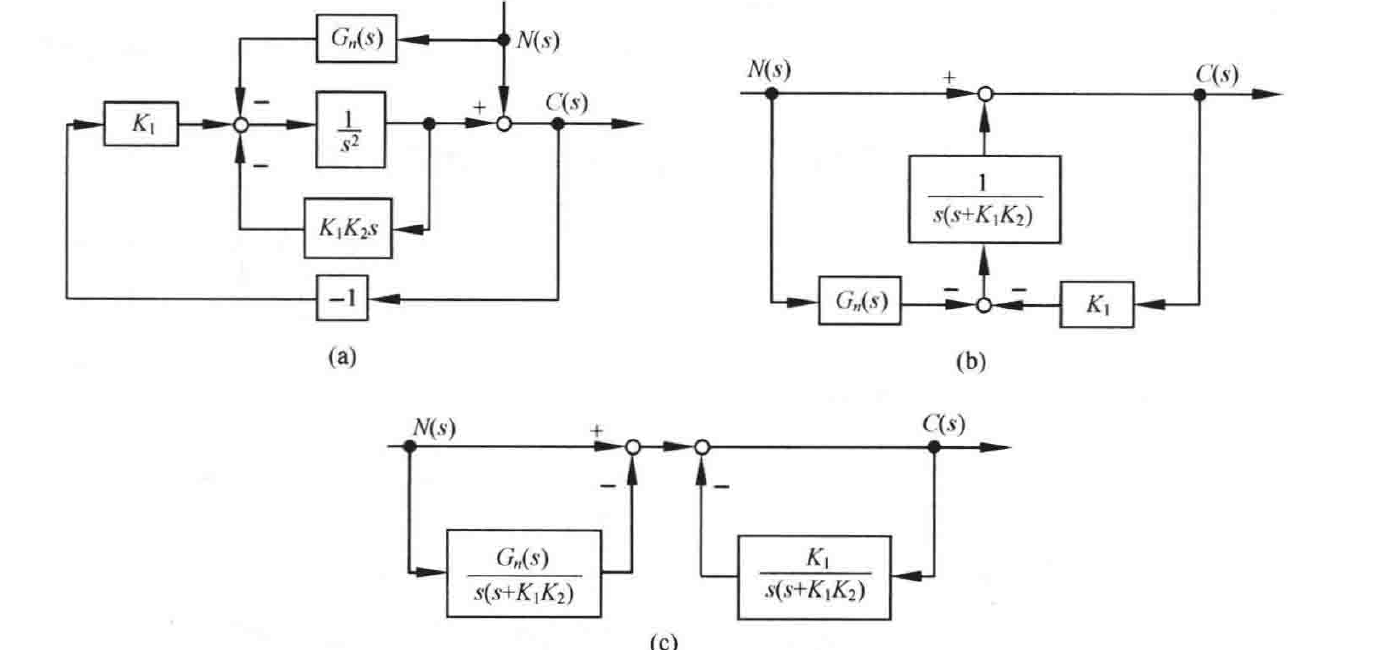
图 6-40 等效结构图变换
由上式可知:当 \(K_1>0,K_2>0\) 时,闭环系统稳定;若使扰动 \(n(t)\) 对系统输出无影响,则
即
(2)确定 \(K_2\)。由系统结构图,可得
则
即
由 \(\zeta=0.707\),则 \(K_2=\sqrt{\dfrac{2}{K_1}}\)。
6-14 设单位反馈系统的开环传递函数为 \(G_0(s)=\dfrac{K}{s(0.1s+1)(0.2s+1)}\),试设计一校正装置,使系统满足下列性能指标:① 静态速度误差系数 \(K_v=30\);② 相角裕度 \(\gamma\geqslant 40°\);③ 对于频率 \(\omega=0.1\),振幅为 \(3°\) 的正弦输入信号,稳态误差的振幅不大于 \(0.1°\)。
解 由题意,取 \(K=K_v=30\),则待校正系统的传递函数为
(1)绘制出待校正系统的对数幅频渐近特性曲线,如图 6-41 中 \(L'(\omega)\) 所示。由图 6-41 得待校正系统的截止频率 \(\omega_c'=12.25\text{rad/s}\),算出待校正系统的相角裕度为
表明待校正系统不稳定,考虑采用滞后校正。
(2)由要求的 \(\gamma''\) 选择 \(\omega_c''\)。选取 \(\varphi(\omega_c'')=-6°\),而要求 \(\gamma''=40°\);于是 \(\gamma'(\omega_c'')=\gamma''-\varphi(\omega_c'')=46°\)。由 \(\gamma''=90°-\arctan 0.1\omega_c''-\arctan 0.2\omega_c''\),解得校正后系统的截止频率 \(\omega_c''=\)
· 354 ·