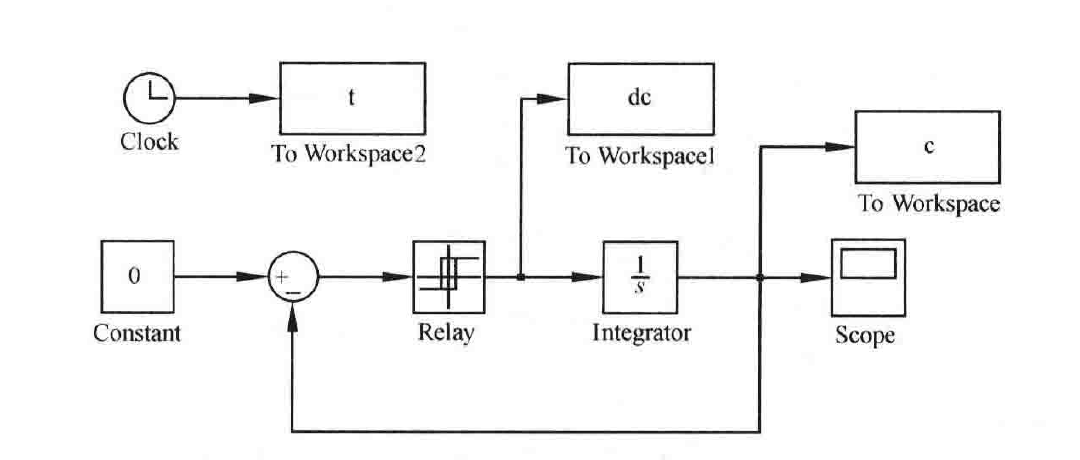
图 8-16 题 8-5 的非线性系统(Simulink)
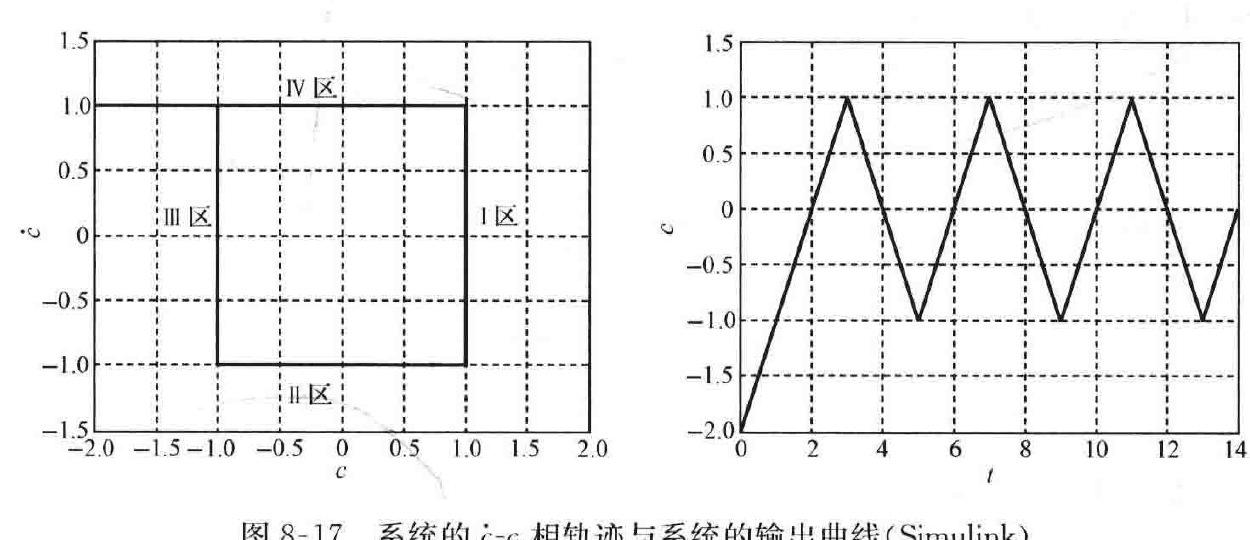
图 8-17 系统的 \(\dot{c}\)-\(c\) 相轨迹与系统的输出曲线(Simulink)
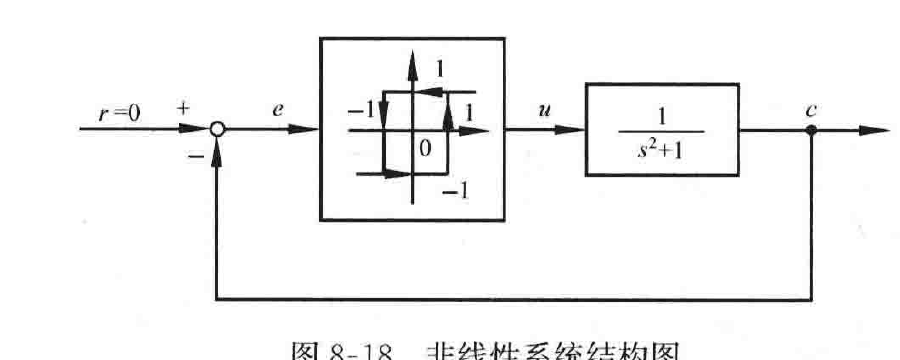
图 8-18 非线性系统结构图
\[
u=\begin{cases}
+1, & \begin{cases} e>1 \\ -1<e<1, \ \dot{e}<0 \end{cases} \\[2ex]
-1, & \begin{cases} e<-1 \\ -1<e<1, \ \dot{e}>0 \end{cases}
\end{cases}
\]
由系统的线性环节部分可知 \(\ddot{c}+c=u\)
因此在 \(\dot{c}\)-\(c\) 相平面上的相轨迹方程为
\[
\ddot{c}+c=\begin{cases}
-1, & \begin{cases} c>1 \\ -1<c<1, \ \dot{c}<0 \end{cases} \\[2ex]
1, & \begin{cases} c<-1 \\ -1<c<1, \ \dot{c}>0 \end{cases}
\end{cases}
\]
开关线为 \(c=\pm 1\)。
第 429 页