8-27 试求出图8-77所示非线性系统中滞环非线性特性的描述函数,并确定发生自振时系统中各参数的关系(\(K,T,\zeta\)均为正值)。
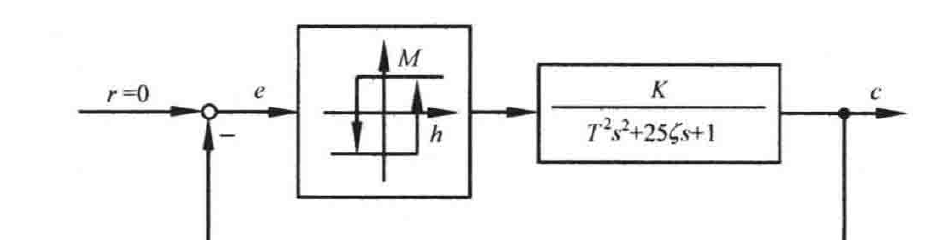
图8-77 非线性系统结构图
解 滞环非线性特性的描述函数为
\[N(A)=\frac{4M}{\pi A}\sqrt{1-\left(\frac{h}{A}\right)^2}-j\frac{4Mh}{\pi A^2},\quad A\geqslant h\]
其负倒描述函数为
\[-\frac{1}{N(A)}=-\frac{\pi A\sqrt{1-\left(\dfrac{h}{A}\right)^2}}{4M}-j\frac{h\pi}{4M}\]
而系统线性部分的传递函数为
\[G(s)=\frac{K}{T^2s^2+25\zeta s+1}\]
令\(s=\mathrm{j}\omega\),得其频率特性为
\[G(\mathrm{j}\omega)=\frac{K[(1-T^2\omega^2)-\mathrm{j}25\zeta\omega]}{(1-T^2\omega^2)^2+25\zeta^2\omega^2}\]
绘制\(G(\mathrm{j}\omega)\)和\(-1/N(A)\)曲线如图8-78所示。若要求该系统发生自振,则\(G(\mathrm{j}\omega)\)曲线与虚轴的交点应小于\(-h\pi/4M\)。即\(\omega=1/T\)时,有
\[-\frac{25\zeta\dfrac{1}{T}K}{25\zeta^2\dfrac{1}{T^2}}<-\frac{h\pi}{4M}\]
整理可得发生自振时系统中各参数的关系为\(4KTM>\zeta h\pi\)。
最后,利用下列MATLAB程序可得系统的\(G(\mathrm{j}\omega)\)和\(-1/N(A)\)曲线,系统的\(\dot{c}\)-\(c\)相轨迹和自振输出曲线分别如图8-79和图8-80所示。
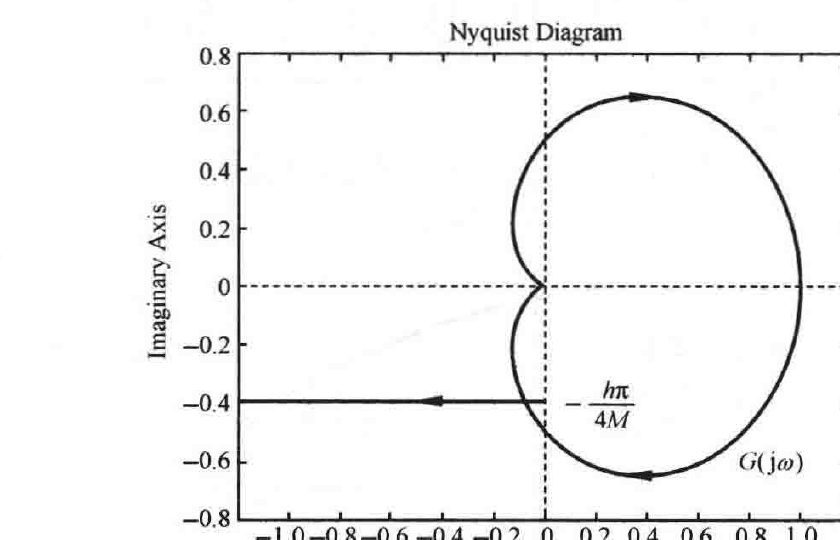
图8-78 系统的稳定性分析(MATLAB)
MATLAB程序:exe827.m
G=tf([1],[1 2 1]);
A=1:0.01:10;
x=real(-0.125*pi.*A.*sqrt(1-(1./A).^2)-i*1*pi/8);
y=imag(-0.125*pi.*A.*sqrt(1-(1./A).^2)-i*1*pi/8);
· 460 ·