解得
\[d=-0.53\]
根据以上几点,可以画出概略根轨迹如图4-23所示。
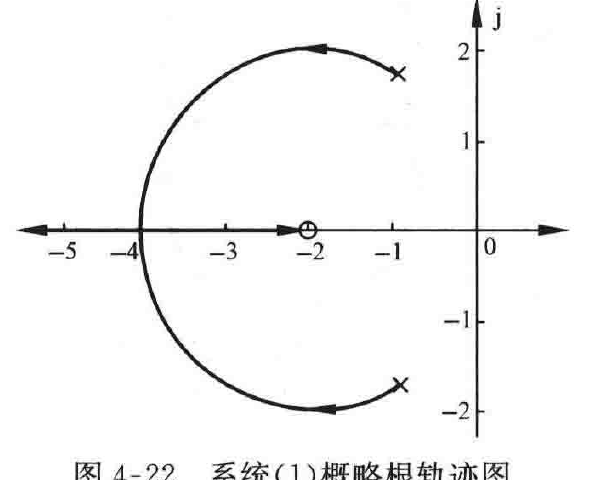
图4-22 系统(1)概略根轨迹图
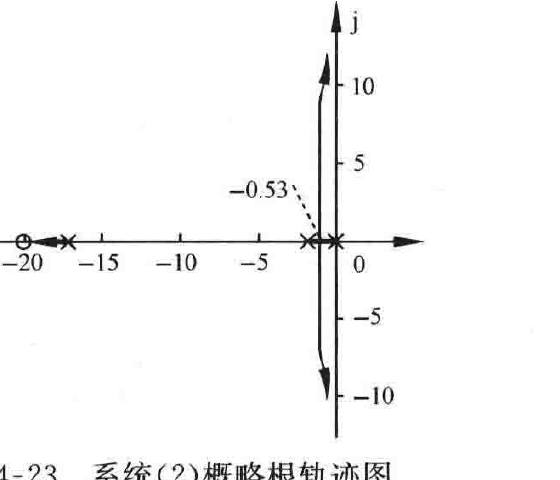
图4-23 系统(2)概略根轨迹图
(3)系统的开环传递函数
\[G(s)=\frac{K^*(s^2+6s+25)}{s(s^2+8s+25)}=\frac{K^*(s+3+j4)(s+3-j4)}{s(s+4+j3)(s+4-j3)}\]
① 实轴上的根轨迹:\([0,-\infty)\)。
② 根轨迹的起始角
\[\theta_{p_1}=180°+\varphi_{z_1p_1}+\varphi_{z_2p_1}-\theta_{p_2p_1}-\theta_{p_3p_1}$$
$$=180°-135°+90°+\arctan(1/7)-90°-90°$$
$$-\arctan(4/3)=-90°\]
\[\theta_{p_2}=90°\]
根轨迹的终止角
\[\varphi_{z_1}=-180°+\theta_{p_1z_1}+\theta_{p_2z_1}+\theta_{p_3z_1}-\varphi_{z_2z_1}$$
$$=-180°+45°+\arctan(7)+90°$$
$$+\arctan(3/4)-90°=-16.26°\]
\[\varphi_{z_2}=16.26°\]
根据以上几点,可以画出概略根轨迹如图4-24所示。
MATLAB文本及仿真曲线如图4-25、图4-26及图4-27所示。
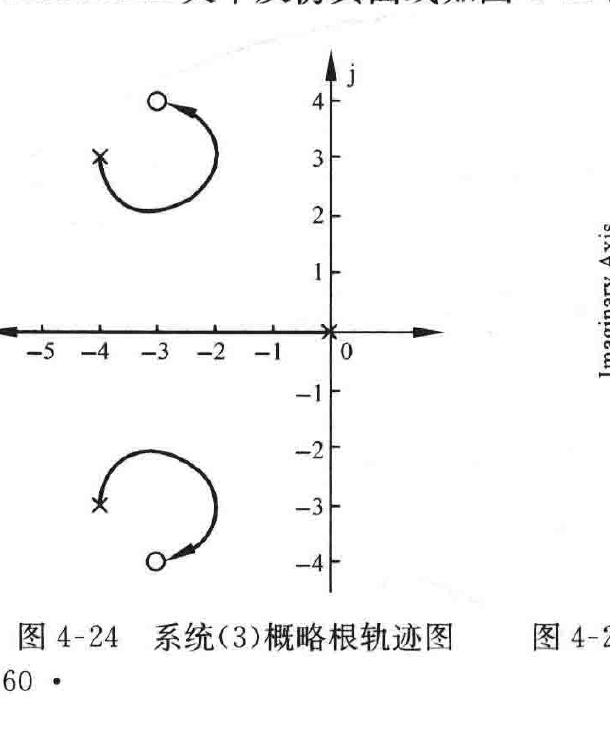
图4-24 系统(3)概略根轨迹图
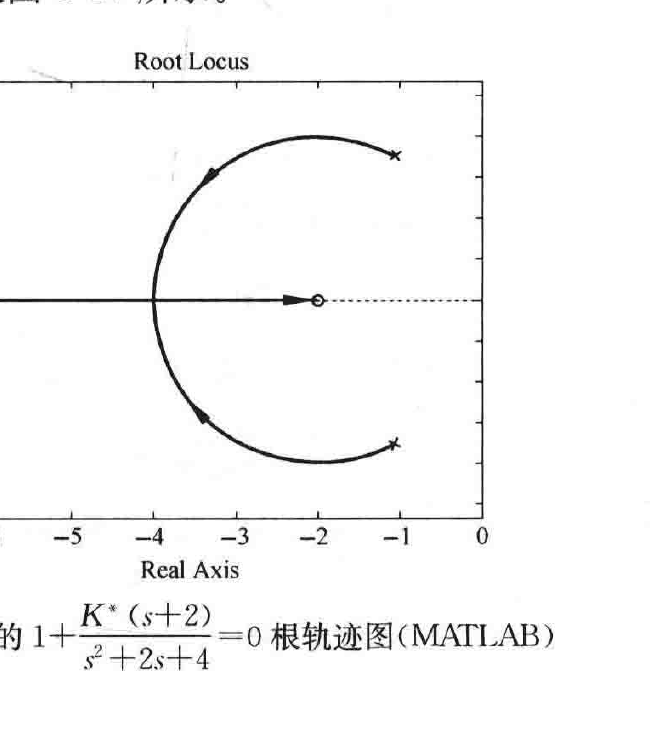
图4-25 系统(1)的\(1+\dfrac{K^*(s+2)}{s^2+2s+4}=0\)根轨迹图(MATLAB)
• 160 •