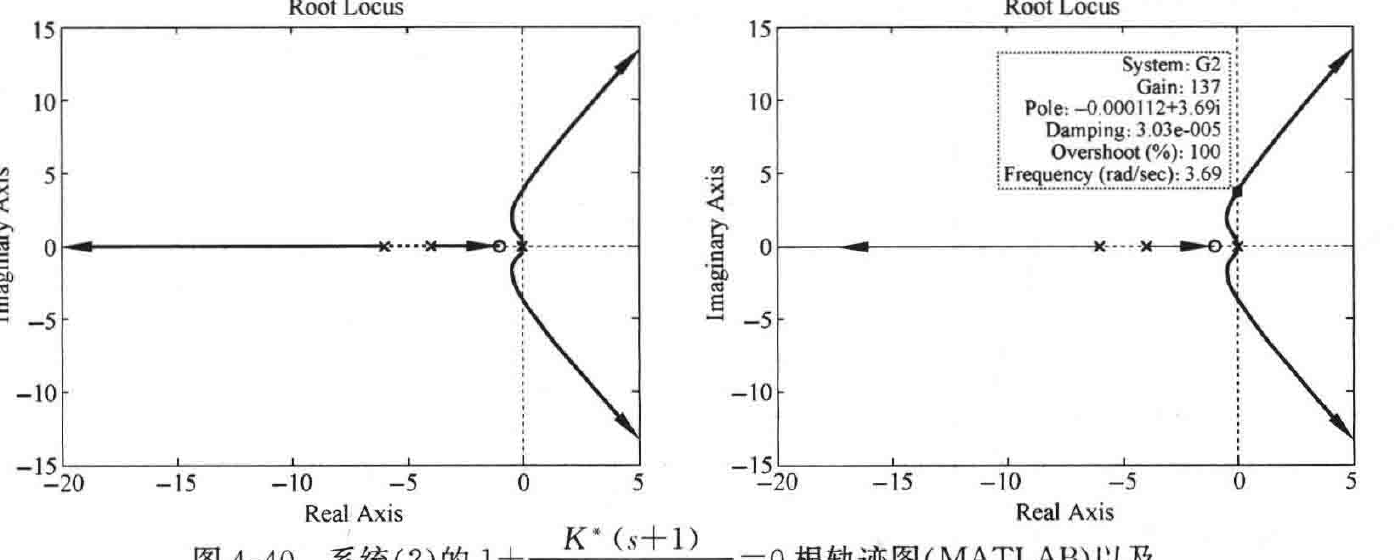
图4-40 系统(2)的\(1+\dfrac{K^*(s+1)}{s^2(s+4)(s+6)}=0\)根轨迹图(MATLAB)以及
系统临界稳定点与根轨迹分离点信息
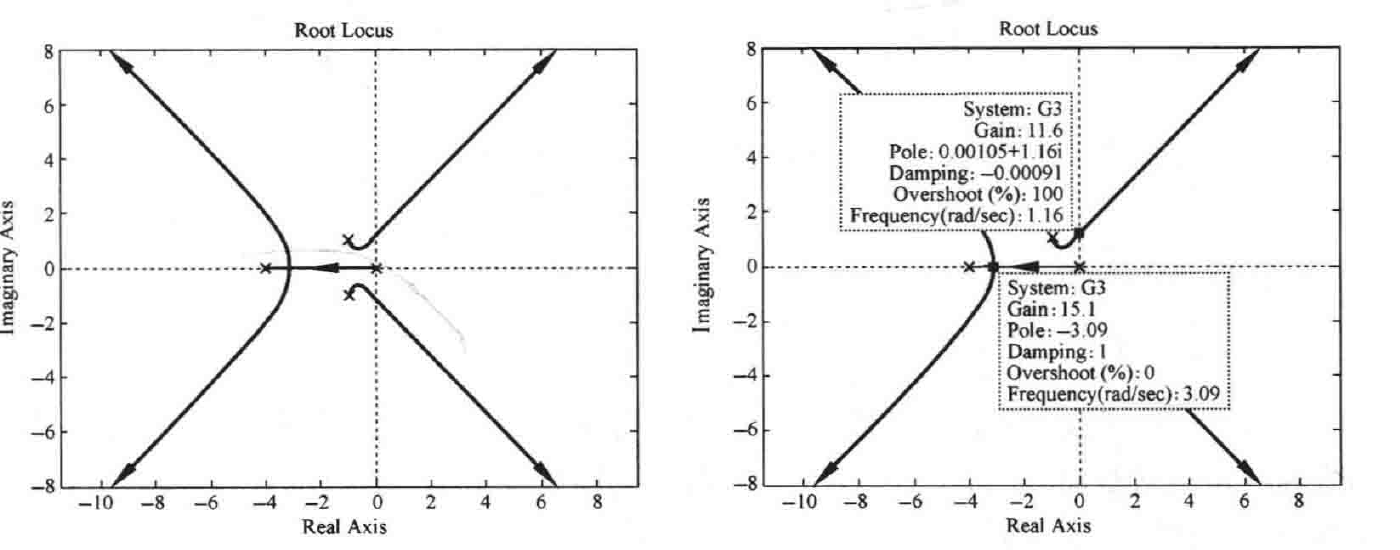
图4-41 系统(3)的\(1+\dfrac{K^*}{s(s+4)(s^2+2s+2)}=0\)根轨迹图(MATLAB)以及
系统临界稳定点与根轨迹分离点信息
4-13
已知系统开环传递函数\(G(s)H(s)=\dfrac{K^*}{s^5+s^4+s^3+s^2+s+1}\),试概略绘制系统的闭环根轨迹图。(提示:求取开环极点时运用\(s^6-1=(s-1)(s^5+s^4+s^3+s^2+s+1)\)。)
解 系统的开环传递函数
\[G(s)H(s)=\dfrac{K^*}{s^5+s^4+s^3+s^2+s+1}\]
由于
\[s^6-1=(s-1)(s^5+s^4+s^3+s^2+s+1)=(s^3-1)(s^3+1)$$
$$=(s-1)(s^2+s+1)(s+1)(s^2-s+1)\]
故系统的开环极点为
\[p_1=-1,\quad p_{2,3}=0.5\pm \mathrm{j}0.866,\quad p_{4,5}=-0.5\pm \mathrm{j}0.866\]
(1) 根轨迹的分支和起点与终点:由于\(n=5,m=0,n-m=5\),故根轨迹有五条分支,其起点分别为\(p_1,p_2,p_3,p_4\)和\(p_5\),其终点分别都为无穷远处。
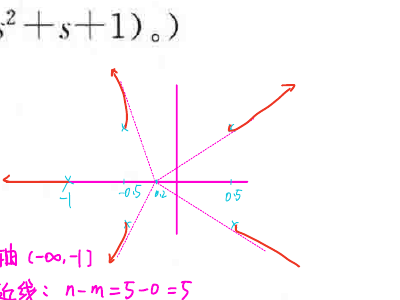
(2) 根轨迹的渐近线:\(\sigma_a=\dfrac{-1}{5}=-0.2\);\(\varphi_a=\pm\dfrac{\pi}{5},\pm\dfrac{3\pi}{5},\pi\)。
根据以上几点,可以画出概略根轨迹图如图4-42所示。
・167・