② 根轨迹的渐近线:\(\sigma_a = \dfrac{-1+j-1-j-6+2}{3-1} = -3\),\(\varphi_a = \pm\dfrac{\pi}{2}\)。
③ 根轨迹的起始角
\(\theta_{P_1} = 180° + \varphi_{z_1P_1} - \theta_{P_2P_1} - \theta_{P_3P_1} = 180° + 45° - 90° - \arctan(1/5) = 123.69°\)
\(\theta_{P_2} = -123.69°\)
根据以上几点,可以画出概略根轨迹如图4-63所示。
(2) \(K^*\)从\(-\infty \to 0\)时系统的闭环根轨迹。
① 实轴上的根轨迹分布区:\([-6,-\infty)\),\([-2,+\infty)\)。
② 根轨迹的分离点:根轨迹的分离点坐标满足
通过试凑可得 \(d=-0.685\)。
③ 根轨迹的起始角
\(\theta_{P_1} = \varphi_{z_1P_1} - \theta_{P_2P_1} - \theta_{P_3P_1} = 45° - 90° - \arctan(1/5) = -56.31°\)
\(\theta_{P_2} = 56.31°\)
根据以上几点,可以画出概略零度根轨迹如图4-64所示。
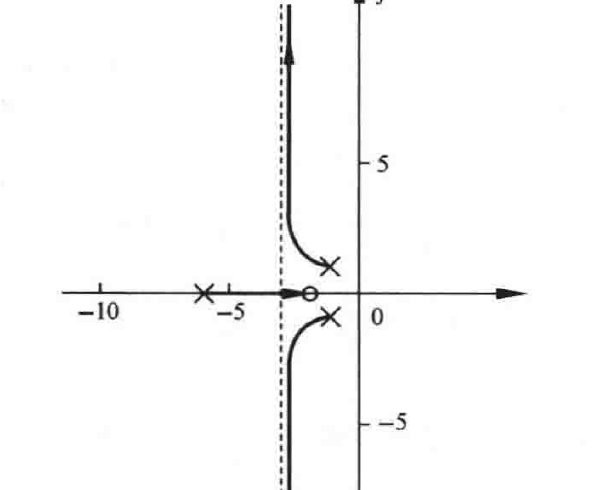
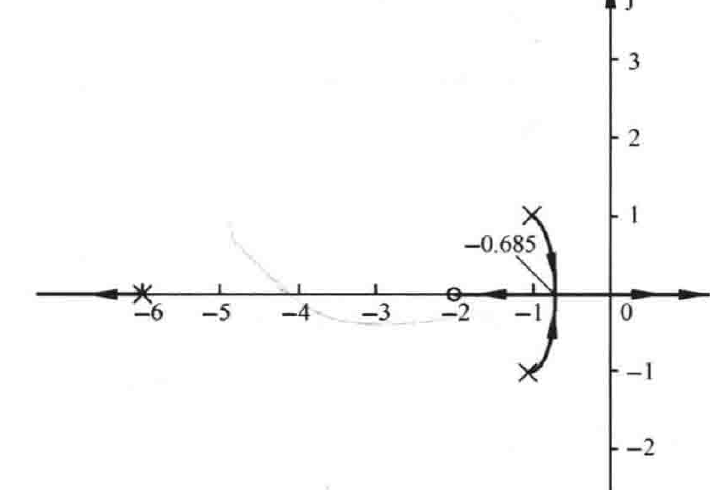
图4-63 系统的概略常规根轨迹图 图4-64 系统的概略零度根轨迹图
(3) 确定系统无超调时\(K^*\)的范围。欲使系统无超调,闭环极点须位于实轴之上,因此可根据根轨迹分离点的信息求解。
由系统的开环传递函数可知,该系统的闭环特征方程为
代入分离点\(d=-0.685\),可得\(K^*=-4.443\),故当\(K^* \leqslant -4.443\)时,系统无超调。
仿真曲线如图4-65~图4-67所示。
MATLAB程序:exe420.m
G1=zpk([-2],[-6 -1 -i -1+i],1); figure(1), rlocus(G1);
G2=zpk([-2],[-6 -1 -i -1+i],-1); figure(2), rlocus(G2);
・176・