figure(1);plot(x,y);hold on
nyquist(G);axis([-1.2,1.2,-0.8,0.8])
t=0:0.01:15;c0=[0 0]';[t,c]=ode45('sys827',t,c0);
figure(2);plot(c(:,1),c(:,2));grid
figure(3);plot(t,c(:,1));grid
调用函数:sys827.m
function dc=sys827(t,c)
M=2;
dc1=c(2);
if ((c(1)>1)|(((c(1)<1)&.(c(1)>-1))&.(c(2)<0)))
    dc2=-M-c(1)-2*c(2);
else dc2=M-c(1)-2*c(2);
end
dc=[dc1 dc2]';
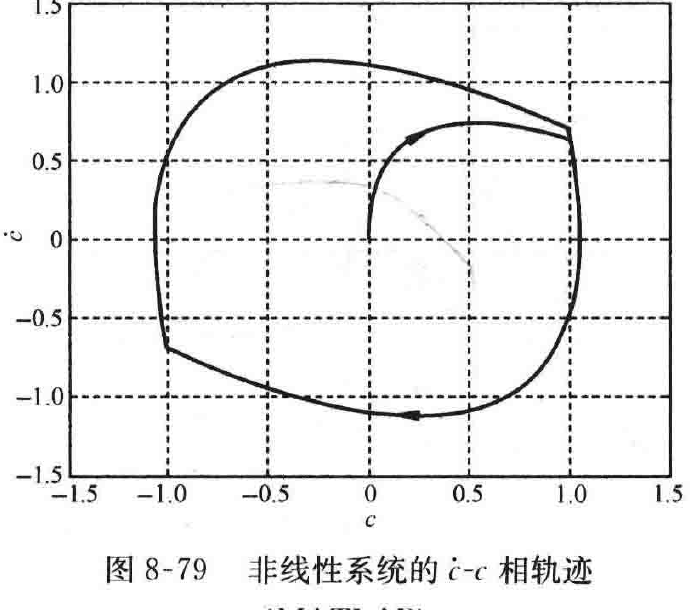
图 8-79 非线性系统的 \(\dot{c}\)-\(c\) 相轨迹
(MATLAB)
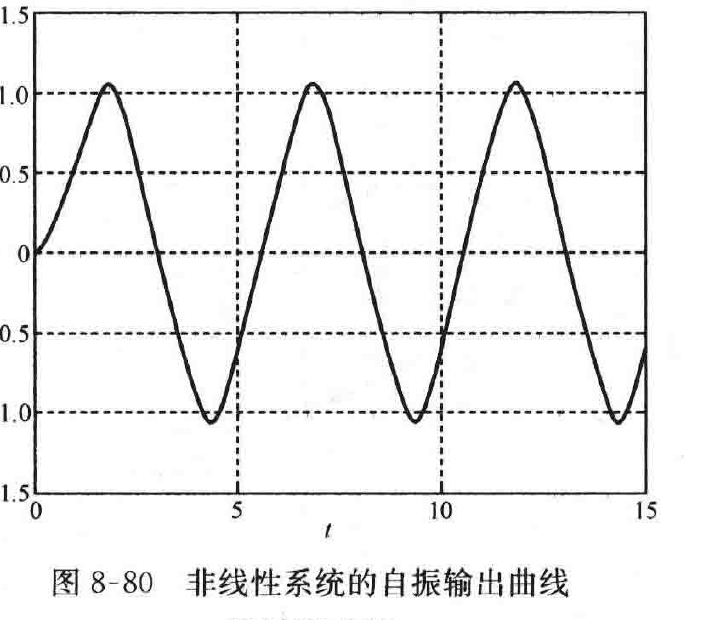
图 8-80 非线性系统的自振输出曲线
(MATLAB)
8-28
含有继电特性的非线性系统如图 8-81 所示,试用相平面法讨论该系统的自由运动,并分析参数 \(m,K,T\) 对系统运动的影响。
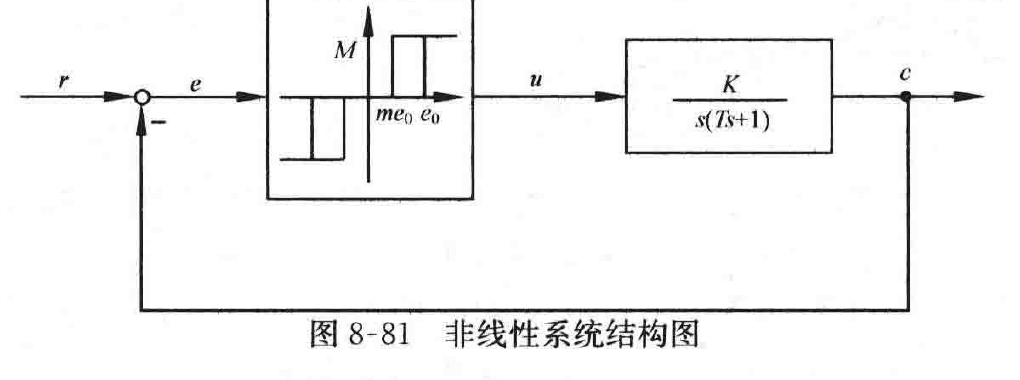
图 8-81 非线性系统结构图
解 根据系统结构图列写系统微分方程 \(T\ddot{c}+\dot{c}=Ku\),其中 \(u\) 为非线性环节输出
\[
u=\begin{cases}
M, & e>e_0 \\
0, & -me_0<e\leqslant e_0 \quad (\dot{e}>0) \\
-M, & e\leqslant -me_0
\end{cases}
\qquad
u=\begin{cases}
M, & e>me_0 \\
0, & -e_0<e\leqslant me_0 \quad (\dot{e}\leqslant 0) \\
-M, & e\leqslant -e_0
\end{cases}
\]