图 6-20 待校正系统的单位阶跃响应 (MATLAB)
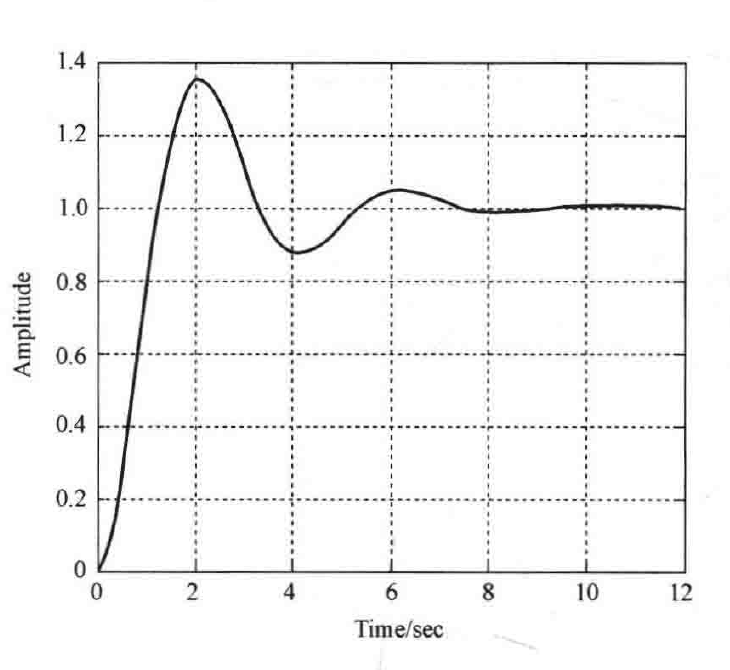
图 6-21 已校正系统的单位阶跃响应 (MATLAB)
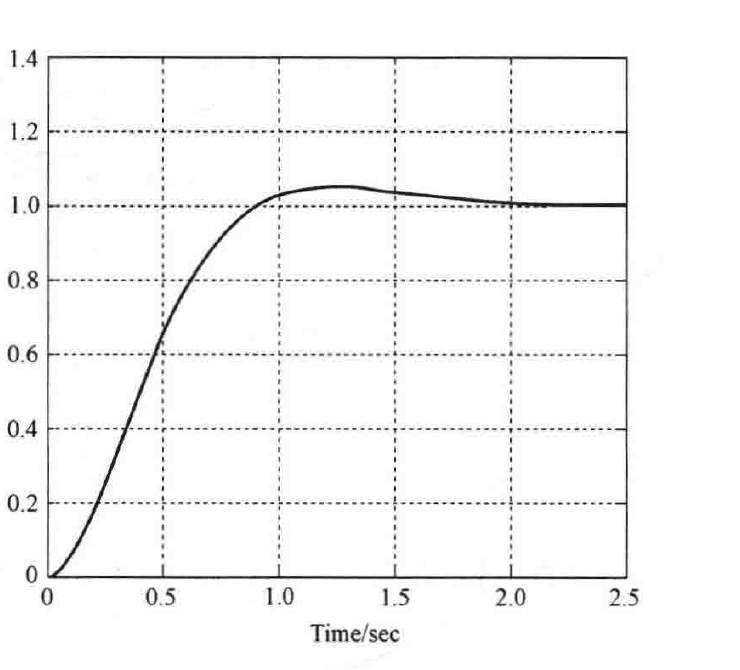
MATLAB 文本:exe605.m
G0=tf(2.55,conv([1,0],[1,1]));          % 待校正系统的开环传递函数
Gc=tf(5*[1,1],[1,5]);                   % 校正网络的传递函数
G=series(Gc,G0);                        % 已校正系统的开环传递函数
close0=feedback(G0,1);
close=feedback(G,1);
figure(1);step(close0);grid             % 待校正系统的单位阶跃响应
figure(2);step(close);grid              % 已校正系统的单位阶跃响应
6-6 设单位反馈系统的开环传递函数为 \(G_0(s)=\dfrac{K}{s(0.05s+1)(0.2s+1)}\),试设计串联校正装置,使系统的静态速度误差系数不小于 5,超调量不大于 25%,调节时间不大于 1s。
解 由题意,取 \(K=K_v=5\),则待校正系统的传递函数为
\[
G_0(s)=\dfrac{5}{s(0.05s+1)(0.2s+1)}
\]
(1) 绘制出待校正系统的对数幅频渐近特性曲线,如图 6-22 中 \(L'(\omega)\) 所示。由图 6-22 得待校正系统的截止频率 \(\omega_c'=5\text{rad/s}\),算出待校正系统的相角裕度为
\[
\gamma' = \left(180^\circ - 90^\circ - \arctan 0.05\omega_c' - \arctan 0.2\omega_c'\right)\Big|_{\omega_c'=5} = 30.96^\circ
\]
(2) 将 \(\sigma\%\) 及 \(t_s\) 转换为相应的频域指标。由
\[
\sigma\% = 100\left[0.16+0.4(M_r-1)\right]\% \leqslant 25\%
\]
\[
t_s=\dfrac{K_0\pi}{\omega_c} \leqslant 1, \quad K_0 = 2+1.5(M_r-1)+2.5(M_r-1)^2
\]
可求得 \(M_r\leqslant 1.225\),\(\omega_c\geqslant 7.74\text{rad/s}\)。
再由 \(M_r=\dfrac{1}{\sin\gamma}\),解得 \(\gamma\geqslant 54.72^\circ\)。
由于 \(\omega_c>\omega_c'\),故考虑采用超前校正。
·343·