图 6-18 当 \(K=6.95\) 时,待校正系统的单位阶跃响应(MATLAB)
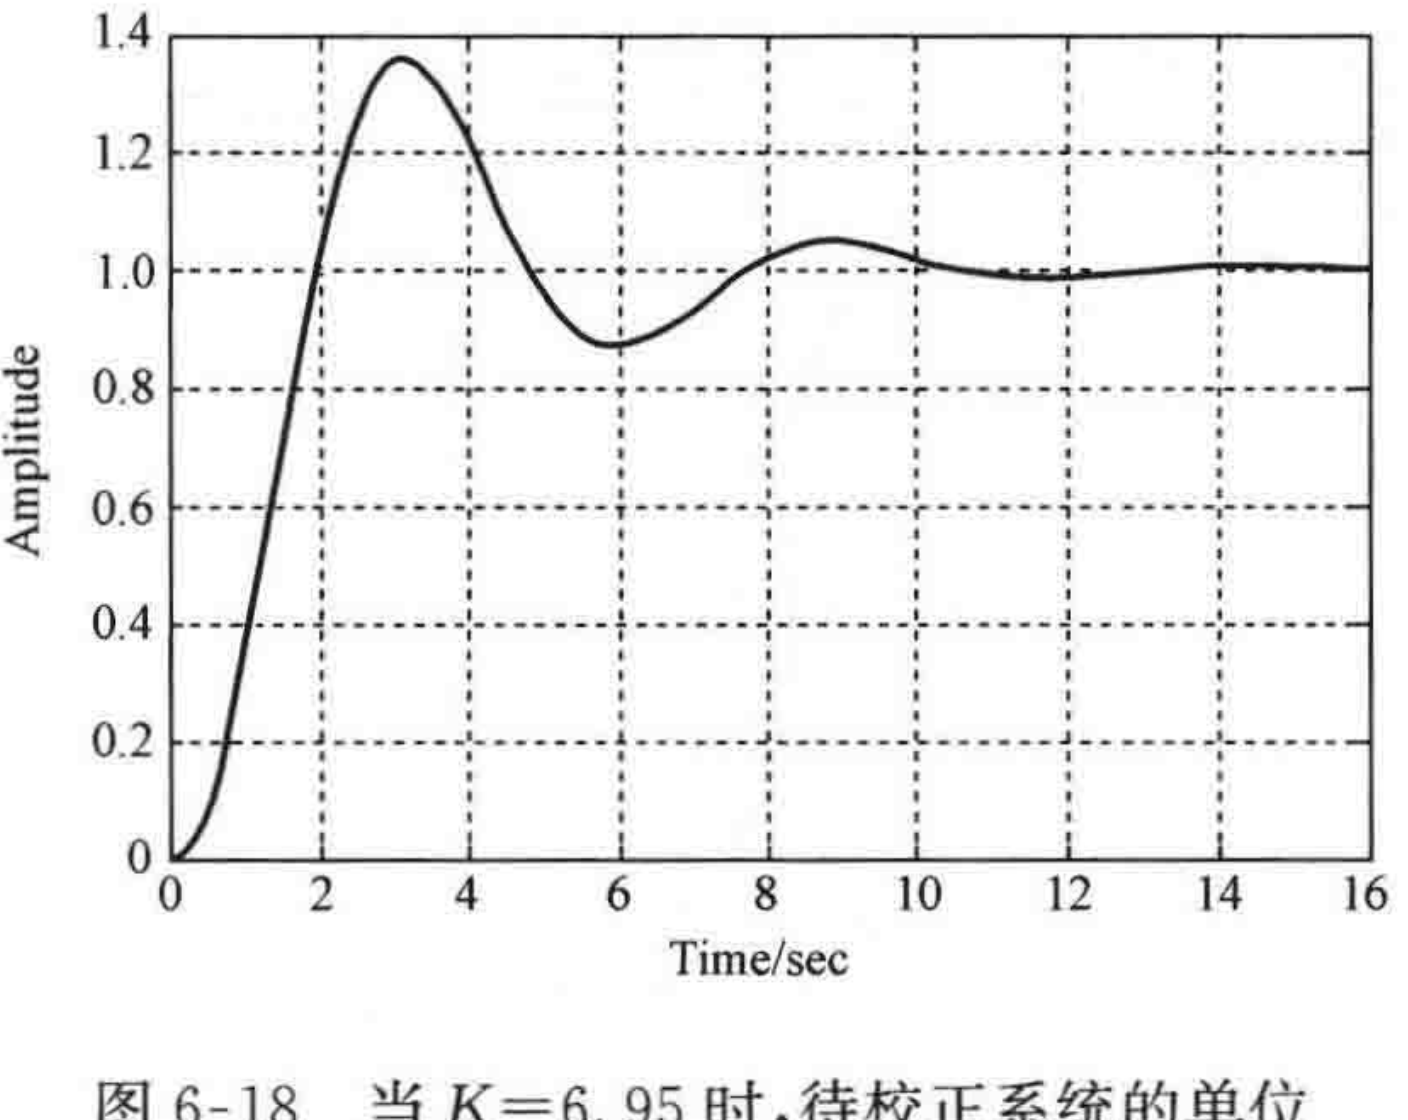
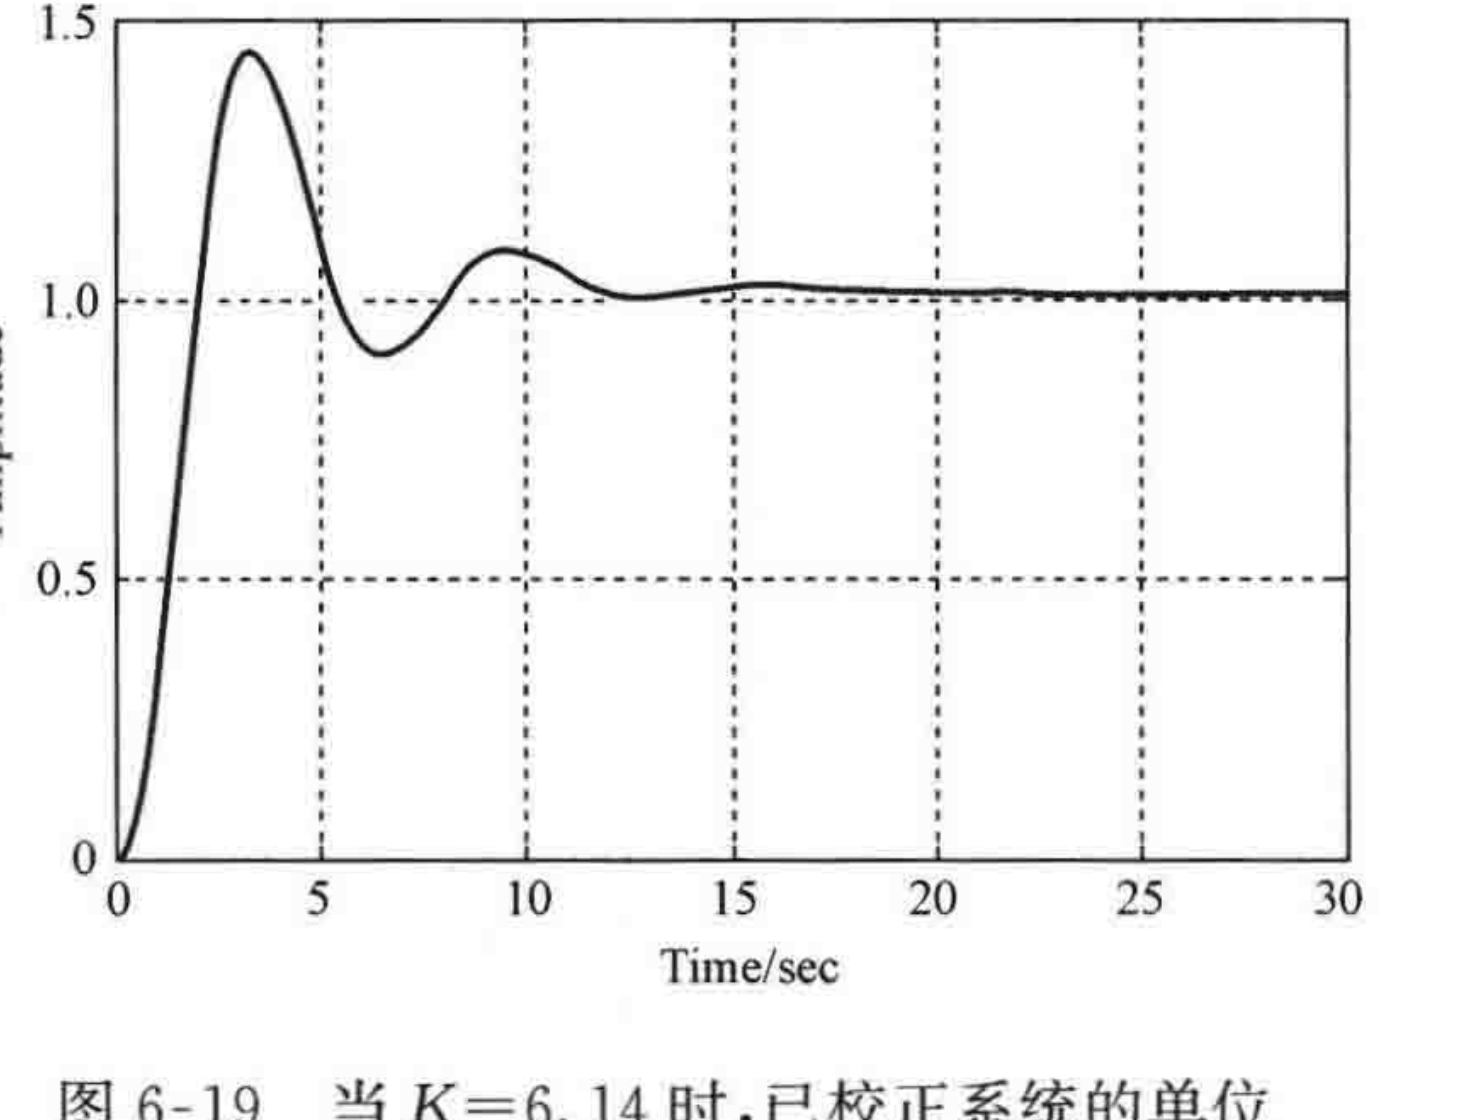
图 6-19 当 \(K=6.14\) 时,已校正系统的单位阶跃响应(MATLAB)
close=feedback(K2*G,1);
figure(3);step(close0);grid;          % 待校正系统的单位阶跃响应
figure(4);step(close);grid;           % 已校正系统的单位阶跃响应
6-5 设单位反馈系统的开环传递函数为 \(G_0(s)=\dfrac{K}{s(s+1)}\),试设计串联校正装置,使校正后系统的阻尼比 \(\zeta=0.7\),调节时间 \(t_s=1.4(\Delta=5\%)\),速度误差系数 \(K_v\geqslant 2\)。
解 令串联校正装置传递函数为
\[G_c(s)=\dfrac{p(s+1)}{s+p}\]
校正后系统的开环传递函数为
\[G(s)=G_c(s)G_0(s)=\dfrac{pK}{s(s+p)}\]
校正后系统的闭环传递函数为
\[\Phi(s)=\dfrac{Kp}{s^2+ps+Kp}\]
则 \(\omega_n=\sqrt{Kp}\) 和 \(2\zeta\omega_n=p\)。
由校正后系统的调节时间 \(t_s\leqslant 1.4\),即 \(\dfrac{3.5}{\zeta\omega_n}=1.4\);再由校正后系统的阻尼比 \(\zeta=0.7\),解得 \(\omega_n=3.57\)。
由 \(\omega_n=\sqrt{Kp}\) 和 \(2\zeta\omega_n=p\),解得 \(p=5.0,K=2.55\)。
由已校正系统的开环传递函数,可知 \(K_v=K=2.55>2\),满足设计要求。所以,串联校正装置传递函数为
\[G_c(s)=\dfrac{5(s+1)}{s+5}\]
MATLAB 检验:作待校正系统的单位阶跃响应,如图 6-20 所示,测得
\[\sigma\%=35\%,\quad t_p=1.98\text{s},\quad t_s=4.99\text{s}(\Delta=5\%)\]
作已校正系统的单位阶跃响应图,如图 6-21 所示,测得
\[\sigma\%=4\%,\quad t_p=1.07\text{s},\quad t_s=0.82\text{s}(\Delta=5\%)\]