根据以上几点,可以画出概略零度根轨迹如图 4-50 所示。
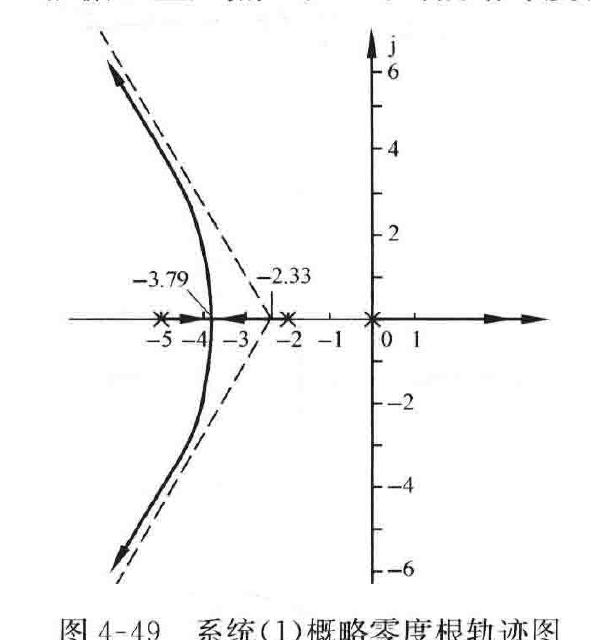
图 4-49 系统(1)概略零度根轨迹图
(\(K^*=0\to-\infty\))
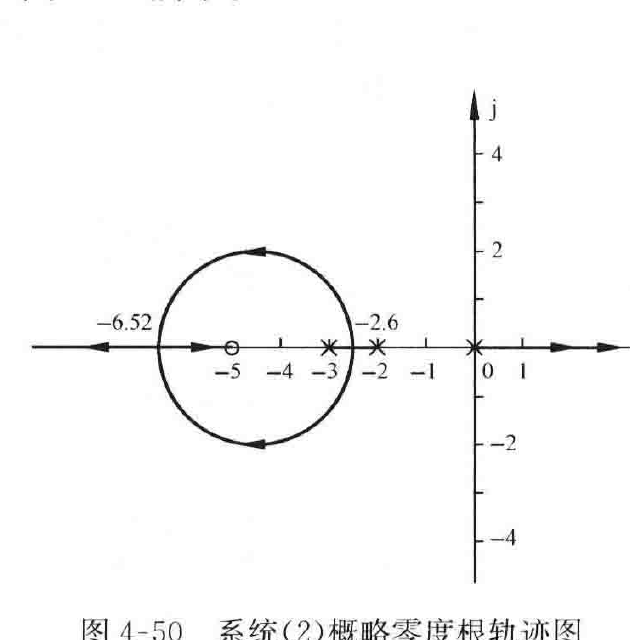
图 4-50 系统(2)概略零度根轨迹图
(\(K^*=0\to-\infty\))
(3) 系统(3)的开环传递函数 \(G(s)=\dfrac{K^*(s+3)}{(s+1)(s+5)(s+10)}\)
① 实轴上的根轨迹分布区:\((-\infty,-10]\),\([-5,-3]\),\([-1,+\infty)\)。
② 根轨迹的渐近线:\(\sigma_a=\dfrac{-1-5-10+3}{2}=-6.5\),\(\varphi_a=\pm\pi\)。
根据以上几点,可以画出概略零度根轨迹如图 4-51 所示。
(4) 系统(4)的开环传递函数 \(G(s)=\dfrac{K^*(s+1)^3}{(s+2)^3}\)
实轴上的根轨迹分布区:\([-2,-\infty)\),\((+\infty,-1]\),可以画出概略零度根轨迹如图 4-52 所示。
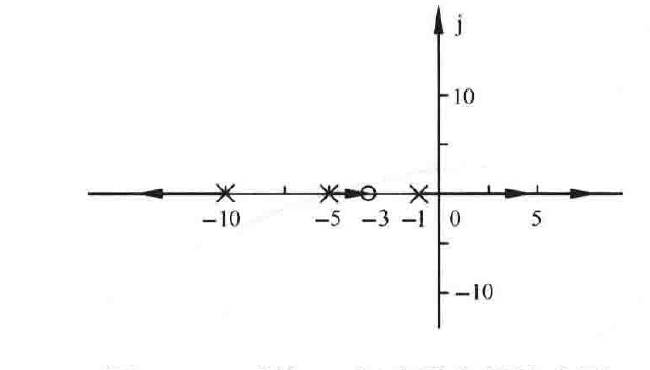
图 4-51 系统(3)概略零度根轨迹图
(\(K^*=0\to-\infty\))
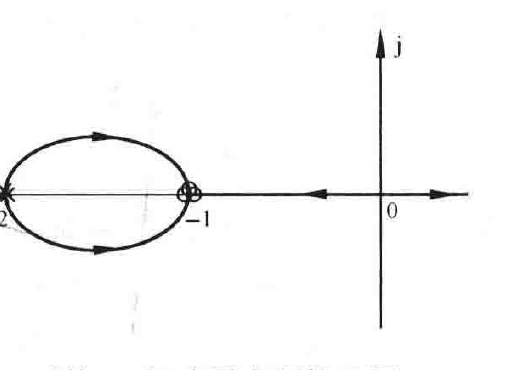
图 4-52 系统(4)概略零度根轨迹图
(\(K^*=0\to-\infty\))
仿真曲线如图 4-53~图 4-56 所示。
MATLAB 程序:exe418.m
G1=zpk([],[0 -5 -2],-1);          figure,     rlocus(G1);
G2=zpk([-5],[0 -2 -3],-1);        figure,     rlocus(G2);
G3=zpk([-3],[-1 -5 -10],-1);      figure,     rlocus(G3);
G4=zpk([-1 -1 -1],[-2 -2 -2],-1); figure,     rlocus(G4);
· 172 ·