[x,y]=bd_asymp(G,w);
figure(1);
semilogx(x0,y0); hold on;
semilogx(xc,yc); semilogx(x,y);
grid;hold off;
figure(2);margin(G0);grid;
figure(3);margin(G);grid;
close0=feedback(G0,1);
close=feedback(G,1);
figure(4);step(close0);grid;
figure(5);step(close);grid;
6-18 设单位反馈系统的开环传递函数为 \(G_0(s)=\dfrac{Ke^{-0.01s}}{s(0.1s+1)(0.01s+1)}\),若要求系统的相角裕度 \(\gamma(\omega_c)=45°\),稳态误差 \(e_{ss}(\infty)=0.01\),试确定串联校正装置的形式与参数。
解 由要求系统的稳态误差 \(e_{ss}(\infty)=0.01\),即 \(K_v=100\),故取 \(K=100\),则待校正系统的传递函数为
\[G_0(s)=\frac{100e^{-0.01s}}{s(0.1s+1)(0.01s+1)}\]
(1) 绘制出待校正系统的对数幅频渐近特性曲线,如图6-57中 \(L'(\omega)\) 所示。由图6-57得待校正系统的截止频率 \(\omega_c'=31.62\text{rad/s}\),算出待校正系统的相角裕度为
\[\gamma'=(90°-0.01\times57.3°\omega_c'-\arctan0.1\omega_c'-\arctan0.01\omega_c')\big|_{\omega_c'=31.62}=-18.12°\]
表明待校正系统不稳定,考虑采用滞后校正。
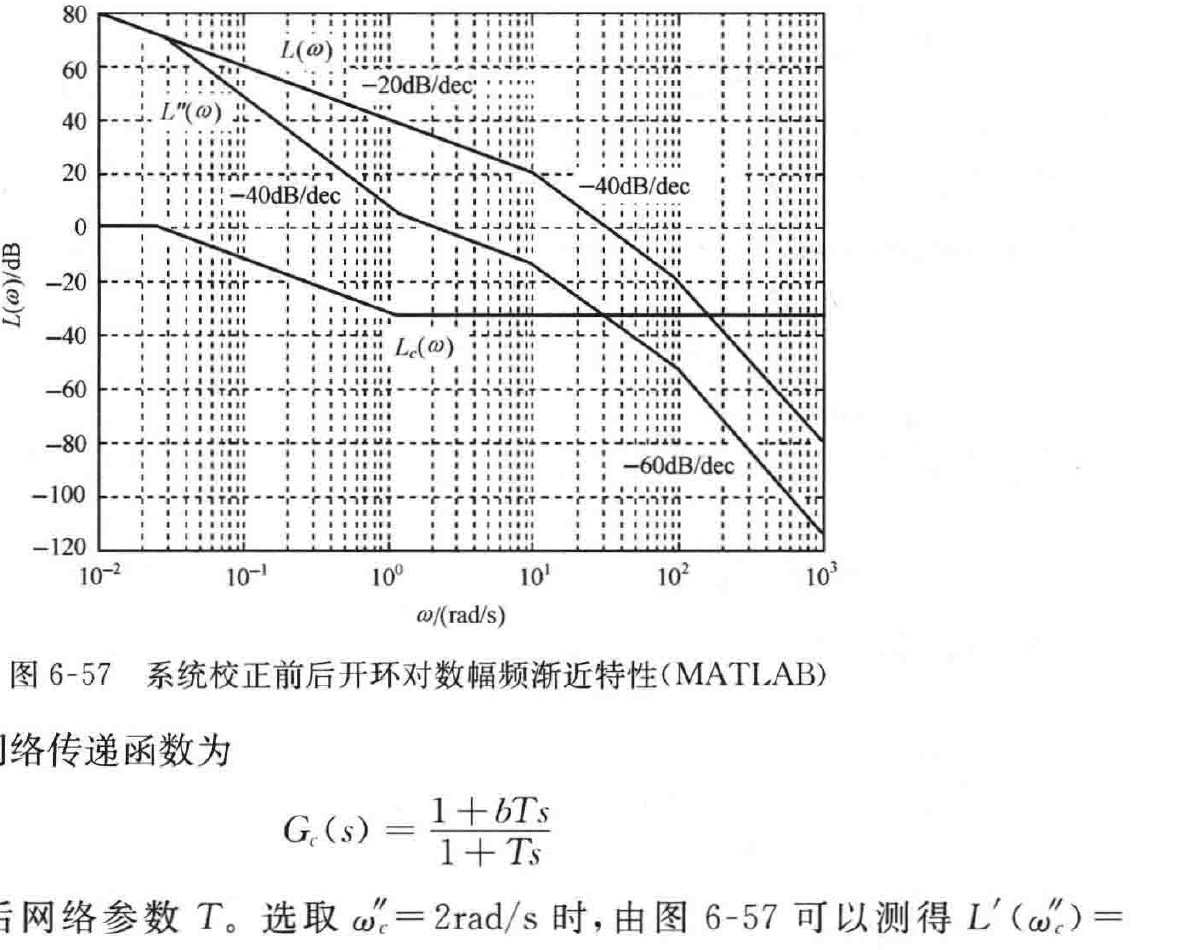
图6-57 系统校正前后开环对数幅频渐近特性(MATLAB)
设滞后校正网络传递函数为
\[G_c(s)=\frac{1+bTs}{1+Ts}\]
(2) 确定滞后网络参数 \(T\)。选取 \(\omega_c''=2\text{rad/s}\) 时,由图6-57可以测得 \(L'(\omega_c'')=33.98\text{dB}\),再由 \(20\lg b=-L'(\omega_c'')\),解得 \(b=0.02\)。