其中,\(\omega_y\) 为 \(G(\mathrm{j}\omega)\) 与负虚轴交点处的频率。
概略开环幅相特性曲线在第Ⅱ和第Ⅲ象限内变化,如图 5-24 中①所示。
(2) \(T_a>T_1>T_b>0\) 时,有
概略开环幅相特性曲线的起点为 \(G(\mathrm{j}0_+)=-\infty-\mathrm{j}\infty\);终点为 \(G(\mathrm{j}\infty)=0\);且
\[\mathrm{Re}[G(\mathrm{j}\omega)H(\mathrm{j}\omega)]<0,\quad \mathrm{Im}[G(\mathrm{j}\omega)H(\mathrm{j}\omega)]<0\]
概略开环幅相特性曲线在第Ⅲ象限内变化,且与实轴和虚轴无交点,如图 5-24 中②所示。
(3) \(T_1>T_a+T_b,T_a>0,T_b>0\) 时,有
开环幅相特性曲线的起点为 \(G(\mathrm{j}0_+)=-\infty+\mathrm{j}\infty\);终点为 \(G(\mathrm{j}\infty)=0\)。
开环幅相特性曲线与实轴的交点:令 \(\mathrm{Im}[G(\mathrm{j}\omega)]=0\),解得
\[
\begin{cases}
\omega_x=\sqrt{\dfrac{T_1-T_a-T_b}{T_1T_aT_b}} \\[2ex]
G(\mathrm{j}\omega_x)=\mathrm{Re}[G(\mathrm{j}\omega_x)] \\[1ex]
\qquad\qquad =-\dfrac{KT_aT_b\left[T_1T_a(T_1-T_a)+T_1T_b(T_1-T_b)+T_aT_b(T_a+T_b)-2T_1T_aT_b\right]}{(T_1-T_a-T_b)(T_aT_b+T_1^2-T_1T_a-T_1T_b)}
\end{cases}
\]
其中,\(\omega_x\) 为 \(G(\mathrm{j}\omega)\) 与负实轴交点处的频率。
概略开环幅相特性曲线在第Ⅱ和第Ⅲ象限内变化,如图 5-24 中③所示。
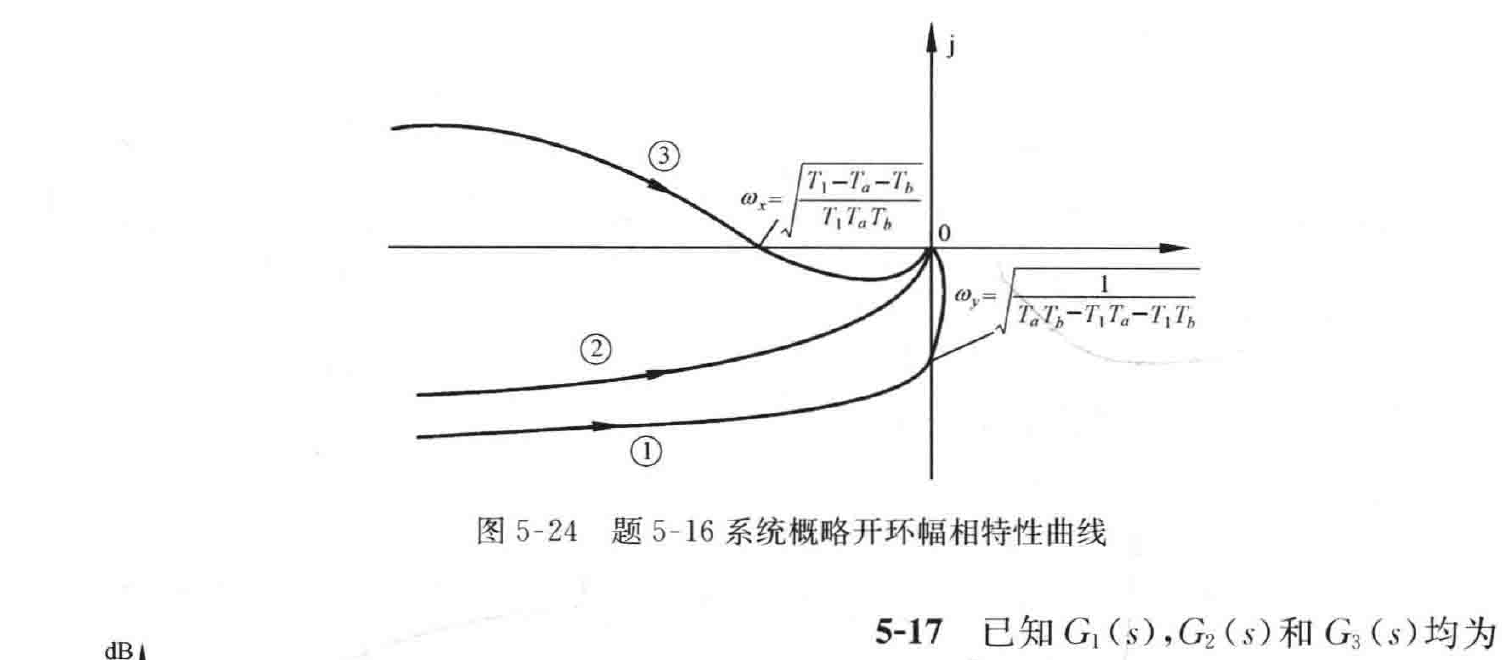
图 5-24 题 5-16 系统概略开环幅相特性曲线
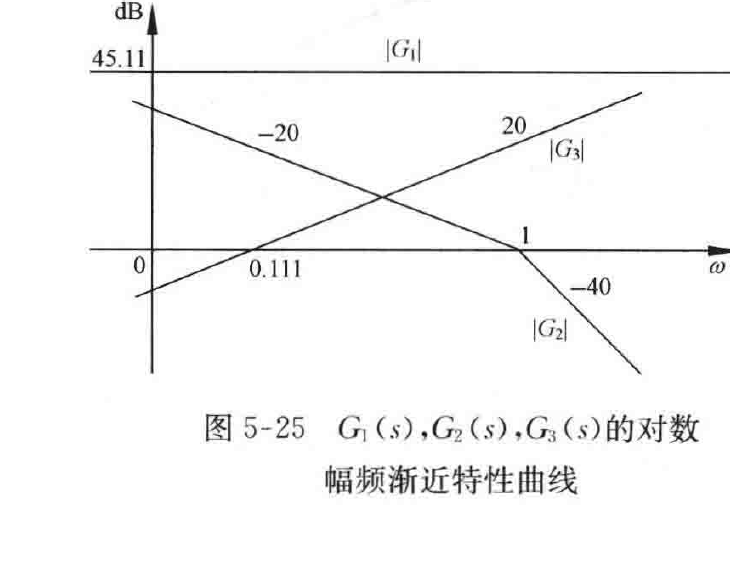
图 5-25 \(G_1(s),G_2(s),G_3(s)\) 的对数幅频渐近特性曲线
5-17 已知 \(G_1(s),G_2(s)\) 和 \(G_3(s)\) 均为最小相位的,它们的对数幅频渐近特性曲线如图 5-25 所示,试概略绘制传递函数
\[G_4(s)=\dfrac{G_1(s)G_2(s)}{1+G_2(s)G_3(s)}\]
的对数幅频、对数相频曲线和幅相特性曲线。
解 由 \(G_1(s),G_2(s)\) 和 \(G_3(s)\) 的对数幅频渐近特性曲线可知
\[G_1(s)=10^{\frac{45.11}{20}}=180,\qquad G_2(s)=\dfrac{1}{s(s+1)}\]
· 252 ·