(接上页) 系统(1)
② 根轨迹的渐近线:\(\sigma_a = \dfrac{p_1+p_2+p_3+p_4-z_1-z_2}{2} = -3\),\(\varphi_a = \pm\dfrac{\pi}{2}\)。
③ 根轨迹的分离点:根轨迹的分离点坐标满足
\[\frac{1}{d+p_1}+\frac{1}{d+p_2}+\frac{1}{d+p_3}+\frac{1}{d+p_4} = \frac{1}{d+z_1}+\frac{1}{d+z_2}\]
求得分离点的坐标为
\[d_1 = -3, \quad d_{2,3} = -3 \pm \mathrm{j}1.9\]
根据以上几点,可以画出概略根轨迹如图4-29所示。
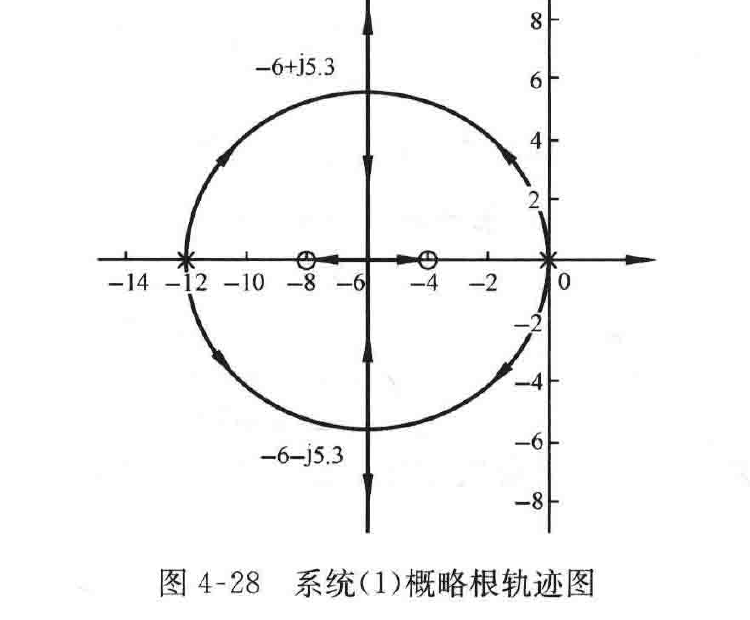
图4-28 系统(1)概略根轨迹图
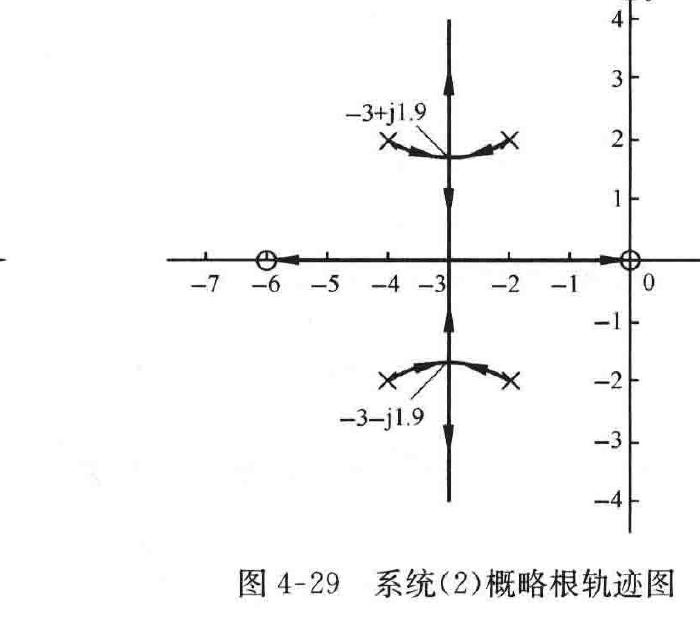
图4-29 系统(2)概略根轨迹图
(3) 系统的开环传递函数
\[G(s)H(s) = \frac{K^*}{(s^2+2s+2)(s^2+2s+4)^4} = \frac{K^*}{(s+1\pm \mathrm{j})(s+1\pm \mathrm{j}\sqrt{3})^2}\]
① 根轨迹的渐近线
\[\sigma_a = \frac{p_1+p_2+p_3+p_4+p_5+p_6}{6} = -1,\]
\[\varphi_a = \pm\frac{\pi}{6}, \pm\frac{\pi}{2}, \pm\frac{5\pi}{6}\]
② 根轨迹的分离点:根轨迹的分离点坐标满足
\[\frac{1}{d+p_1}+\frac{1}{d+p_2}+\frac{1}{d+p_3}+\frac{1}{d+p_4}+\frac{1}{d+p_5}+\frac{1}{d+p_6} = 0\]
求得分离点的坐标为
\[d_{1,2} = -1 \pm \mathrm{j}1.3\]
根据以上几点,可以画出概略根轨迹如图4-30所示。
仿真曲线如图4-31~图4-33所示。
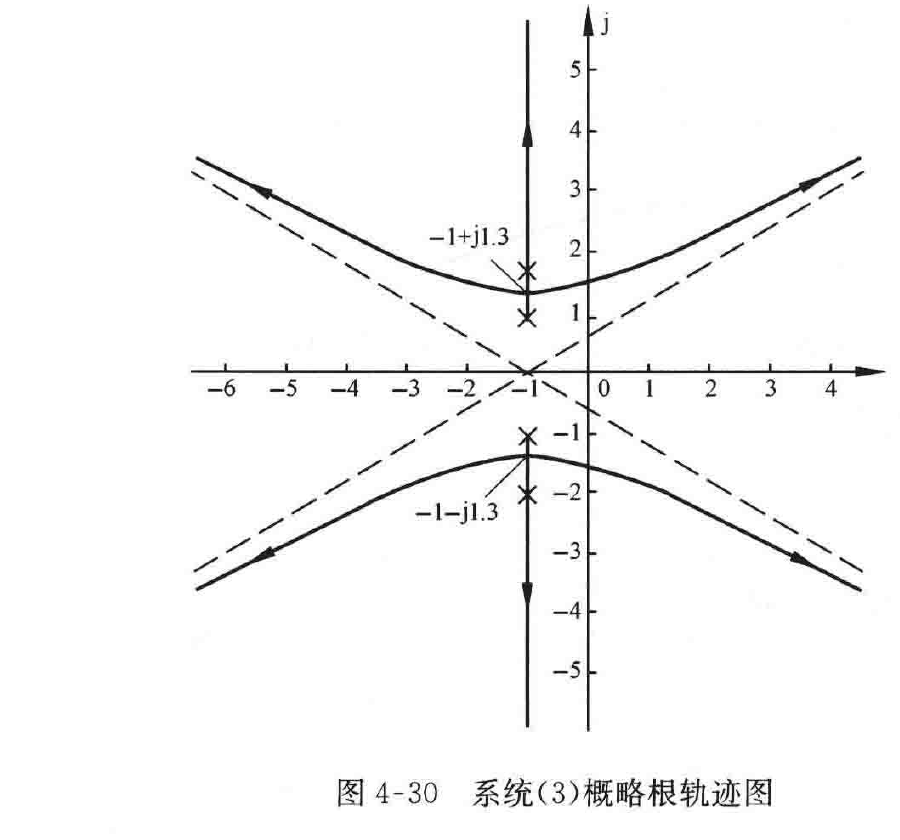
图4-30 系统(3)概略根轨迹图
· 162 ·