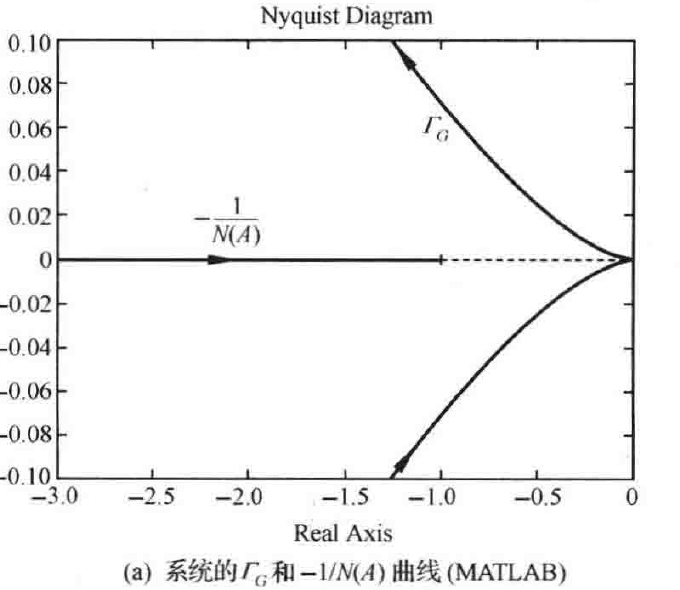
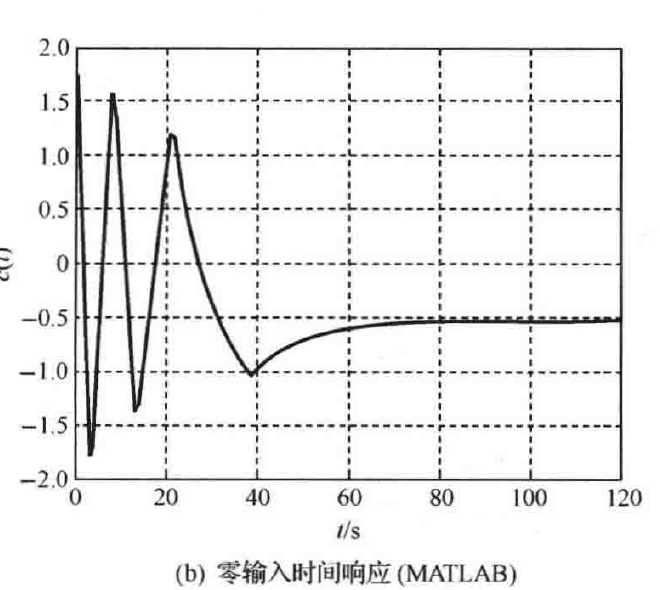
图 8-43 \(G(s)=\dfrac{20}{s(10s+1)}\) 时,有死区的仪表伺服系统特性
(a) 系统的 \(\Gamma_G\) 和 \(-1/N(A)\) 曲线 (MATLAB)
(b) 零输入时间响应 (MATLAB)
A=1.0001:0.001:1000;
x=real(-1./((2*((pi./2)-asin(1./A)-(1./A).*sqrt(1-(1./A).^2)))/pi+j*0));
y=imag(-1./((2*((pi./2)-asin(1./A)-(1./A).*sqrt(1-(1./A).^2)))/pi+j*0));
%when the system is G1
figure(1);w=0.001:0.001:1;nyquist(G1,w);hold on
plot(x,y);hold off;axis([-60000 0 -40000 40000])
%when the system is G2
figure(2);w=0.001:0.001:20;nyquist(G2,w);hold on
plot(x,y);hold off;axis([-3 0 -0.1 0.1])
② 当初始条件 \(c(0)=2\) 时,系统的零输入响应曲线。
t=0:0.01:8;c01=[2 0 0]';[t,c1]=ode45('sys817a',t,c01);
figure(1);plot(t,c1(:,1));grid
%
t=0:0.01:120;c02=[2 0]';[t,c2]=ode45('sys817b',t,c02);
figure(2);plot(t,c2(:,1));grid
调用函数:当仪表伺服系统 \(G(s)=\dfrac{4000}{s(20s+1)(10s+1)}\)
function dc=sys817a(t,c)
dc1=c(2);dc2=c(3);
if (c(1)>1)
    dc3=-0.15*c(3)-0.005*c(2)-20*c(1)+20;
elseif (abs(c(1))<1)
    dc3=-0.15*c(3)-0.005*c(2);
else
    dc3=-0.15*c(3)-0.005*c(2)-20*c(1)-20;
end
dc=[dc1 dc2 dc3]';
调用函数:当仪表伺服系统 \(G(s)=\dfrac{20}{s(10s+1)}\)