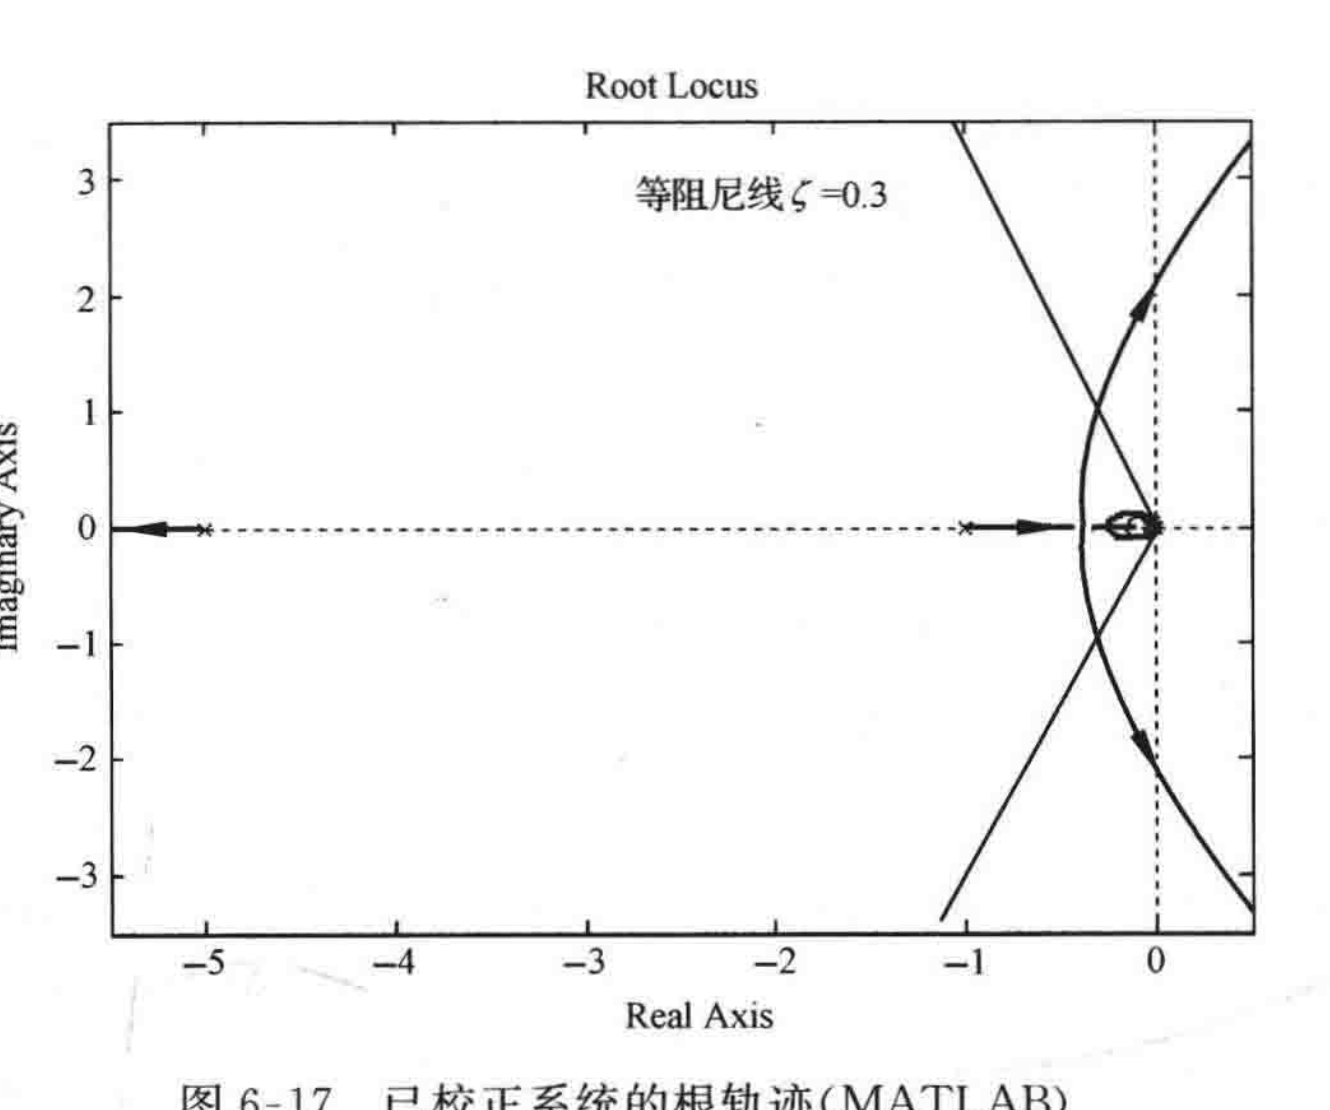
图 6-17 已校正系统的根轨迹(MATLAB)
(3) 比较。由图 6-16 可知,当阻尼比 \(\zeta=0.3\) 时,待校正系统的主导闭环极点为 \(s=-0.344\pm j1.09\),则调节时间为
\[t_s=\frac{4.4}{\zeta\omega_n}=\frac{4.4}{0.344}=12.79\text{s}(\Delta=2\%)\]
速度误差系数为
\[K_v=\frac{6.95}{5}=1.39\]
由图 6-17 可知,当阻尼比 \(\zeta=0.3\) 时,已校正系统的主导闭环极点为 \(s=-0.316\pm j0.994\),则调节时间 \(t_s\) 为
\[t_s=\frac{4.4}{\zeta\omega_n}=\frac{4.4}{0.316}=13.92\text{s}(\Delta=2\%)\]
速度误差系数 \(K_v\) 为
\[K_v=\frac{6.14\times0.1}{5\times0.01}=12.28\]
表明校正后系统的速度误差可减少 8.8 倍。
MATLAB 检验:作待校正系统的单位阶跃响应图,如图 6-18 所示,测得
\[\sigma\%=36\%,\quad t_p=3.04\text{s},\quad t_s=9.86\text{s}(\Delta=2\%),\quad e_s(\infty)=0.719\]
作已校正系统单位阶跃响应,如图 6-19 所示,测得
\[\sigma\%=44\%,\quad t_p=3.28\text{s},\quad t_s=11.6\text{s}(\Delta=2\%),\quad e_s(\infty)=0.081\]
MATLAB 文本:exe604.m
K1=6.95;K2=6.14;
G0=tf(1,conv(conv([1,0],[1,1]),[1,5]));   % 待校正系统的开环传递函数
Gc=tf(10*[10,1],[100,1]);                 % 校正网络的传递函数
G=series(Gc,G0);                          % 已校正系统的开环传递函数
figure(1);rlocus(G0);
figure(2);rlocus(G);
close0=feedback(K1*G0,1);
· 341 ·