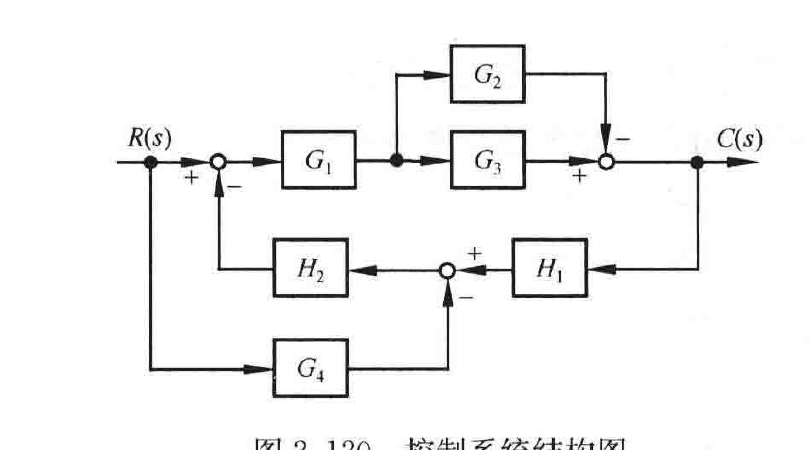
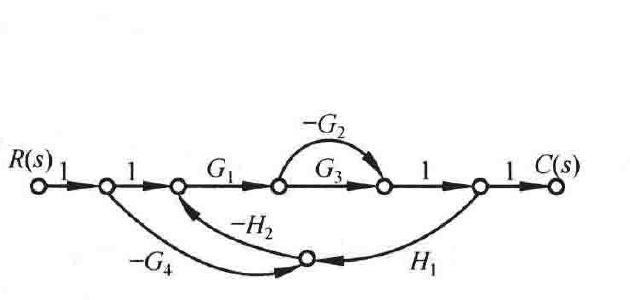
由图 2-121 可见,系统有四条前向通路,其总增益为
\[p_1=G_1G_3, \qquad p_2=-G_1G_2\]
\[p_3=G_4H_2G_1G_3, \qquad p_4=-G_4H_2G_1G_2\]
有两个与各前向通路接触的单独回路,其回路增益为
\[L_1=-G_1G_3H_1H_2, \qquad L_2=G_1G_2H_1H_2\]
没有不接触回路。余因子式为
\[\Delta_1=\Delta_2=\Delta_3=\Delta_4=1\]
流图特征式为
\[\Delta=1-(L_1+L_2)=1+G_1G_3H_1H_2-G_1G_2H_1H_2\]
根据梅森增益公式,系统的传递函数为
\[\frac{C(s)}{R(s)}=\frac{1}{\Delta}\sum_{i=1}^{4}p_i\Delta_i=\frac{G_1G_3-G_1G_2+G_1G_3G_4H_2-G_1G_2G_4H_2}{1+G_1G_3H_1H_2-G_1G_2H_1H_2}\]
2-59 控制系统如图 2-122 所示,试求系统输出量 \(C(s)\) 的表达式。
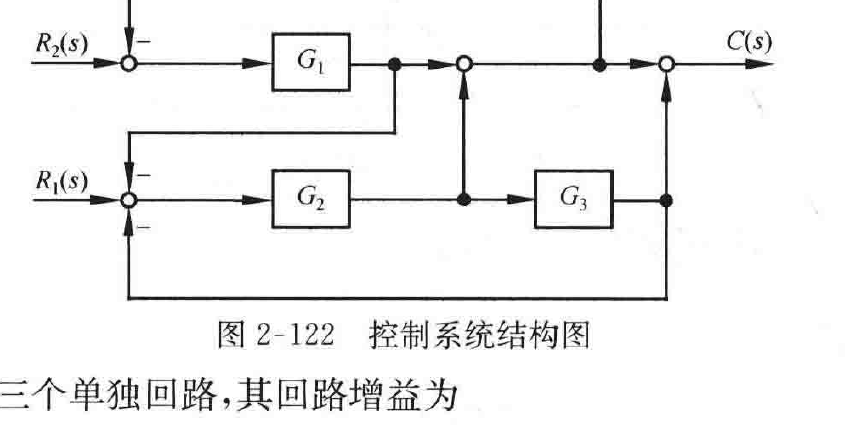
解 本系统有三个单独回路,其回路增益为
\[L_1=-G_1, \qquad L_2=-G_2G_3, \qquad L_3=G_1G_2\]
有两个互不接触回路,其回路增益为
\[L_1L_2=-G_1G_2G_3\]
因此,流图特征式为
\[\Delta=1-(L_1+L_2+L_3)+L_1L_2=1+G_1+G_2G_3-G_1G_2+G_1G_2G_3\]
令 \(R_2(s)=0\),从 \(R_1(s)\) 至 \(C(s)\) 有两条前向通路,其总增益及余因子式为
\[p_1=G_2G_3, \qquad \Delta_1=1-L_1=1+G_1,\]
\[p_2=G_2, \qquad \Delta_2=1\]
从而,在 \(R_1(s)\) 作用下,系统的输出量为