③ 当 \(R<KM\) 时,只要 \(R\neq 0\),系统就没有奇点。在区域Ⅰ区域Ⅱ和区域Ⅲ中,相轨迹分别以 \(\dot{e}=R+KM,\dot{e}=R,\dot{e}=R-KM\) 为渐近线。相平面如图 8-86 所示,系统运动出现极限环。
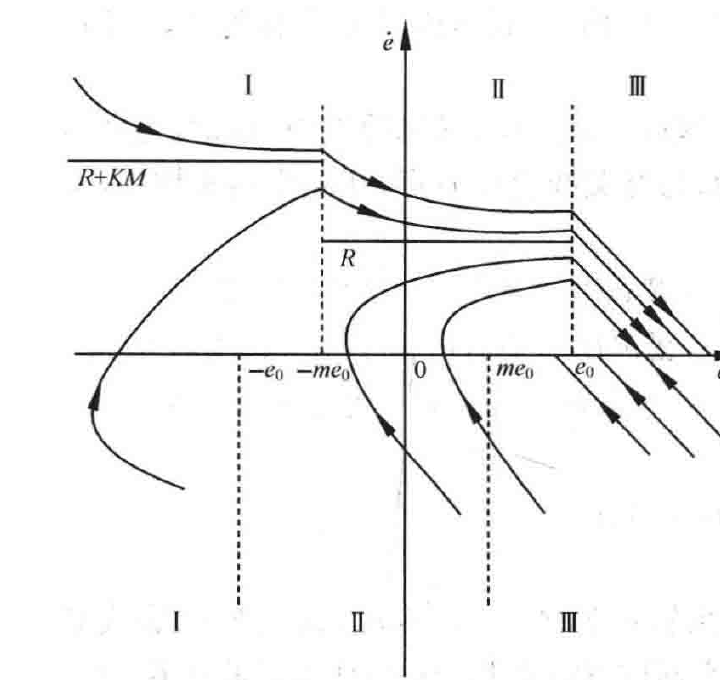
图 8-85 斜坡信号输入时系统概略相轨迹
(\(R=KM\))
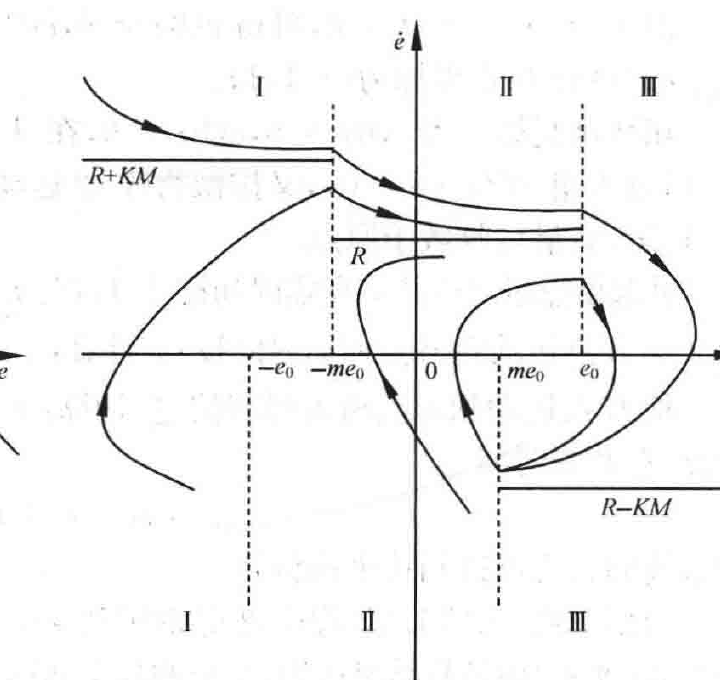
图 8-86 斜坡信号输入时系统概略相轨迹
(\(R<KM\))
8-29 设次优控制系统如图 8-87 所示,\(r(t)=6,c(0)=\dot{c}(0)=0\)。试在 \(\dot{e}\)-\(e\) 平面上绘制该系统相轨迹,并问经过多少时间,系统的状态可以到达平衡位置?
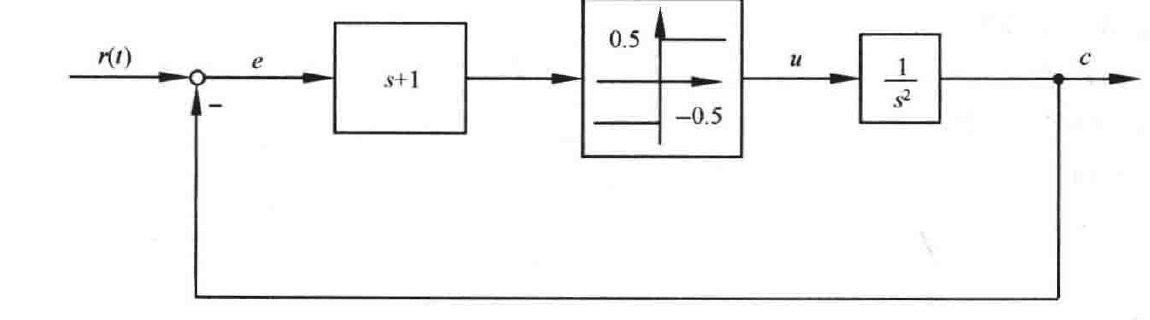
图 8-87 次优控制系统结构图
解 由结构图可得系统线性部分的微分方程为 \(\ddot{c}=u\),其中 \(u\) 为非线性环节的输出
\[u=\begin{cases}0.5, & e+\dot{e}>0 \\ -0.5, & e+\dot{e}<0\end{cases}\]
开关线方程为 \(\dot{e}=-e\)。
由于在比较点处有 \(c=r-e=6-e\),综合各式并整理可得
\[\ddot{e}=\begin{cases}-0.5, & e+\dot{e}>0 \\ 0.5, & e+\dot{e}<0\end{cases}\]
在Ⅰ区(\(e+\dot{e}>0\)),对 \(\ddot{e}=-0.5\) 积分可得
\[\dot{e}=0.5t+\dot{e}(0),\quad e=-0.25t^2+\dot{e}(0)t+e(0)\]
消去 \(t\) 可得
\[e=-\dot{e}^2+\dot{e}^2(0)+e(0) \tag{1}\]
为一向右凸的抛物线方程。