满足性能指标要求。
(5) MATLAB 验证。待校正系统的开环 Bode 图如图 6-12 所示,单位阶跃响应如图6-14所示,闭环系统不稳定,测得
\[\omega_c' = 15.9\text{rad/s}, \quad \gamma' = -40.4°, \quad h'(\text{dB}) = -16.5\text{dB}\]
已校正系统的开环 Bode 图如图 6-13 所示,单位阶跃响应如图 6-15 所示,测得
\[\omega_c'' = 2.59\text{rad/s}, \quad \gamma'' = 42.2°, \quad h''(\text{dB}) = 13.3\text{dB}\]
\[\sigma\% = 32\%, \quad t_p = 1.14\text{s}, \quad t_s = 4.87\text{s} \ (\Delta = 2\%)\]
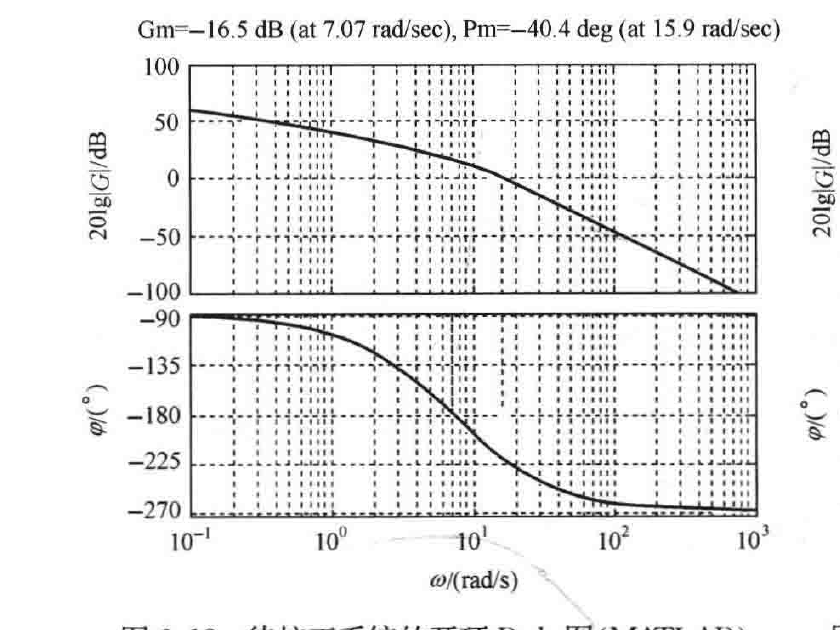
图 6-12 待校正系统的开环 Bode 图(MATLAB)
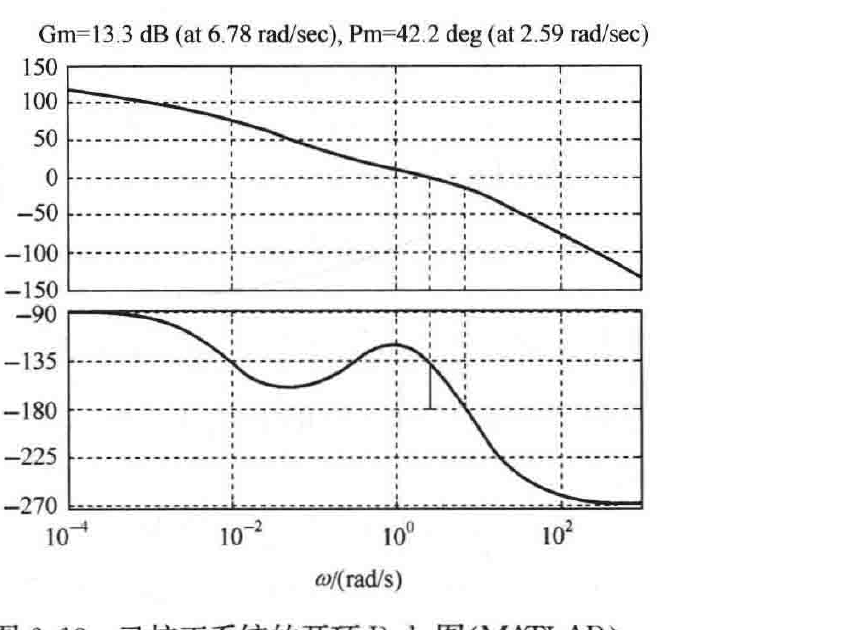
图 6-13 已校正系统的开环 Bode 图(MATLAB)
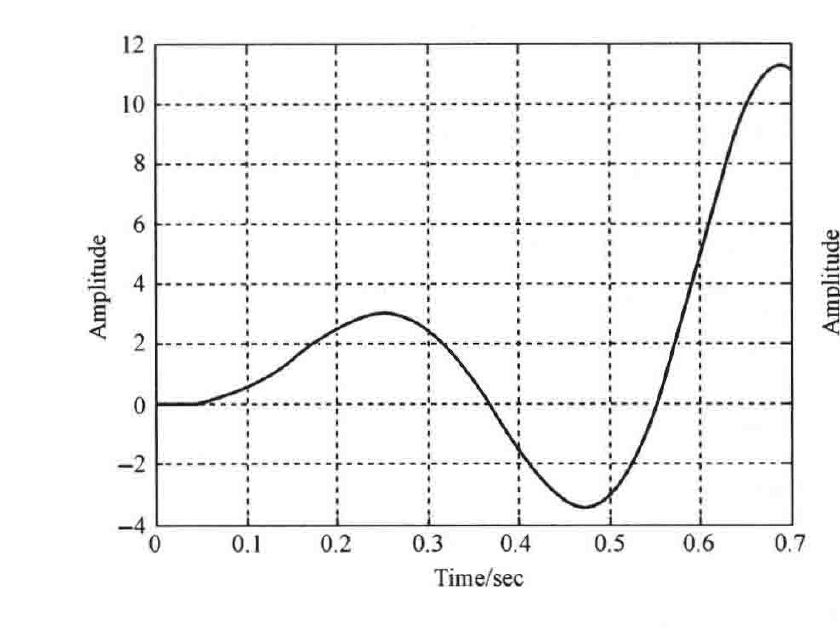
图 6-14 待校正系统时间响应(MATLAB)
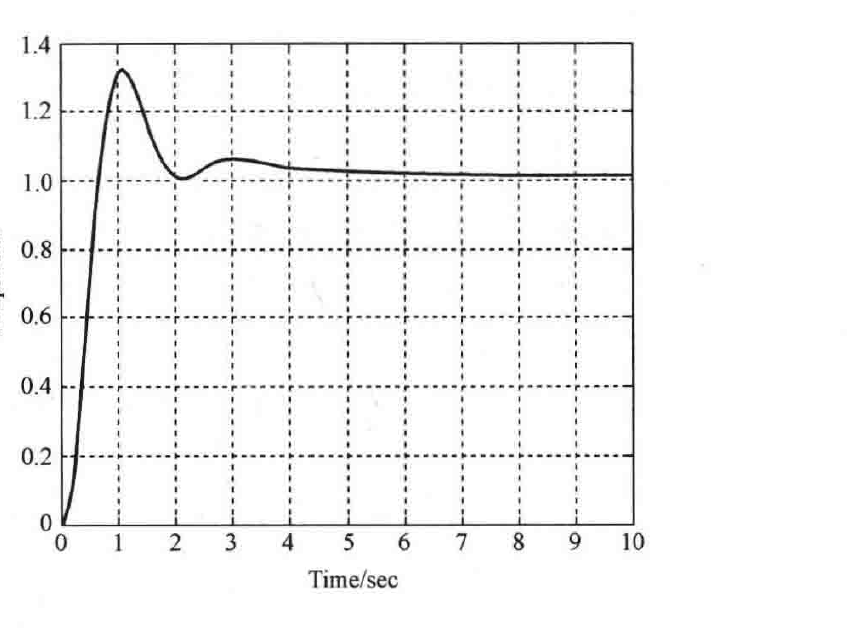
图 6-15 已校正系统时间响应(MATLAB)
MATLAB 文本:exe603.m
w=0.001:1:100;
K=100;
G0=tf(K,conv(conv([1,0],[0.1,1]),[0.2,1]));  % 待校正系统的开环传递函数
Gc=tf([3.65,1],[121.65,1]);                  % 滞后校正网络的传递函数
G=series(Gc,G0);                             % 已校正系统的开环传递函数
· 339 ·