则由 \(x=-\dfrac{1}{2}(3+aK)\) 得 \(K=-\left(\dfrac{2}{a}x+\dfrac{3}{a}\right)\),将其代入 \(y\) 的表达式,有
\[\left(x+\frac{1}{a}\right)^2+y^2=2+\frac{1}{a^2}-\frac{3}{a}\]
证得复数根轨迹部分是以 \(\left(-\dfrac{1}{a},\text{j}0\right)\) 为圆心,以 \(\sqrt{2+\dfrac{1}{a^2}-\dfrac{3}{a}}\) 为半径的一个圆。
仿真曲线如图4-8~图4-11所示。
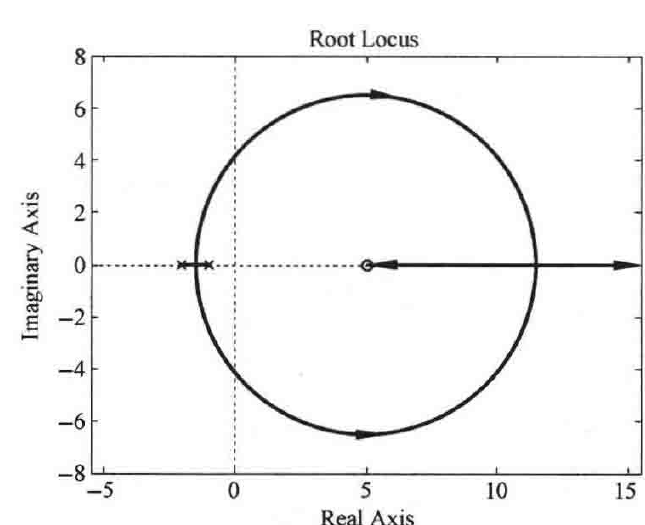
图4-8 \(a=-1/5\) 时系统零度根轨迹图(MATLAB)
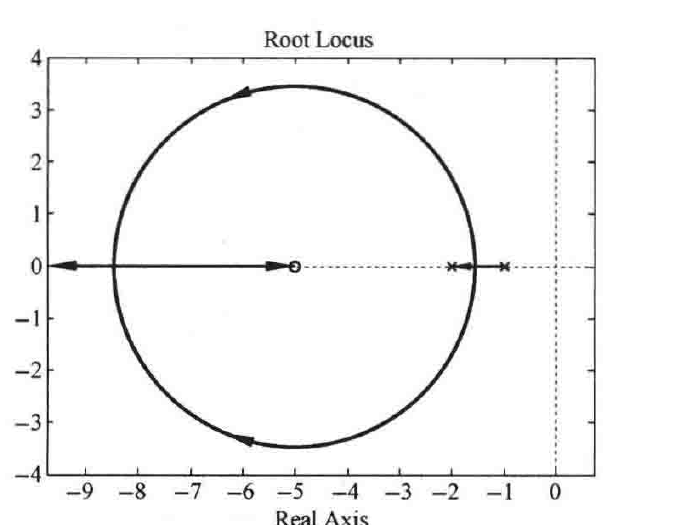
图4-9 \(a=1/5\) 时系统根轨迹图(MATLAB)
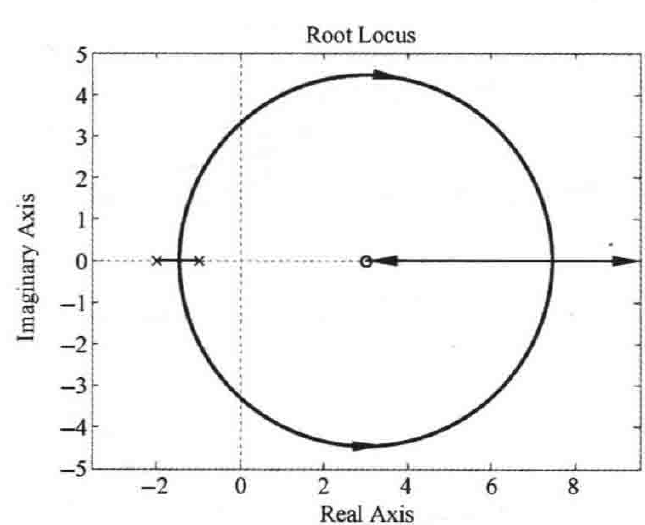
图4-10 \(a=-1/3\) 时系统零度根轨迹图(MATLAB)
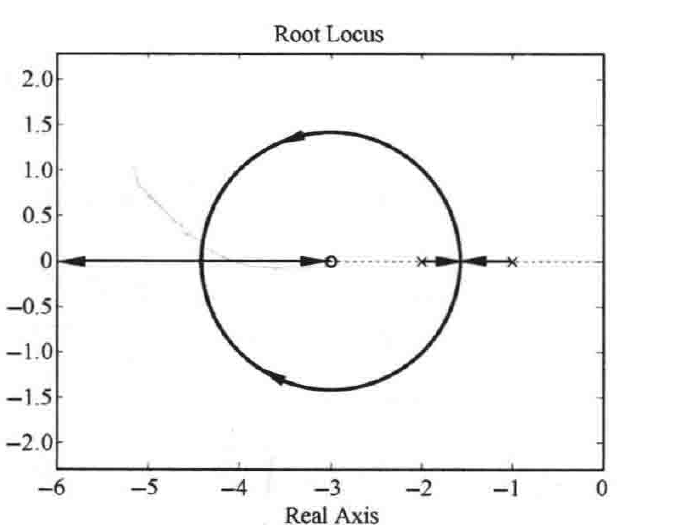
图4-11 \(a=1/3\) 时系统根轨迹图(MATLAB)
由于题设条件为:\(0<a^2\leqslant 1/9\),故本题选择 \(a=-1/5,a=1/5,a=-1/3\) 和 \(a=1/3\)。另外,当 \(a\) 取为负数时,此时的根轨迹为零度根轨迹,因此在编程时应该注意。
MATLAB程序:exe406.m
a = [-1/5 1/5 -1/3 1/3];
for i=1:length(a), G = zpk([-1/a(i)],[-1 -2],sign(a(i))); figure, rlocus(G); end
由图中可以看出:
图4-8中当 \(a=-\dfrac{1}{5}\) 时,复数根轨迹部分是以 \((5,\text{j}0)\) 为圆心,以 \(\sqrt{2+\dfrac{1}{a^2}-\dfrac{3}{a}}=6.48\) 为半径的一个圆;
· 154 ·