图 4-3 \(1+\dfrac{K^{*}(s+1)}{s^{2}+s+1}=0\) 根轨迹图(MATLAB)
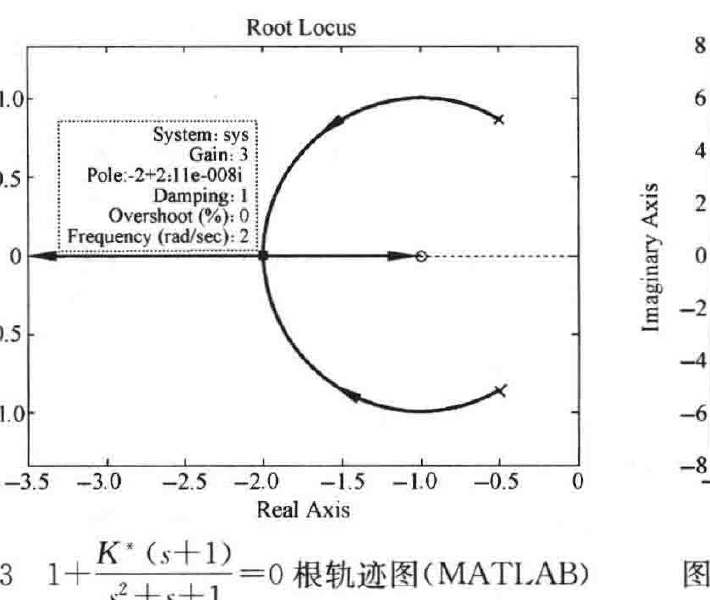
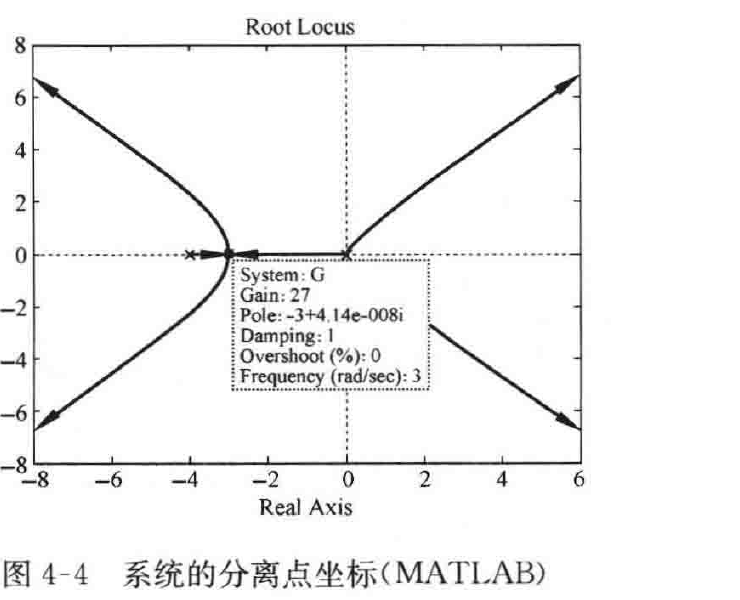
图 4-4 系统的分离点坐标(MATLAB)
4-5 已知反馈系统开环传递函数如下,试计算起始角和终止角。
(1) \(G(s)H(s)=\dfrac{K^{*}(s+2)}{(s+1+\mathrm{j}2)(s+1-\mathrm{j}2)}\);
(2) \(G(s)H(s)=\dfrac{K^{*}(s+20)}{s(s+10+\mathrm{j}10)(s+10-\mathrm{j}10)}\);
(3) \(G(s)H(s)=\dfrac{K^{*}(s^{2}+2s+2)}{(s+5)(s^{2}+s+4)}\)。
解
(1) 系统的开环传递函数。
\[G(s)H(s)=\dfrac{K^{*}(s+2)}{(s+1+\mathrm{j}2)(s+1-\mathrm{j}2)}\]
则开环实极点为 \(p_1=-1-\mathrm{j}2\),\(p_2=-1+\mathrm{j}2\),开环实零点为 \(z_1=-2\)。
根轨迹的起始角
\[\theta_{p_1}=180°+\varphi_{z_1p_1}-\theta_{p_2p_1}=180°+\arctan 2-90°=153.43°\]
\[\theta_{p_2}=-153.43°\]
(2) 系统的开环传递函数。
\[G(s)H(s)=\dfrac{K^{*}(s+20)}{s(s+10+\mathrm{j}10)(s+10-\mathrm{j}10)}\]
则开环实极点为 \(p_1=-10-\mathrm{j}10\),\(p_2=-10+\mathrm{j}10\),\(p_3=0\),开环实零点为 \(z_1=-20\)。
根轨迹的起始角
\[\theta_{p_1}=180°+\varphi_{z_1p_1}-\theta_{p_2p_1}-\theta_{p_3p_1}=180°-45°+90°+135°=0°\]
\[\theta_{p_2}=180°+\varphi_{z_1p_2}-\theta_{p_1p_2}-\theta_{p_3p_2}=180°+45°-90°-135°=0°\]
(3) 系统的开环传递函数。
\[G(s)H(s)=\dfrac{K^{*}(s^{2}+2s+2)}{(s+5)(s^{2}+s+4)}\]
则开环实极点为 \(p_1=-5\),\(p_2=-0.5+\mathrm{j}1.94\),\(p_3=-0.5-\mathrm{j}1.94\),开环实零点为 \(z_1=-1+\mathrm{j}\),\(z_2=-1-\mathrm{j}\)。
根轨迹的起始角
\[\theta_{p_2}=-180°+\varphi_{z_1p_2}+\varphi_{z_2p_2}-\theta_{p_1p_2}-\theta_{p_3p_2}\]
\[=-180°+\arctan(0.94/0.5)+\arctan(2.94/0.5)-\arctan(1.94/4.5)-90°\]
\[=-150.98°\]
· 152 ·