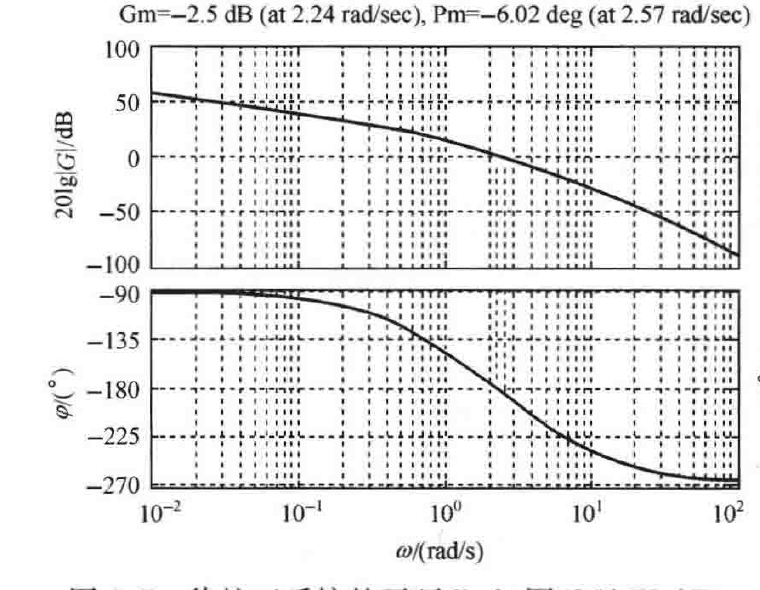
图 6-7 待校正系统的开环 Bode 图(MATLAB)
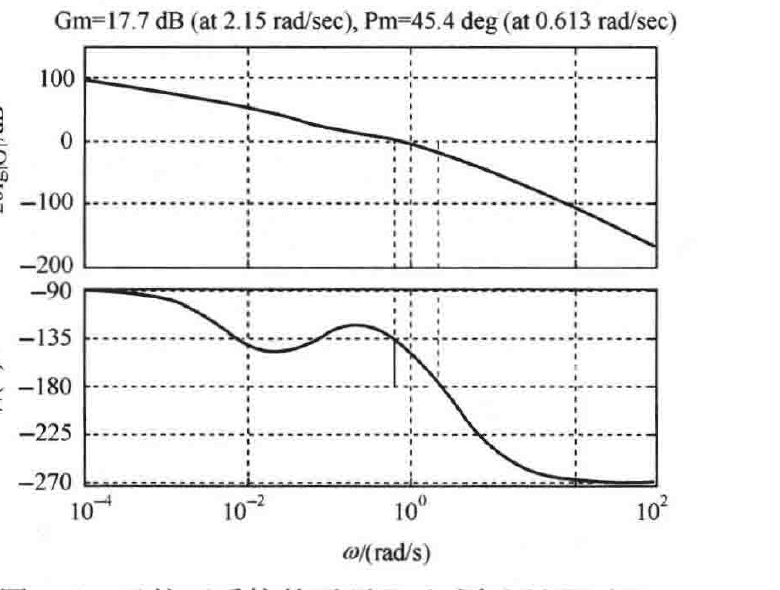
图 6-8 已校正系统的开环 Bode 图(MATLAB)
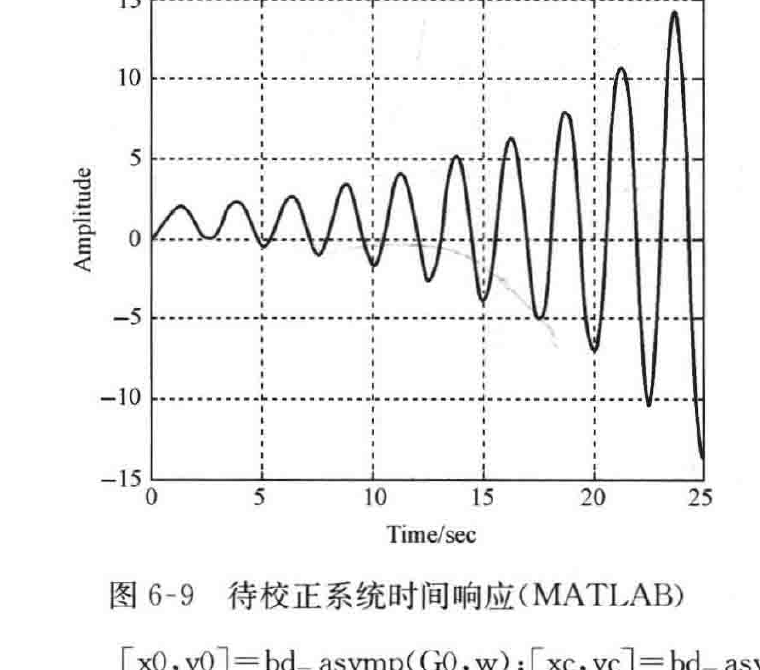
图 6-9 待校正系统时间响应(MATLAB)
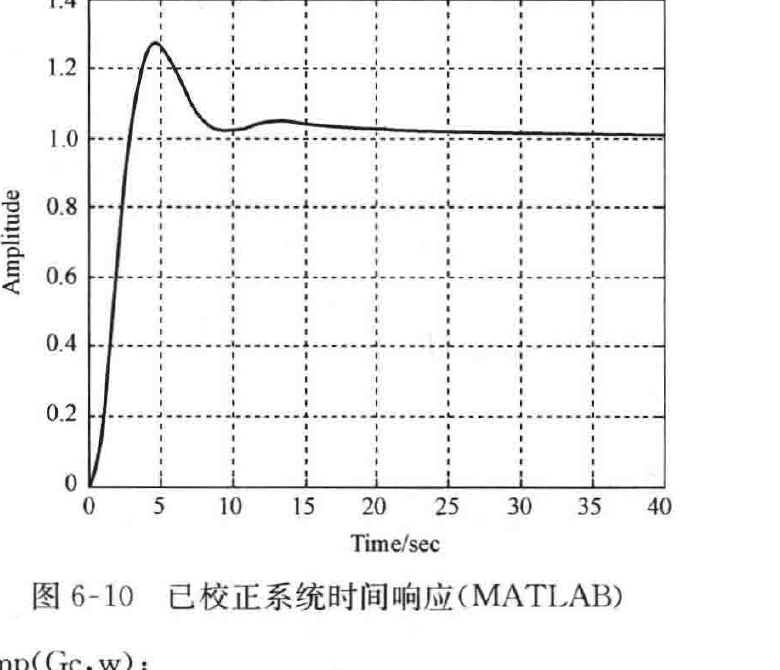
图 6-10 已校正系统时间响应(MATLAB)
[x0,y0]=bd_asymp(G0,w);[xc,yc]=bd_asymp(Gc,w);

[x,y]=bd_asymp(G,w);

figure(1);

semilogx(x0,y0,'r'); hold on;        % 待校正系统的开环对数幅频渐近线

semilogx(xc,yc,'b');                 % 滞后校正网络的对数幅频渐近线

semilogx(x,y,'k');                   % 已校正系统的开环对数幅频渐近线

grid;hold off;

figure(2);margin(G0);grid;

figure(3);margin(G);grid;

close0=feedback(G0,1);

close=feedback(G,1);

figure(4);step(close0);grid

figure(5);step(close);grid
6-3 设单位反馈系统的开环传递函数为 \(G_0(s)=\dfrac{K}{s(0.1s+1)(0.2s+1)}\),试设计校正装置,使系统的静态速度误差系数 \(K_v=100\),相角裕度 \(\gamma\geqslant 40°\)。
・337・