在比较点处 \(e = r - c, \dot{c} = \dot{r} - \dot{e}, \ddot{c} = \ddot{r} - \ddot{e}\),故误差方程为 \(T\ddot{e} + \dot{e} + Ku = T\ddot{r} + \dot{r}\)。
下面分别讨论输入为阶跃与斜坡信号时的系统运动情况。
(1)当输入为 \(r(t) = R \cdot 1(t)\) 时,由于 \(\dot{r} = 0, \ddot{r} = 0\),故有 \(T\ddot{e} + \dot{e} + Ku = 0\),初始值为 \(e(0) = R, \dot{e}(0) = 0\),因此系统微分方程为
在 II 区,系统的奇点为 \(e\) 轴,即 \(\dot{e} = 0\),相轨迹为直线。在 I 区,系统没有奇点,相轨迹渐近线为 \(\dot{e} = KM\)。在 III 区,系统没有奇点,相轨迹渐近线为 \(\dot{e} = -KM\)。在 \(m\) 值较大,而 \(KM\) 较小时,相平面如图 8-82 所示,系统渐近稳定。而当 \(m\) 值较小,而 \(KM\) 较大时,相平面如图 8-83 所示,此时可能出现极限环。
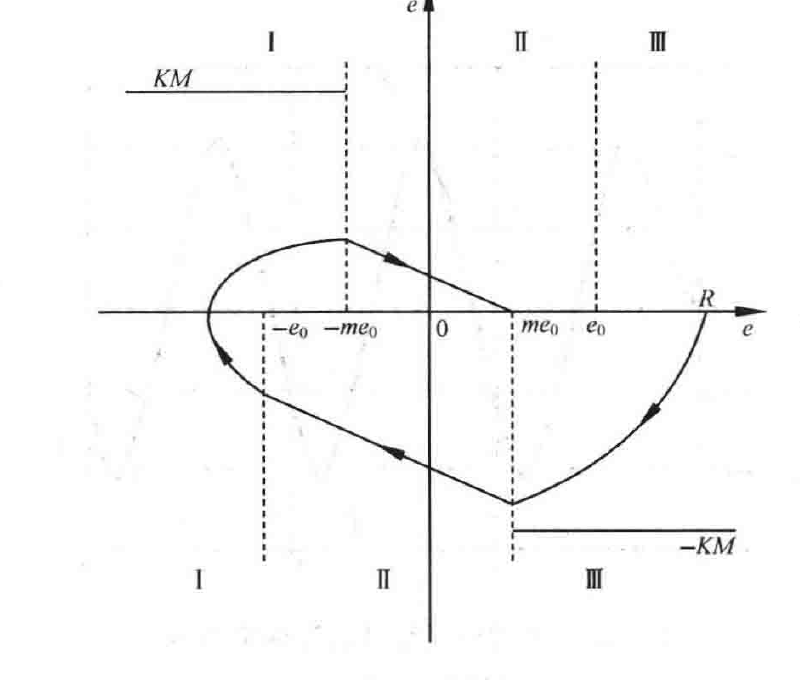
图 8-82 当 \(m\) 较大且 \(KM\) 较小时系统概略相轨迹
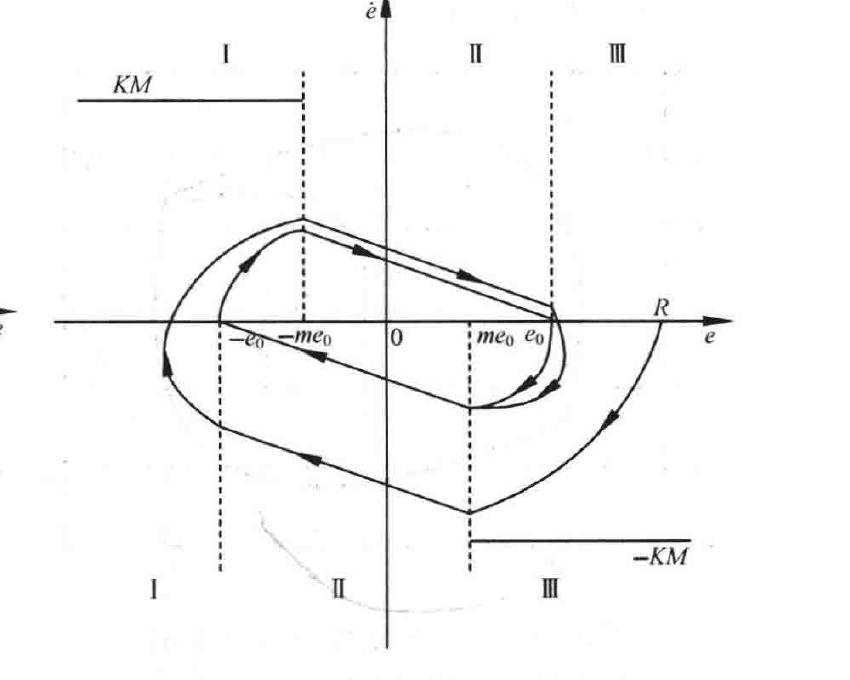
图 8-83 当 \(m\) 较小且 \(KM\) 较大时系统概略相轨迹
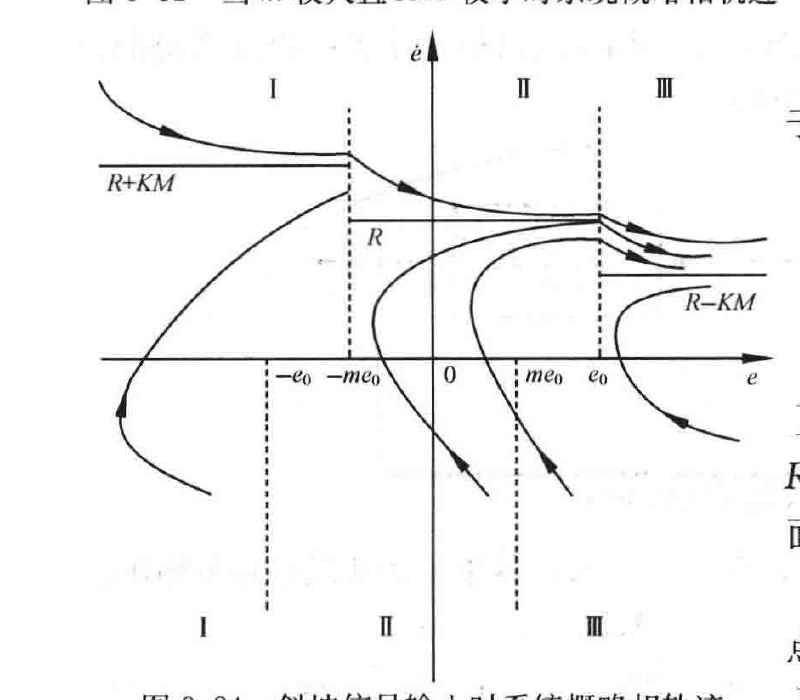
图 8-84 斜坡信号输入时系统概略相轨迹(\(R > KM\))
(2)当输入为斜坡信号 \(r(t) = Rt\) 时,由于 \(\dot{r} = R, \ddot{r} = 0\),因此系统微分方程为
① 当 \(R > KM\) 时,系统无奇点,在区域 I、区域 II 和区域 III 中,相轨迹分别以 \(\dot{e} = R + KM, \dot{e} = R, \dot{e} = R - KM\) 为渐近线。相平面如图 8-84 所示。
② 当 \(R = KM\) 时,在区域 III,系统的奇点为 \(e\) 轴,即 \(\dot{e} = 0\),相轨迹为直线。在区域 I 和区域 II 中,相轨迹分别以 \(\dot{e} = R + KM\) 和 \(\dot{e} = R\) 为渐近线,相平面如图 8-85 所示。
· 462 ·