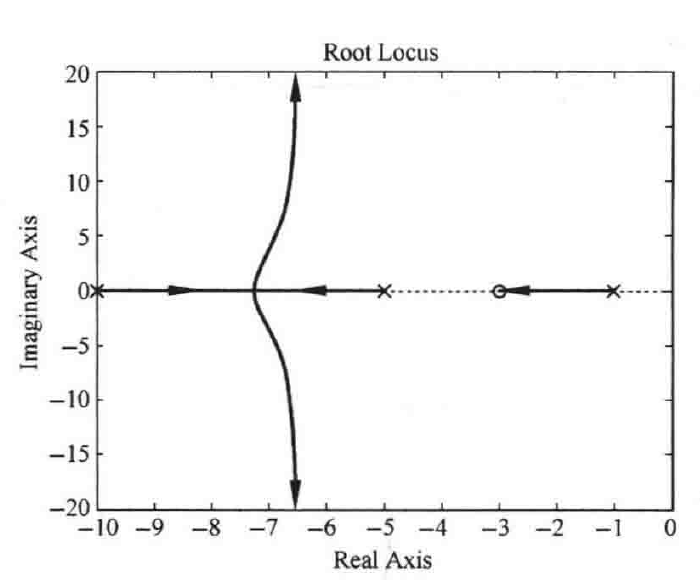
图4-20 系统(3)的\(1+\dfrac{K^*(s+3)}{(s+1)(s+5)(s+10)}=0\)
根轨迹图(MATLAB)
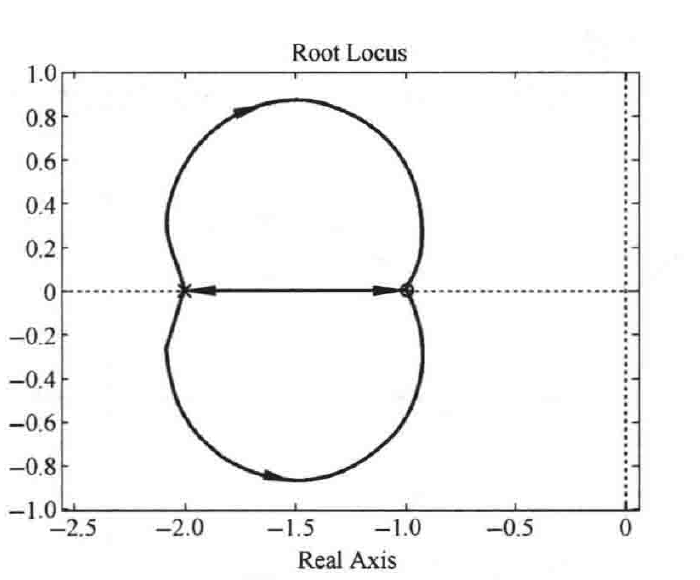
图4-21 系统(4)的\(1+\dfrac{K^*(s+1)^3}{(s+2)^3}=0\)
根轨迹图(MATLAB)
4-9 已知单位反馈控制系统的开环传递函数,试概略绘制闭环根轨迹图(注意起始角和终止角的计算)。
(1) \(G(s)=\dfrac{K^*(s+2)}{s^2+2s+4}\); (2) \(G(s)=\dfrac{K^*(s+20)}{s(s^2+20s+20)}\); (3) \(G(s)=\dfrac{K^*(s^2+6s+25)}{s(s^2+8s+25)}\)。
解 (1) 系统的开环传递函数
\[G(s)=\frac{K^*(s+2)}{s^2+2s+4}=\frac{K^*(s+2)}{(s+1+\mathrm{j}\sqrt{3})(s+1-\mathrm{j}\sqrt{3})}\]
① 实轴上的根轨迹:\([-2,-\infty)\)。
② 根轨迹的分离点:根轨迹的分离点坐标满足
\[\frac{1}{d+1+\mathrm{j}\sqrt{3}}+\frac{1}{d+1-\mathrm{j}\sqrt{3}}=\frac{1}{d+2}\]
即
\[d^2+4d=0\]
解得
\[d_1=-4,\quad d_2=0(舍去)\]
故分离点的坐标为\(d=-4\)。
③ 根轨迹的起始角
\[\theta_{p_1}=180°+\varphi_{z_1p_1}-\theta_{p_2p_1}=180°+60°-90°=150°\]
\[\theta_{p_2}=-150°\]
根据以上几点,可以画出概略根轨迹如图4-22所示。
(2) 系统的开环传递函数
\[G(s)=\frac{K^*(s+20)}{s(s^2+20s+20)}=\frac{K^*(s+20)}{s(s+1.06)(s+18.94)}\]
① 实轴上的根轨迹:\([-18.94,-20]\),\([-1.06,0]\)。
② 根轨迹的渐近线:\(\sigma_a=\dfrac{-1.06-18.94+20}{3-1}=0\),\(\varphi_a=\pm\dfrac{\pi}{2}\)。
③ 根轨迹的分离点:根轨迹的分离点坐标满足
\[\frac{1}{d}+\frac{1}{d+1.06}+\frac{1}{d+18.94}=\frac{1}{d+20}\]
· 159 ·